Dave Beon – Ingeniería Telemática, Pontificia Universidad Católica Madre y Maestra (PUCMM)
Introducción
El problema de la seguridad en los entornos industriales siempre ha sido un reto constante durante la historia. Mucho más en áreas de construcción donde se está usando maquinaria pesada en terrenos irregulares, lo que genera riesgos para la integridad de los trabajadores, los cuales no se pueden ignorar. Esta situación, empeorada por baja visibilidad, polvo y condiciones climáticas cambiantes, motivó el desarrollo de una variedad de soluciones tecnológicas que no solo reducen los riesgos considerablemente, sino que también refuerzan los procesos de toma de decisiones. De este concepto nació: OBBOT, un robot autónomo capaz de mapear escenarios mediante tecnología LiDAR, desarrollado en la Pontificia Universidad Católica Madre y Maestra (PUCMM), bajo la dirección del Ing. Jayro Martínez, como proyecto de grado del estudiante Dave Beon.
La iniciativa salió de la necesidad de optimizar la visualización en tiempo real en entornos laborales de alto riesgo. Ciertas soluciones convencionales, como cámaras y sensores ultrasónicos, han demostrado ser ineficaces ante condiciones operativas complejas. Con la tecnología LiDAR, junto con algoritmos SLAM y herramientas IoT, se pudo crear representaciones tridimensionales del ambiente en tiempo real, facilitando la detección de obstáculos y el monitoreo constante vía WebSocket de zonas de peligro. Este proyecto no solo representa un avance tecnológico, sino que también propone una alternativa efectiva y práctica para mejorar la seguridad laboral.
Las estadísticas de accidentes laborales en la industria de la construcción, citadas por la OIT (Organización Internacional del Trabajo), ponen en evidencia la gravedad de la problemática. Más allá de la pérdida humana, los accidentes son las causas de muchas interrupciones operativas, el aumento de costos y una disminución del bienestar de la fuerza laboral. En ese sentido, se vuelve primordial incorporar tecnologías inteligentes que permitan anticiparse a los riesgos. OBBOT responde a este fenómeno desde una visión integradora: un robot móvil, con percepción ambiental avanzada y comunicación en tiempo real hacia una plataforma (WebApp) centralizada accesible por los supervisores.
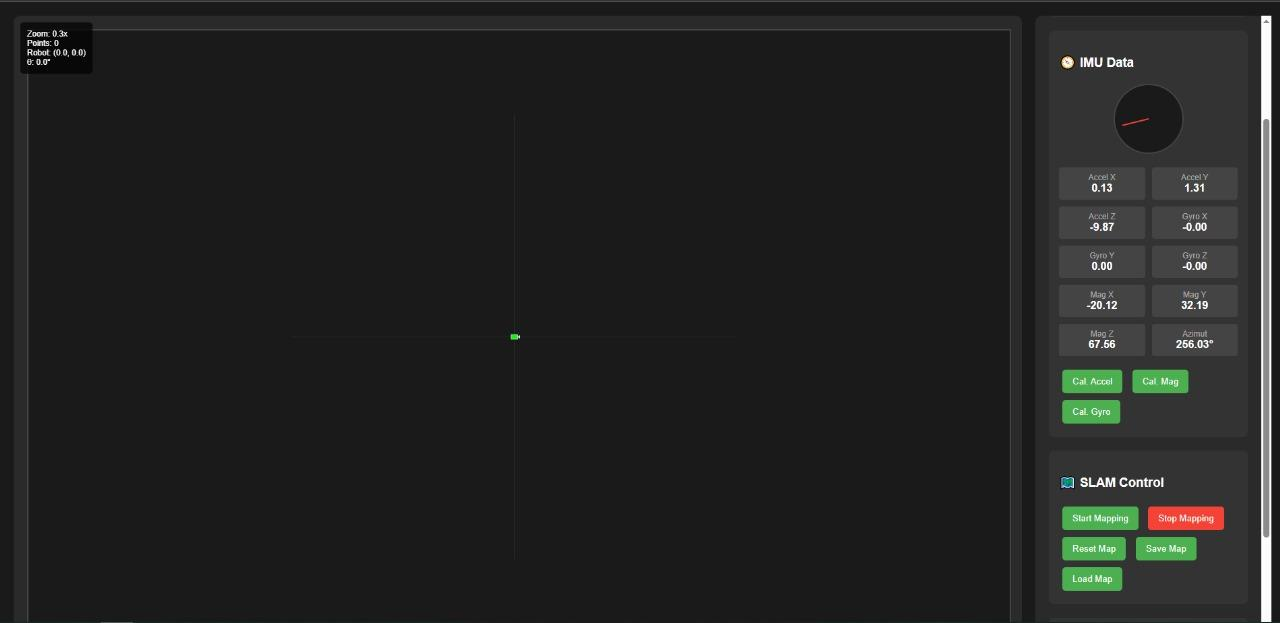
El diseño del robot se enfocó en tres ejes fundamentales: percepción precisa, navegación autónoma y conectividad eficiente. El prototipo integra un sensor LiDAR para la captura de los datos del ambiente, una arquitectura de procesamiento con ESP32 y un algoritmo SLAM que tiene el rol de autolocalización y de mapeo simultáneo. Además, se incorpora una unidad de medición inercial (IMU), la cual permite estimar la orientación del robot mediante acelerómetros y giroscopios, reforzando la precisión del sistema SLAM durante los desplazamientos y giros. La interfaz (WebSocket, WebApp) desarrollada en React y JavaScript, permite visualizar en tiempo real los mapas generados, brindando a los encargados de seguridad una herramienta visual poderosa y de fácil interpretación. A esto se le agrega una arquitectura IoT que facilita la transmisión continua de datos hacia el backend desarrollado en Node.js para análisis y monitoreo remoto.
Problemática y estado del arte
Los entornos industriales presentan una combinación de variables que dificultan la percepción del entorno en tiempo real, especialmente cuando las condiciones ambientales cambian rápidamente. La alta incidencia de accidentes laborales asociados al desconocimiento espacial inmediato ha sido ampliamente documentada por organismos como la OIT y estudios de seguridad ocupacional.
Las tecnologías tradicionales de monitoreo, como cámaras CCTV, sensores ultrasónicos o infrarrojos, tienen limitaciones frente a obstáculos no lineales, polvo, oscuridad o interferencias electromagnéticas. Por otro lado, los drones o soluciones aéreas pueden resultar ineficaces en espacios cerrados, además de costosos y difíciles de operar en tiempo continuo.
Frente a esto, el uso de sensores LiDAR se presenta como una alternativa robusta: permiten obtener datos de profundidad en alta resolución y en tiempo real, generando nubes de puntos que pueden ser transformadas en mapas del entorno. Sin embargo, el reto está en integrar esos datos con algoritmos eficientes de localización y navegación autónoma, como el SLAM (Simultaneous Localization and Mapping), y combinarlos con plataformas de bajo consumo energético y alta conectividad como el ESP32.
Estudios recientes han demostrado que los sistemas SLAM basados en LiDAR mejoran la autonomía de robots móviles en escenarios desconocidos [1][3][5]. No obstante, muchos de estos sistemas requieren potencias de cómputo elevadas o no integran adecuadamente la transmisión en tiempo real de los datos hacia plataformas externas, lo que limita su aplicación industrial.
Objetivos completados
Desarrollar este proyecto implementó un dispositivo autónomo de adquisición y visualización de datos utilizando tecnología LiDAR y algoritmos SLAM, IMU orientado a resolver los problemas de detección y monitoreo en entornos industriales complejos. El sistema integra una interfaz web intuitiva, conectividad IoT a través de un ESP32, y una arquitectura modular que permite mapeo en tiempo real, validando su utilidad en escenarios simulados y entornos semirreales con condiciones adversas.
Metodología
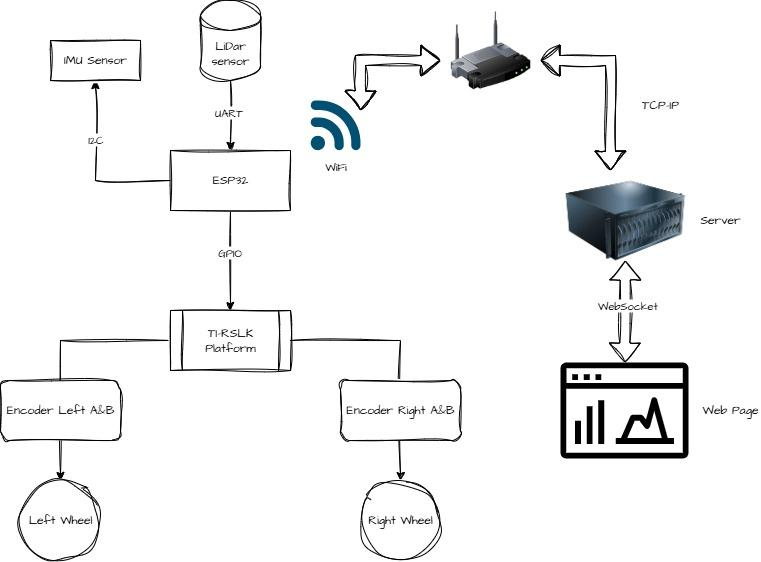
El diseño del sistema del OBBOT se fundamentó en una arquitectura modular. El sensor LiDAR y la IMU proporcionan datos de percepción del entorno y orientación del robot, los cuales son procesados por el ESP32. Este microcontrolador envía datos al servidor mediante Wi-Fi y WebSocket, donde luego son visualizados en una interfaz desarrollada en React y JavaScript. Simultáneamente, el ESP32 comunica instrucciones a la plataforma TI-RSLK, que coordina el movimiento del prototipo a través de motores y encoders. Esta segmentación funcional permite mejor escalabilidad, mantenimiento eficiente y respuesta en tiempo real.
Resultados
Durante las pruebas, el sistema registró las posiciones relativas de los obstáculos detectados mediante el sensor LiDAR, generando tanto coordenadas cartesianas como un mapa de ocupación. Como se observa en las siguientes tablas y figuras, el sistema logró identificar y mapear objetos con una alta densidad de puntos, clasificando correctamente los espacios ocupados. La resolución espacial obtenida fue suficiente para construir mapas funcionales en tiempo real, lo que valida el uso del algoritmo SLAM y la precisión del sensor en condiciones simuladas.
| Punto | X (mm) | Y (mm) | Distancia (mm) | Ángulo (°) | Calidad |
|---|---|---|---|---|---|
| 1 | 32.7 | -620.64 | 621.5 | 273.02 | 15 |
| 2 | 48.06 | -632.68 | 634.5 | 274.34 | 15 |
| 3 | 62.41 | -644.49 | 647.5 | 275.53 | 15 |
| 4 | 76.76 | -657.79 | 662.25 | 276.66 | 15 |
| 5 | 91.8 | -671.76 | 678.0 | 277.78 | 15 |
| 6 | 109.79 | -684.75 | 693.5 | 279.11 | 15 |
| 7 | 126.21 | -697.93 | 709.25 | 280.25 | 15 |
| 8 | 143.48 | -713.21 | 727.5 | 281.38 | 15 |
| 9 | 903.47 | 124.46 | 912.0 | 7.84 | 15 |
| Coordenadas (x,y) | Ocupado | Libre |
|---|---|---|
| 141, -52 | 1 | 0 |
| 142, -45 | 1 | 0 |
| 142, -42 | 1 | 0 |
| 144, -39 | 1 | 0 |
| 144, -35 | 1 | 0 |
| 144, -29 | 1 | 0 |
Conclusión
OBBOT no solo representa un avance en la aplicación de tecnologías como LiDAR, SLAM e IoT en entornos industriales, sino que propone una ruta clara hacia la construcción de espacios laborales más seguros e inteligentes. Los resultados obtenidos en los entornos simulados validan la viabilidad técnica del sistema y su impacto potencial en la prevención de accidentes laborales. La arquitectura modular del sistema, junto con la visualización en tiempo real, facilita la adopción de este tipo de soluciones en industrias de alto riesgo.
A futuro, se planea escalar el prototipo para integrarlo con sistemas de gestión industrial, mejorar la precisión del mapeo SLAM e incorporar visión artificial para la identificación avanzada de elementos en el entorno. El proyecto deja abiertas múltiples posibilidades de evolución tecnológica y adaptación a otros dominios como la minería, logística o respuesta a emergencias.
Referencias
- T. Chen, F. Pu, H. Chen y Z. Liu, “WHUVID: A Large-Scale Stereo-IMU Dataset for Visual-Inertial Odometry and Autonomous Driving in Chinese Urban Scenarios,” Remote Sensing, vol. 14, 2022.
- D. Lee, S. Lee, P. Choi y D. Park, “Accuracy–Power Controllable LiDAR Sensor System with 3D Object Recognition for Autonomous Vehicle,” Sensors, p. 5706, 2020.
- X. Xu et al., “A Review of Multi-Sensor Fusion SLAM Systems Based on 3D LIDAR,” Remote Sensing, p. 2835, 2022.
- A. Patron-Perez, S. Lovegrove y G. Sibley, “A Spline-Based Trajectory Representation for Sensor Fusion and Rolling Shutter Cameras,” Int. J. Comput. Vis., pp. 208–219, 2015.
- S. H. Abdulredah y D. J. Kadhim, “Developing a real time navigation for mobile robots at unknown environments,” Indones. J. Electr. Eng. Comput. Sci., pp. 500–509, 2020.
- Embedded Systems Design with the Texas Instruments MSP432 32-bit Processor, Morgan & Claypool, 2017.
- P.-Y. Lajoie et al., “Modeling Perceptual Aliasing in SLAM via Discrete-Continuous Graphical Models.”
- A. Al-Hourani y B. Ristic, “MapperBot/iSCAN: open-source integrated robotic platform and algorithm for 2D mapping,” Int. J. Intell. Robot. Appl., pp. 44–56, 2020.
- S. Ceriani et al., “Pose Interpolation SLAM for large maps using moving 3D Sensors,” Int. Conf. Intell. Robots Syst., pp. 750–757, 2015.
- K. Narang, M. S. Kaushal y M. A. Gambhir, “Realtime Covid19 Tracker Using React,” Int. J. Innov. Res. Comput. Sci. Technol., vol. 8, no. 3, pp. 2347–5552, 2020.
- M. Mihálik et al., “The New Method of Active SLAM for Mapping Using LiDAR,” Electronics, p. 1082, 2022.