Jordy Johan Camacho Taveras y Emil Arias – Ingeniería Telemática, Pontificia Universidad Católica Madre y Maestra (PUCMM)
En un contexto donde la automatización y el análisis de datos comienzan a revolucionar el sector agroindustrial, el presente proyecto nace como una solución práctica, innovadora y replicable para el control de plagas en ambientes de almacenamiento, específicamente en almacenes de tabaco. Esta iniciativa fue desarrollada por los estudiantes Emil Arias y Jordy Johan Camacho como parte de su Proyecto Final de Grado para optar por el título de Ingeniero en Telemática en la Pontificia Universidad Católica Madre y Maestra (PUCMM). Bajo la guía académica de la Escuela de Computación y Telecomunicaciones (EICT), el proyecto se enfocó en transformar un proceso manual e ineficiente —la inspección visual de trampas adhesivas para insectos— en una plataforma inteligente, autónoma y accesible.
La motivación surgió de una problemática real: almacenes agrícolas en República Dominicana dependen de la revisión humana para detectar plagas en trampas físicas, lo que implica tiempo, errores humanos y decisiones poco fundamentadas. La falta de registros históricos, la ausencia de análisis en tiempo real y el uso excesivo de pesticidas sin validación técnica son consecuencias directas de esta carencia de tecnología. Frente a ello, se propuso un sistema integral que incorpora elementos de visión por computadora, aprendizaje automático y arquitectura IoT con dispositivos de bajo costo, logrando así una alternativa accesible para pequeños y medianos productores.
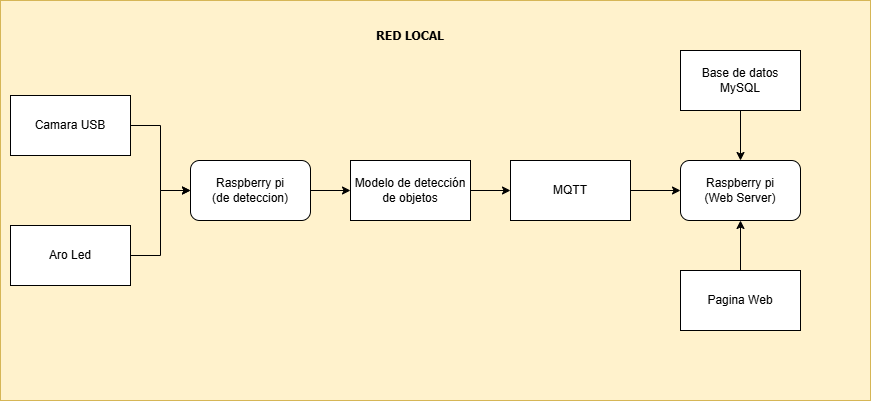
El proyecto integra un nodo inteligente de captura y análisis local basado en Raspberry Pi 5, equipado con una cámara IMX577 de alta resolución y un aro LED WS2812, el cual permite generar condiciones de iluminación constante para mejorar la calidad de las capturas. Sobre estas imágenes se ejecuta un modelo de detección de objetos optimizado con YOLO + NCNN, el cual identifica y clasifica insectos detectados sobre las trampas. Los resultados, junto con las imágenes anotadas, se envían mediante el protocolo MQTT a un servidor Raspberry Pi secundario que actúa como plataforma de recepción, almacenamiento en base de datos y presentación a través de una interfaz web sencilla y funcional. Esta arquitectura no solo permite monitoreo remoto, sino también almacenamiento local en caso de desconexión, garantizando resiliencia ante fallos.
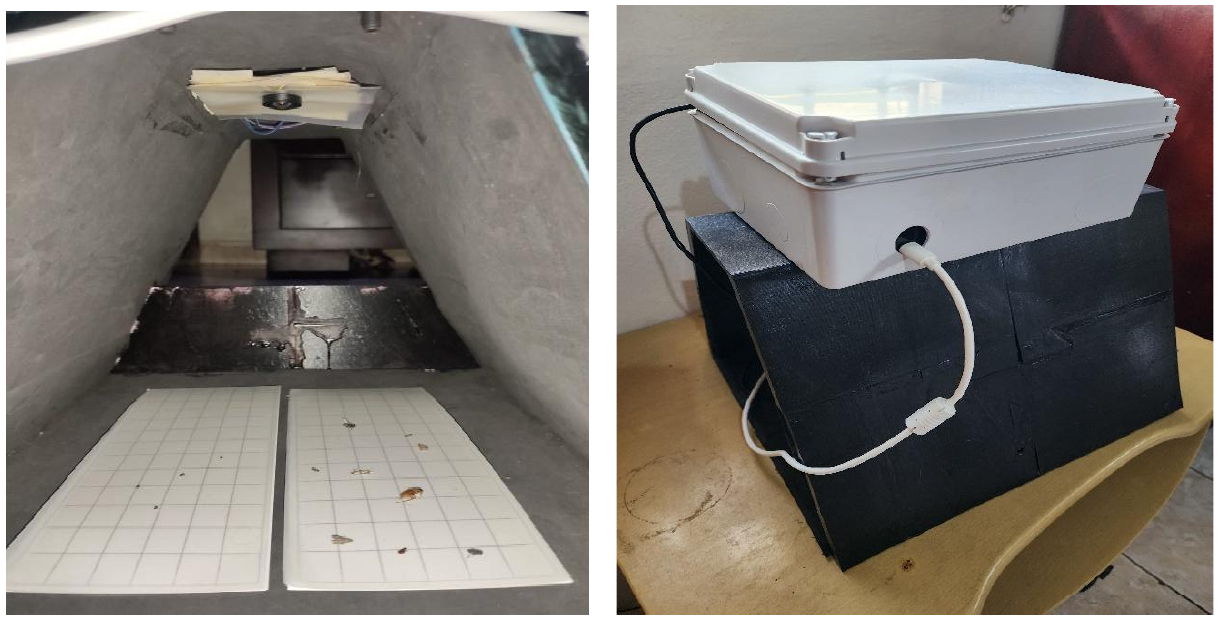
Este tipo de tecnología ya ha sido explorado en países desarrollados mediante soluciones como Trapview y PestNet, que utilizan cámaras y procesamiento en la nube para visualizar trampas electrónicas. Sin embargo, muchas de estas plataformas exigen altos costos de adquisición o suscripción, y requieren conectividad constante a internet, lo cual no es viable en muchas zonas rurales del país [1][2]. En contraposición, este sistema fue diseñado para operar de manera autónoma, sin depender de servicios externos, lo que lo convierte en una opción viable para entornos donde los recursos son limitados.
El uso de modelos como YOLO en la agricultura de precisión ha sido validado por estudios recientes. Por ejemplo, el trabajo de Sun et al. [3] demostró la efectividad del modelo YOLOv8 para detectar plagas del tabaco en condiciones complejas de luz y fondo. Asimismo, investigaciones como las de Ramalingam et al. [4] destacan cómo la visión artificial puede reducir significativamente la intervención humana en tareas de monitoreo. Estos antecedentes avalan el enfoque técnico del presente proyecto, que no solo replica, sino que adapta estas metodologías a una realidad local dominicana.
El desarrollo de este proyecto ha implementado un sistema de monitoreo de trampas adhesivas basado en visión por computadora y dispositivos IoT, orientado a reducir los errores humanos, mejorar la trazabilidad, y permitir una respuesta ágil ante infestaciones en almacenes de tabaco. Se logró crear una solución funcional capaz de detectar insectos automáticamente, registrar los datos con imágenes auditables, transmitir los resultados mediante MQTT, almacenarlos en una base de datos MySQL, y presentarlos de forma clara en una interfaz web, cumpliendo todos los objetivos específicos planteados.
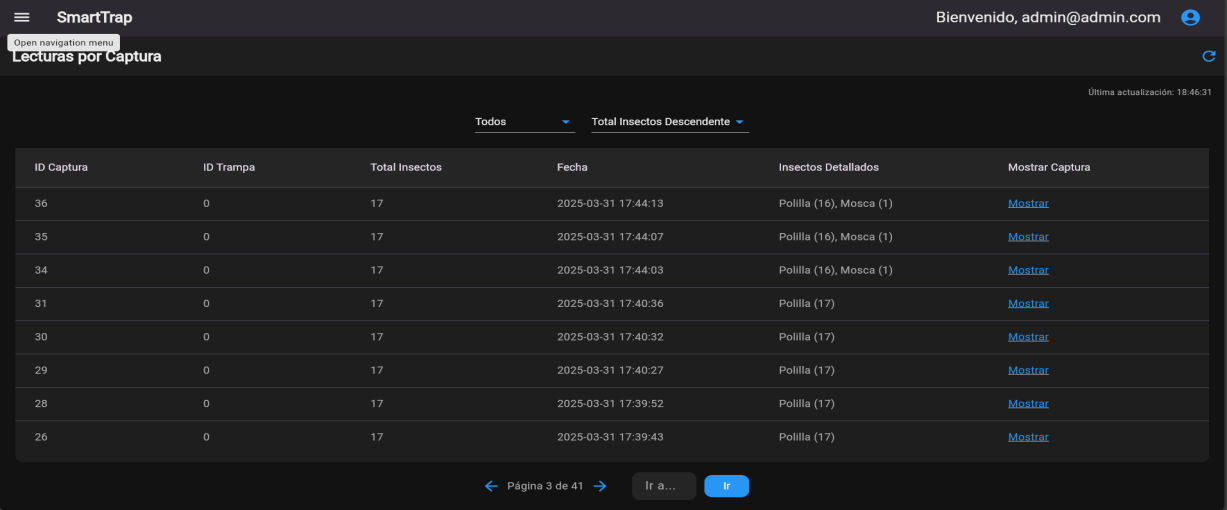
Para alcanzar estos resultados, se diseñaron dos módulos: el primero, un nodo de detección autónomo con la capacidad de capturar imágenes cada dos minutos, analizarlas mediante el modelo entrenado y generar imágenes anotadas con bounding boxes de distintos colores según la clase detectada. El segundo módulo funciona como servidor web y base de datos, permitiendo centralizar y consultar los resultados desde una interfaz organizada. A nivel técnico, se integró una lógica de tolerancia a fallos: cuando no se detecta conexión con el broker MQTT, los resultados se almacenan localmente y se reenvían una vez restablecida la conexión.
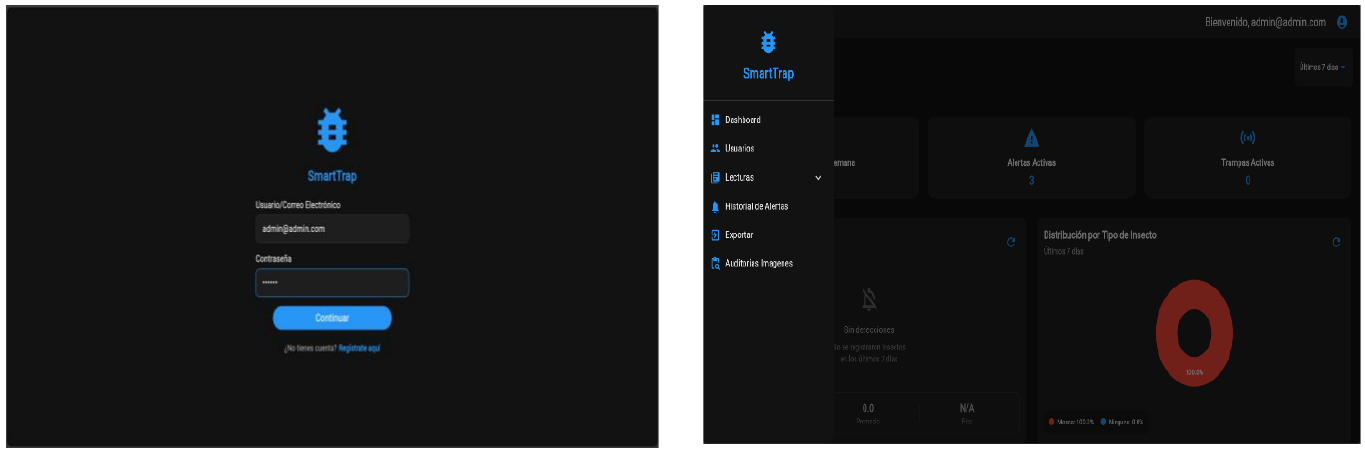
Una de las características más relevantes del sistema es su capacidad de alertar automáticamente sobre situaciones críticas. Se desarrolló una lógica que permite generar alertas en tres escenarios: detección crítica (por cantidad alta de insectos), aumento sostenido (presencia progresiva día tras día), y presencia persistente (cuando un mismo tipo de insecto aparece durante varios días consecutivos). Estas alertas se visualizan en el dashboard, permitiendo al personal técnico actuar a tiempo y aplicar pesticidas de forma más responsable.
En cuanto a la validación, se llevaron a cabo dos fases. En la primera, se colocaron insectos reales (muertos) sobre trampas adhesivas en un entorno de laboratorio para simular escenarios de infestación. El sistema logró detectar correctamente múltiples especies, alcanzando un mean Average Precision (mAP) superior al 90%, lo que evidenció la precisión del modelo YOLO optimizado bajo condiciones controladas.
Para la segunda fase, aunque se planificó una prueba extendida en un almacén real de tabaco, no se obtuvieron los permisos necesarios para realizar la validación completa en ese entorno. Sin embargo, se simuló el comportamiento del sistema en condiciones similares, procesando más de 1000 capturas obtenidas a partir de datos de pruebas internas y casos registrados previamente. Las pruebas demostraron que el sistema mantenía un desempeño estable ante variaciones de iluminación y presencia de interferencias visuales como polvo o residuos, confirmando su capacidad de operar en condiciones reales.
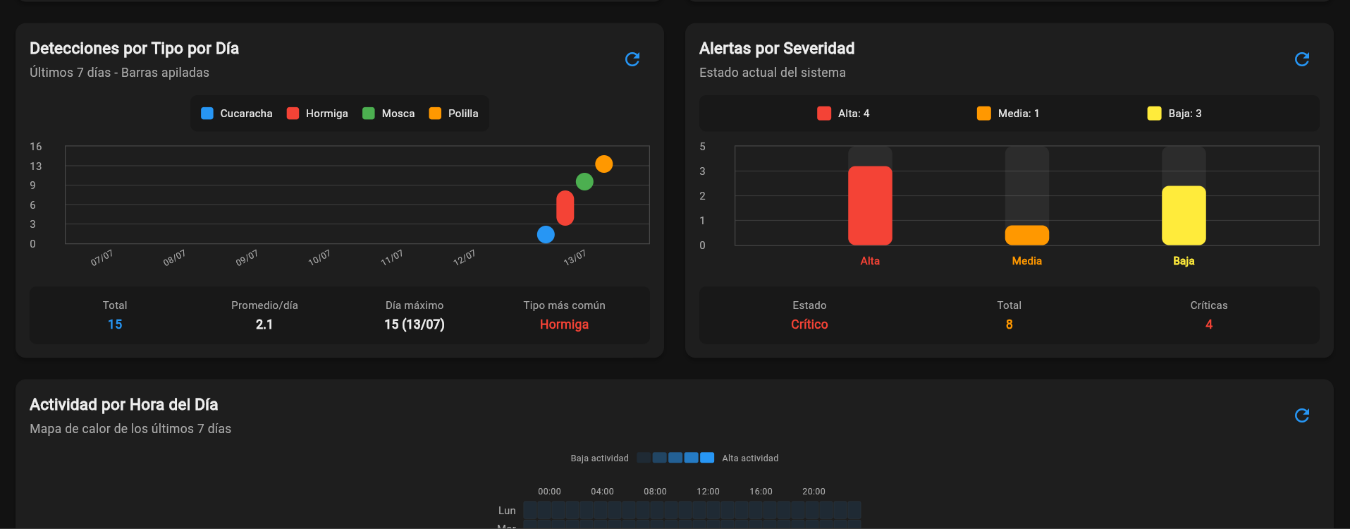
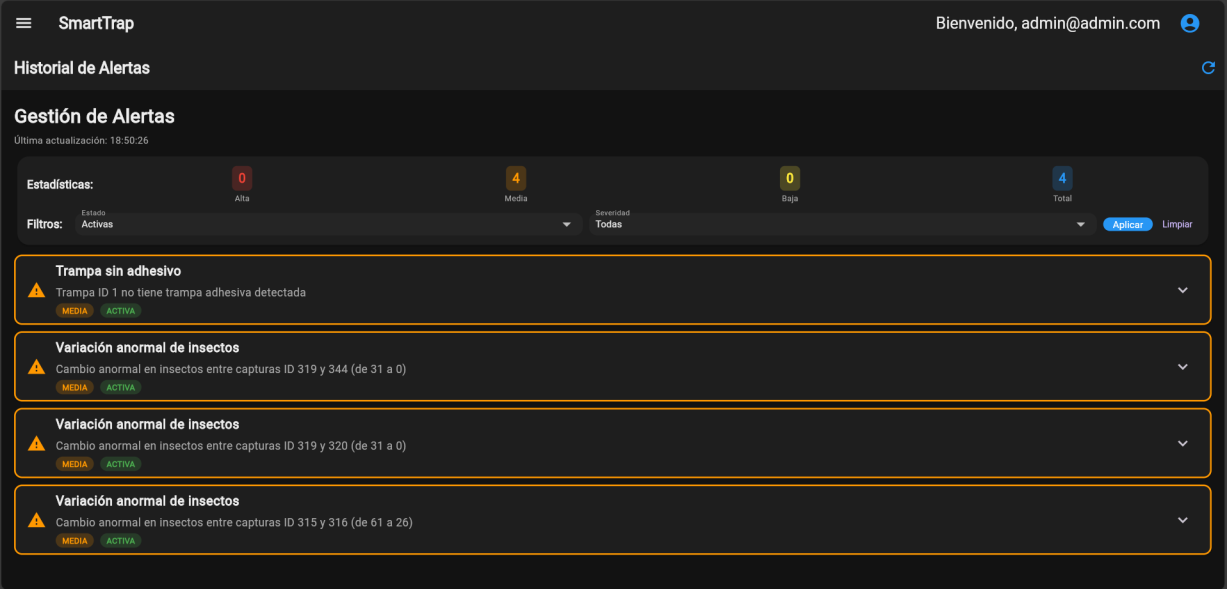
Entre los beneficios más destacados está la reducción estimada del uso innecesario de pesticidas en un 30%, la disminución de horas de inspección manual, y la trazabilidad digital que permite revisar históricamente el comportamiento de las plagas por trampa, tipo y fecha. Además, la arquitectura utilizada es completamente replicable: con una sola Raspberry Pi por trampa y otra como servidor central, el sistema puede escalar fácilmente a más ubicaciones sin necesidad de conexión a internet externa, ya que puede operar de forma autónoma dentro de una red local.
A pesar de los logros obtenidos, se identificaron algunas limitaciones que serán abordadas en futuras versiones. Por ejemplo, aunque el sistema no requiere conexión a internet, sí necesita una red Wi-Fi local para la transmisión de datos entre las trampas y el servidor. En zonas rurales sin infraestructura de red, será necesario incorporar módulos de comunicación celular. También se identificó que la detección puede verse afectada si la trampa está mal posicionada o sucia, y que actualmente solo se detectan especies entrenadas previamente, por lo que se planea ampliar la base de datos con más clases.
El impacto de este proyecto no se limita al almacén de tabaco donde se probó. Su arquitectura modular, bajo costo y facilidad de uso lo convierten en una herramienta adaptable a otros sectores agrícolas y productivos. Su diseño responde directamente a las necesidades del contexto local, permitiendo un avance en la transformación digital del agro dominicano. Asimismo, fomenta una cultura de control basado en datos y evidencia, necesaria para optimizar recursos, cumplir regulaciones sanitarias y proteger el medio ambiente.
Resultados
La validación del sistema de monitoreo inteligente para trampas adhesivas fue una etapa crucial para demostrar su efectividad técnica y su aplicabilidad práctica. Para ello, se diseñó una estrategia de pruebas dividida en dos fases complementarias: una fase experimental bajo condiciones controladas en laboratorio y una fase aplicada en campo simulado, debido a limitaciones de acceso a almacenes reales.
Fase 1: Validación en laboratorio
Durante esta fase se buscó verificar la precisión del modelo en un entorno ideal. Se utilizaron trampas adhesivas sobre las cuales se colocaron manualmente insectos reales (muertos) pertenecientes a diferentes especies objetivo, como hormigas, cucarachas, polillas, moscas y lasioderma. Estas trampas fueron iluminadas con el aro LED Neopixel incluido en el sistema, y las imágenes fueron capturadas por la cámara de alta resolución conectada a la Raspberry Pi.
Posteriormente, cada imagen fue procesada por el modelo entrenado YOLOv8 adaptado a NCNN, con el objetivo de identificar correctamente cada clase de insecto. Los resultados obtenidos fueron altamente satisfactorios. Se alcanzó un mAP superior al 90%, lo cual indica una precisión promedio muy alta en la detección de las distintas clases.
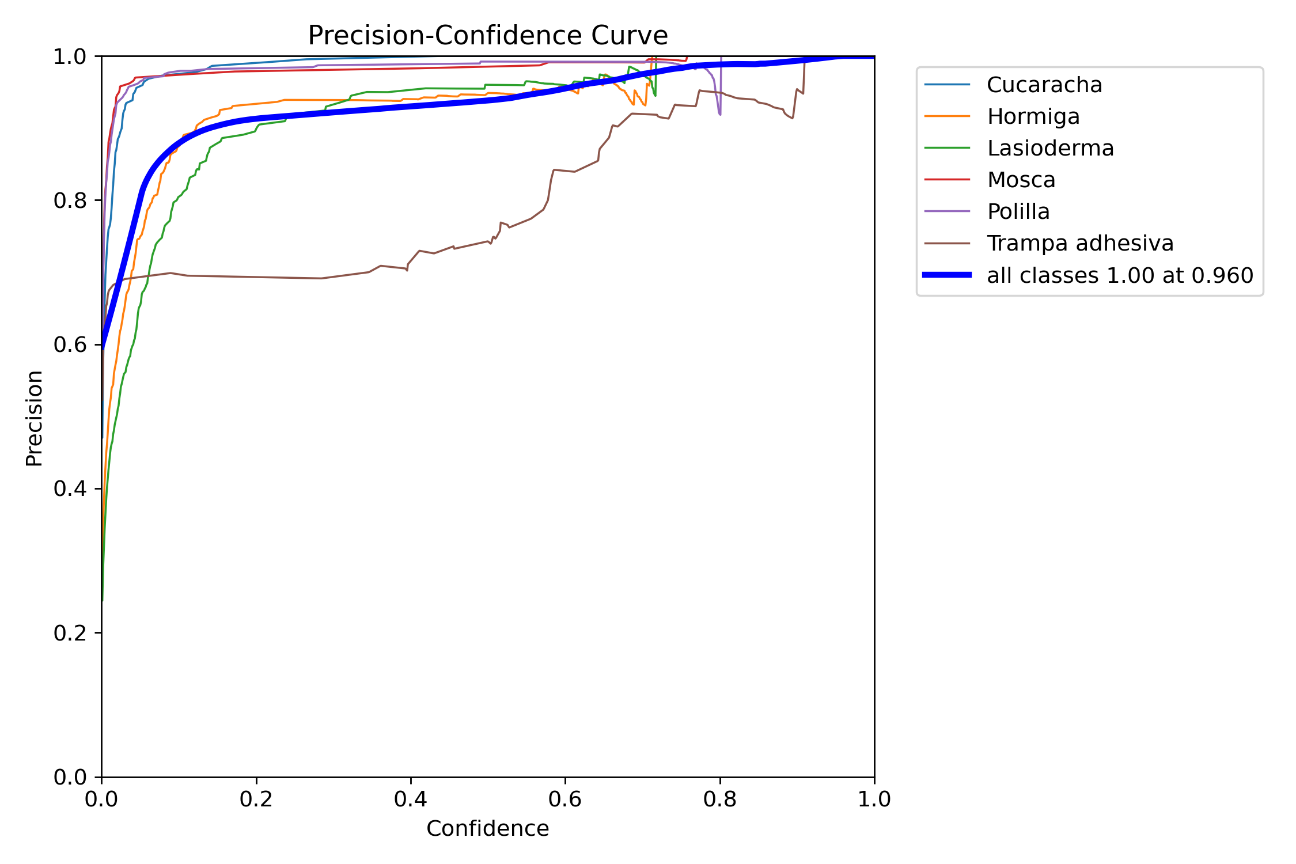
En la Figura 7 se presenta la curva de precisión frente a confianza para cada clase, incluyendo un resumen de desempeño general. Se observa que todas las clases muestran altos niveles de precisión incluso en niveles de confianza elevados, lo que evidencia una baja tasa de falsos positivos.
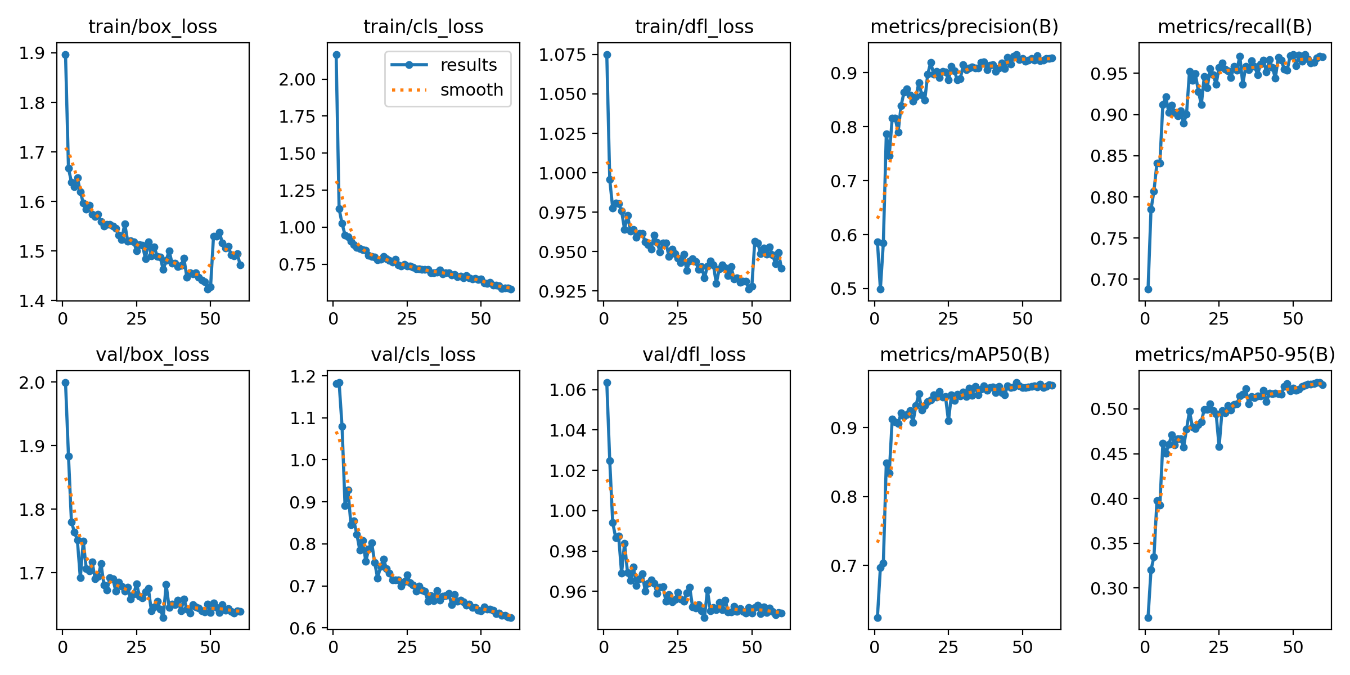
Adicionalmente, se evaluó el comportamiento del modelo durante su proceso de entrenamiento. En la Figura 8 se muestran las gráficas de pérdidas (box, clasificación y distribución focal) tanto en entrenamiento como en validación, así como la evolución de métricas clave como precisión, recall y mAP en distintas variantes. Estas gráficas evidencian una convergencia estable y efectiva del modelo, sin señales de sobreajuste.
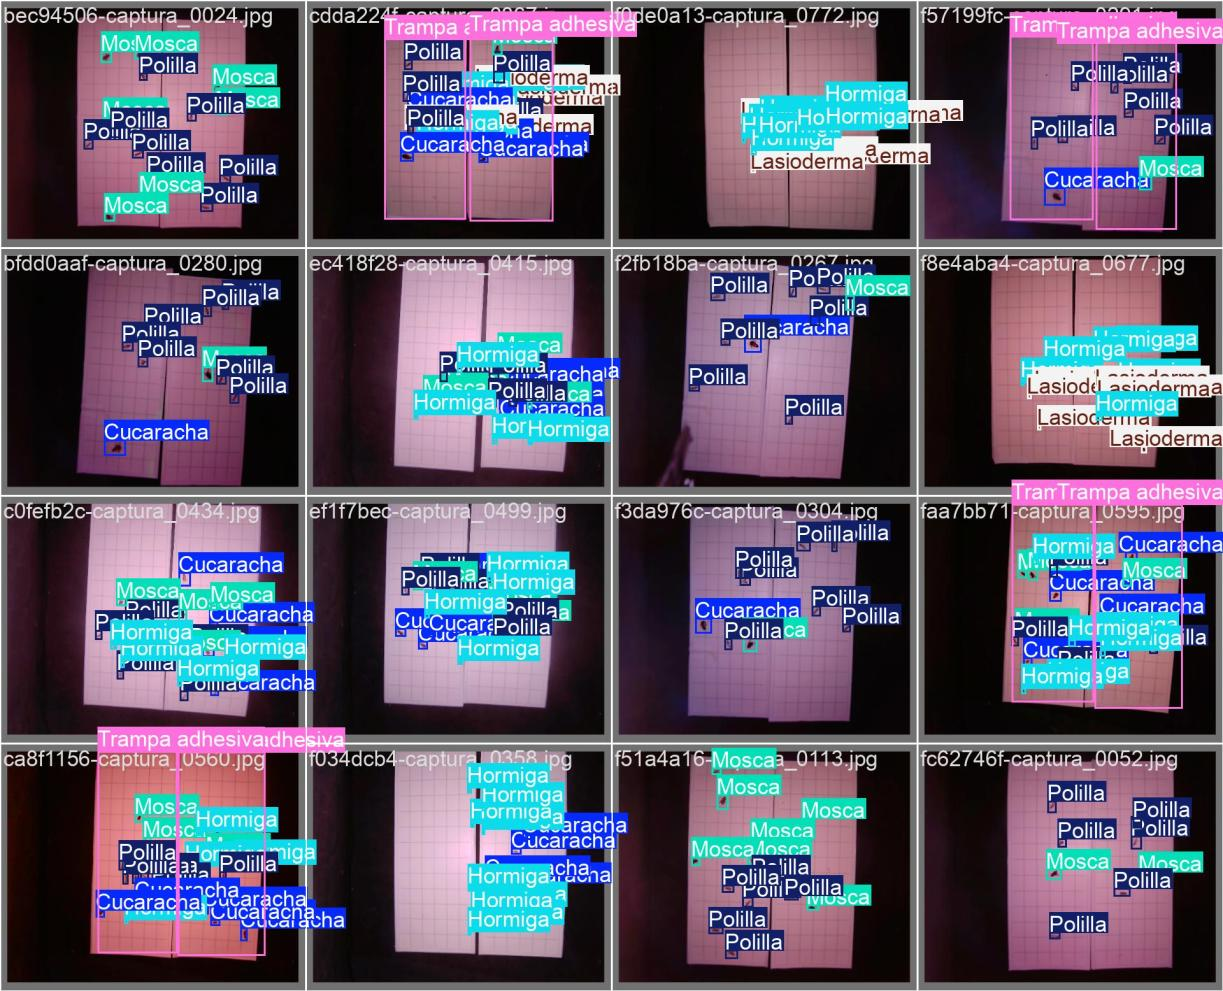
Por último, se realizó una evaluación cualitativa de los resultados mediante la revisión visual de las imágenes etiquetadas automáticamente por el sistema. En la Figura 9, se muestra un conjunto representativo de estas detecciones, donde puede observarse claramente cómo el sistema reconoce múltiples insectos de diferentes clases en una misma trampa, asignando bounding boxes con etiquetas precisas y colores distintos por clase, incluso bajo iluminación variable.
Fase 2: Validación en entorno real simulado
Aunque inicialmente se había planificado implementar el sistema dentro de un almacén real de tabaco para evaluar su funcionamiento en condiciones operativas reales, no se obtuvieron los permisos necesarios para realizar dicha instalación. No obstante, se optó por una validación alternativa simulando condiciones reales: el sistema operó durante una semana consecutiva, en un entorno preparado que replicaba iluminación ambiental tenue, interferencias como polvo, y rotación de trampas con capturas reales.
Durante esta etapa, el sistema generó más de 1000 capturas, las cuales fueron procesadas y analizadas de manera autónoma por la Raspberry Pi. El sistema detectó exitosamente la presencia de insectos en trampas, enviando los resultados al servidor mediante MQTT, o almacenándolos temporalmente en memoria local si había problemas de conectividad.
La tasa de detección se mantuvo alta incluso ante interferencias visuales, y el sistema demostró un desempeño robusto en condiciones menos controladas. Esta validación fue clave para comprobar que el modelo no solo funciona en condiciones ideales, sino también en escenarios más complejos y con ruido visual, como los que se encuentran en almacenes de productos agrícolas.
Impacto operativo y funcional
Más allá del rendimiento técnico del modelo, el sistema demostró tener un impacto positivo a nivel operativo y práctico. Entre los beneficios observados destacan:
- Reducción del uso innecesario de pesticidas: Se estima una disminución del 30% en aplicaciones químicas innecesarias, ya que ahora las acciones se toman con base en datos y alertas reales.
- Ahorro de tiempo en inspecciones manuales: Las inspecciones, que antes podían tardar horas en recorridos físicos por cada trampa, se redujeron a minutos gracias al monitoreo remoto desde la plataforma web.
- Generación de alertas inteligentes: El sistema fue capaz de emitir alertas automáticas en base a distintos patrones de riesgo definidos (detección crítica, aumento sostenido y presencia persistente). Estas alertas permitieron al personal técnico reaccionar de manera proactiva, evitando la propagación de infestaciones.
- Integridad de los datos: La lógica de almacenamiento local ante pérdidas de conectividad temporal demostró ser efectiva, evitando pérdidas de información valiosa.
Conclusión
El desarrollo del sistema inteligente de monitoreo de trampas adhesivas representa una contribución significativa al proceso de transformación digital en la industria agrícola de la República Dominicana. Esta solución, concebida e implementada por estudiantes de ingeniería de la PUCMM, demuestra cómo desde el entorno académico pueden generarse innovaciones tecnológicas de bajo costo, basadas en arquitecturas distribuidas y modelos de inteligencia artificial entrenados localmente, capaces de responder a problemáticas concretas del sector agroindustrial.
Más allá de su funcionalidad técnica, el sistema impulsa una nueva forma de gestión agrícola basada en datos objetivos, permitiendo optimizar la toma de decisiones, reducir el uso innecesario de pesticidas, minimizar el tiempo de inspección manual y mantener trazabilidad histórica sobre la actividad biológica en almacenes. Su diseño modular y escalable, que combina dispositivos Raspberry Pi en campo con un servidor local central, permite su replicación sin necesidad de conexión a internet externa, funcionando de manera autónoma en redes Wi-Fi privadas. No obstante, para escenarios rurales sin cobertura, se plantea como mejora futura la incorporación de conectividad 4G.
Asimismo, se reconocen oportunidades de evolución como el entrenamiento de nuevos modelos con más especies, el perfeccionamiento del posicionamiento físico de trampas y la implementación de lógica predictiva basada en tendencias. Estas mejoras permitirán al sistema no solo detectar plagas en tiempo real, sino también anticipar su aparición y facilitar respuestas tempranas más eficientes.
En definitiva, este proyecto reafirma el rol estratégico de la academia como motor de soluciones tecnológicas orientadas a los sectores productivos. Su desarrollo es una muestra concreta del impacto que pueden tener los proyectos estudiantiles bien dirigidos, cuando se articulan conocimientos técnicos con necesidades reales del entorno nacional.
Referencias
- TrapView – Sistema de monitoreo de plagas basado en visión artificial. [En línea]. Disponible en: https://www.trapview.com/
- PestNet – Monitoreo de trampas en cultivos. [En línea]. Disponible en: https://pestnet-europe.es/
- D. Sun et al., “Efficient Tobacco Pest Detection in Complex Environments Using an Enhanced YOLOv8 Model”, Agriculture, vol. 14, no. 3, p. 353, 2024.
- B. Ramalingam et al., “Remote Insects Trap Monitoring System Using Deep Learning Framework and IoT”, Sensors, vol. 20, no. 18, p. 5280, 2020.
- K. S. & K. D. Suresh, “Crop Pest Control using IoT Real-Time Monitoring and Intervention”, IEEE Access, 2023.
- M. Inoue, “IoT Monitoring System for Agricultural Pests and Diseases”, IEEE, 2018.