Nicolás de Jesús Familia Mateo – Ingeniería Telemática, Pontificia Universidad Católica Madre y Maestra (PUCMM)
La innovación como respuesta a una problemática crítica
Los incendios en almacenes de fábricas textiles representan una amenaza constante para la continuidad operativa, la preservación de mercancías y sobre todo la vida humana. En este contexto fue desarrollado, en la Pontificia Universidad Católica Madre y Maestra, un proyecto de grado enfocado en el diseño e implementación de un sistema de detección temprana de fuego mediante el uso de cámaras termográficas biespectrales, procesamiento local en el borde y una plataforma web de monitoreo en tiempo real. La propuesta se origina dentro de la carrera de Ingeniería Telemática con la autoría de Nicolás de Jesús Familia Mateo y se inserta dentro de una línea de trabajo donde convergen visión computacional, redes, sistemas embebidos y desarrollo de software orientado a la supervisión de eventos críticos.
La motivación principal del proyecto parte de una observación puntual: en entornos industriales con alta presencia de materiales inflamables, como ocurre en la industria textil, la detección tradicional basada exclusivamente en sensores puntuales puede resultar insuficiente cuando se requiere cobertura amplia, baja tasa de falsas alarmas y capacidad de anticipación. El problema no se limita a detectar humo o calor cuando el incendio ya se encuentra claramente desarrollado, puesto que su verdadero valor está en identificar conatos de fuego y comportamientos térmicos anómalos antes de que la situación escale a un evento de gran magnitud.
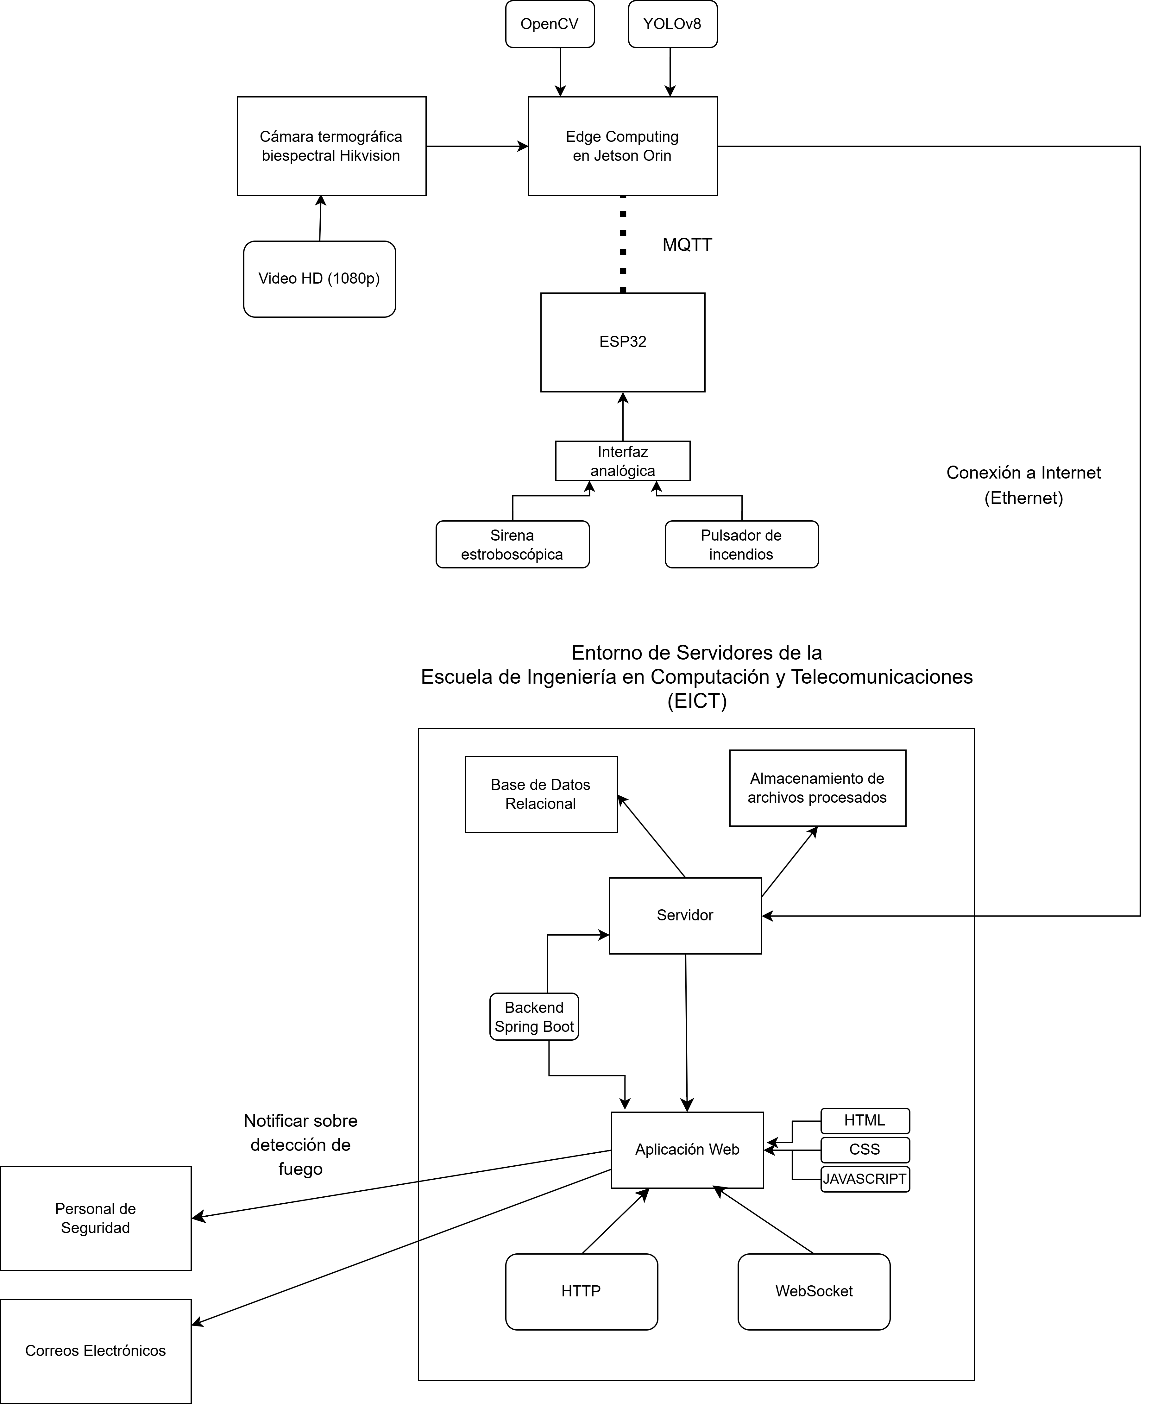
Bajo esa premisa, se propuso una solución híbrida que aprovecha la capacidad de una cámara biespectral para observar simultáneamente el espectro visible y el espectro infrarrojo, el poder de cómputo local de una unidad Jetson Orin para ejecutar inferencia en tiempo real y una aplicación web centralizada capaz de recibir, almacenar, visualizar y notificar alertas. El sistema además incorpora un microcontrolador ESP32-S3 para accionar una sirena estroboscópica, un pulsador de incendios y habilitar interfaces analógicas de integración con subsistemas externos, como mecanismos de supresión contra incendios.
Más allá de su valor técnico, el proyecto busca ser una respuesta realista a necesidades presupuestarias y operativas en entornos como el de la República Dominicana. En lugar de plantear una arquitectura dependiente de grandes despliegues de sensores especializados y de costosas instalaciones distribuidas, la propuesta explora cómo una misma cámara puede cubrir áreas amplias y cómo el procesamiento en el borde puede reducir la latencia sin trasladar toda la carga operativa a la nube. El resultado es un enfoque que busca ser tecnológicamente sólido, económicamente razonable y adaptable a condiciones reales de operación.
Cuando la detección tradicional deja espacios de riesgo
El riesgo de incendio en la industria textil se ve intensificado por la presencia de fibras, polvos en suspensión, materiales combustibles, cableados eléctricos, maquinaria sometida a altas temperaturas y procesos donde un pequeño error puede desencadenar una propagación rápida del fuego. A ello se suma que los almacenes concentran mercancía en volúmenes importantes, de modo que una ignición inicial puede encontrar en cuestión de segundos o minutos una carga combustible suficiente para convertirse en una emergencia mayor. Por esta razón, la prevención y la detección son asuntos esenciales de la seguridad industrial.
Adicionalmente, el inconveniente también posee una dimensión humana y social. En casos de incendios en fábricas textiles de Bangladesh se han llegado a producir decenas de muertes y numerosos heridos, evidenciando que la ausencia de mecanismos adecuados de prevención y respuesta puede conducir a catástrofes irreversibles [15]. Estos antecedentes, aunque ocurridos fuera del país, sirven como recordatorio de que el riesgo es estructural y no debe interpretarse como una posibilidad remota. En la República Dominicana y en otros países en vías de desarrollo, donde las limitaciones presupuestarias suelen condicionar la adopción tecnológica, el desafío se vuelve todavía más delicado.
Los sistemas convencionales de detección presentan ventajas conocidas, pero también varias restricciones dentro de este tipo de entorno. Los detectores puntuales de humo, calor o llama deben ser instalados de forma estratégica y en gran cantidad para ofrecer una cobertura adecuada. Aun así, pueden quedar zonas poco protegidas y, además, la propagación del humo o del calor no es instantánea. En consecuencia, la alerta puede llegar cuando el fenómeno ya alcanzó una etapa visible o claramente peligrosa. En fábricas y almacenes donde el objetivo es ganar incluso una pequeña ventana de tiempo para actuar este retraso reduce el valor preventivo del sistema.
A lo anterior se añaden las falsas alarmas, que en un ambiente con motas de fibra, polvo y partículas suspendidas pueden presentarse con mayor frecuencia, especialmente en detectores de humo ópticos [1]. Cada falsa activación, además de implicar una interrupción de las operaciones, también representa un desgaste progresivo de la confianza del personal en el sistema. Una arquitectura que produce demasiadas alarmas injustificadas termina siendo operativamente costosa y, en el peor de los casos, psicológicamente ineficaz, porque el personal comienza a normalizar eventos que deberían ser tratados con seriedad [4].
Frente a estas limitaciones, la visión computacional ha ganado relevancia como alternativa para la detección de fuego y humo mediante análisis de video. A diferencia del enfoque puntual, los sistemas basados en video observan la escena de forma continua y pueden extraer patrones relacionados con el color, la forma, el parpadeo, el crecimiento y el comportamiento espaciotemporal del fuego y del humo. Cuando esta lógica se combina con termografía, la capacidad analítica se amplía aún más, ya que el sistema puede considerar también la temperatura, la distribución térmica y anomalías invisibles al ojo humano.
Diversos trabajos previos han validado el uso de arquitecturas basadas en CNN y en la familia YOLO para la detección de humo y fuego en tiempo real [17]. Sin embargo, el estado del arte también deja claro que no existe una solución universal. El rendimiento depende de la calidad del dataset, del tipo de entorno, de las condiciones de iluminación, de la capacidad computacional disponible y de la forma en que se integran los componentes físicos y lógicos del sistema. En ese punto es donde se sitúa la contribución del presente proyecto: no se limitó a entrenar un clasificador, sino que articuló una solución integral de hardware, software, red y notificación enfocada en almacenes textiles [11, 13].
El componente diferencial más importante de la propuesta radica en la biespectralidad, ya que mientras que muchos esquemas de detección por video dependen exclusivamente del canal RGB, aquí se trabajó con una cámara Hikvision capaz de ofrecer simultáneamente visión óptica e infrarroja. Esa dualidad permite observar la escena y contextualizarla visualmente, pero al mismo tiempo medir y vigilar el comportamiento térmico de los objetos presentes en el campo de visión. Con ello se refuerza la posibilidad de advertir escenarios previos a la ignición, un aspecto particularmente valioso cuando se pretende pasar de un enfoque reactivo a uno más proactivo.
Objetivos completados
El desarrollo del presente proyecto permitió crear un sistema de detección de fuego mediante video para la identificación temprana de focos de fuego en almacenes de fábricas textiles, integrando una cámara termográfica biespectral para la captura simultánea del entorno en tiempo real, un esquema local de procesamiento con Jetson Orin para eficientizar la inferencia y reducir la latencia, una interfaz analógica habilitada mediante un microcontrolador ESP32-S3 para la activación de sirena estroboscópica y la posible integración de mecanismos de supresión, y una aplicación web de monitoreo capaz de recibir, administrar, visualizar y notificar alertas en tiempo real, consolidando así un flujo completo de adquisición, análisis, decisión y respuesta acorde con los objetivos planteados desde el inicio del proyecto.
Metodología basada en subsistemas para construir una solución integral
La metodología adoptada se apoyó en una lógica de subsistemas. En lugar de intentar una integración completa desde las primeras etapas, el desarrollo se organizó de forma que cada componente pudiera ser validado de manera independiente antes de su unificación final. Este enfoque permitió aislar problemas, asignar responsabilidades técnicas claras y reducir la complejidad durante el prototipado. El hardware, el software de inferencia, la plataforma web y la orquestación de alertas físicas fueron tratados como módulos con funciones específicas aunque desarrollados desde el principio como partes de un mismo flujo operativo.
En el plano del hardware se trabajó con tres piezas principales: la cámara termográfica biespectral Hikvision DS-2TD2617, la unidad de procesamiento local Jetson Orin y el microcontrolador ESP32-S3 con conectividad Ethernet. La cámara fue validada en sus dos canales de video RGB e infrarrojo, así como en su capacidad de retransmisión mediante protocolos IP como RTSP. El Jetson fue evaluado como plataforma para entrenamiento e inferencia con aceleración gráfica, mientras que el ESP32-S3 fue preparado para integrarse como publicador y suscriptor MQTT y como controlador de la interfaz de potencia asociada a la sirena y al pulsador manual de incendios.
El sistema físico también exigió resolver aspectos de instalación y soporte, puesto que la cámara Hikvision, debido a razones de sus características de peso y formato, requirió el diseño de un mecanismo de acople a un trípode robusto, construido a partir de una estructura metálica disponible en laboratorio y adaptaciones mecánicas sobre un registro genérico. Aunque a primera vista esto podría parecer una tarea menor, en realidad fue fundamental para viabilizar las pruebas en distintos escenarios y conservar movilidad durante la etapa experimental. El prototipo debía ser funcional, no obstante también manipulable y replicable dentro de un entorno académico controlado.
En lo relativo al procesamiento inteligente, se seleccionó la arquitectura YOLO en su variante YOLOv8n. Esta decisión respondió a dos criterios principales. En primer lugar, YOLO ha demostrado un balance favorable entre velocidad y precisión para tareas de detección en tiempo real [11]. Segundo, la variante nano resulta apropiada para una plataforma embebida como el Jetson Orin, donde la eficiencia en el uso de recursos es un factor estratégico. El proyecto valoró la posibilidad de emplear versiones más recientes, sin embargo, al final se priorizó la estabilidad y la documentación disponible alrededor de YOLOv8.
La construcción del banco de datos fue uno de los pasos más determinantes de la metodología. Se partió de un dataset curado de 9,775 imágenes proveniente de Roboflow Universe. Además, se adicionaron más de 150 imágenes elaboradas específicamente para el escenario de despliegue del sistema. Estas imágenes extra incorporaron variaciones de llamas, objetos incendiados y distintos niveles de iluminación dentro del espacio controlado del Laboratorio de Comunicaciones Aplicadas. Más adelante, mediante técnicas de aumento de datos, ese conjunto fue ampliado significativamente hasta conformar un dataset final de 24,558 imágenes, fortaleciendo la capacidad de generalización del modelo frente a distintas condiciones.
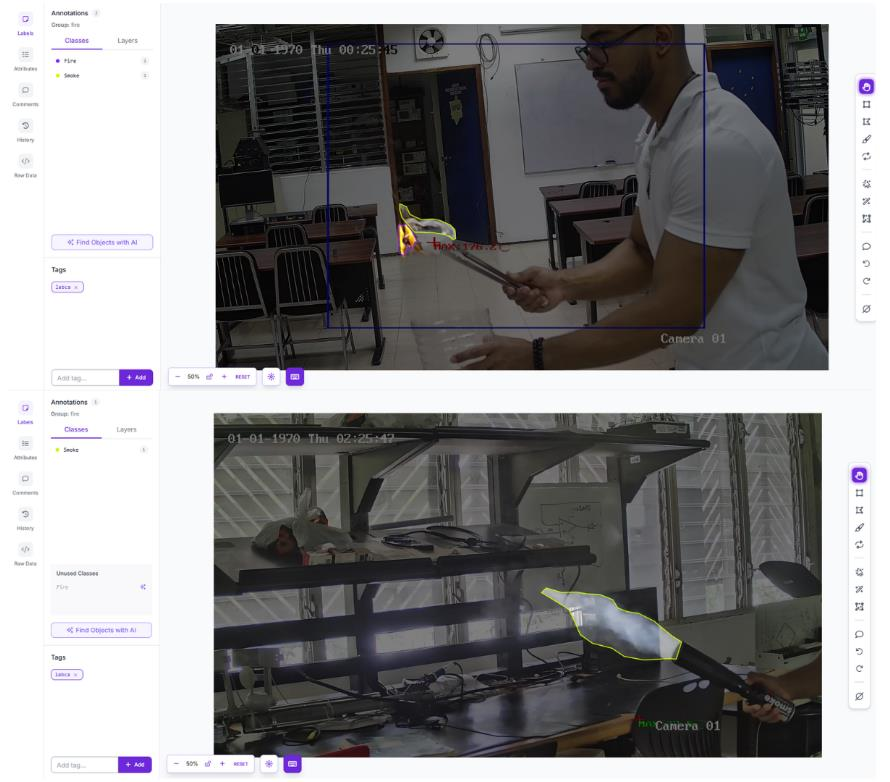
Las técnicas de aumento aplicadas incluyeron modificaciones de saturación, rotación, brillo y exposición. La decisión metodológica detrás de estas transformaciones fue simple pero importante: si la solución iba a ser usada en escenarios donde la iluminación cambia, donde la cámara puede no estar siempre en el mismo ángulo o donde el humo altera visualmente la escena, entonces el modelo debía ser expuesto durante el entrenamiento a esa diversidad de condiciones. De ese modo, se buscó disminuir la fragilidad del clasificador ante desviaciones razonables respecto del patrón base del dataset.
En la etapa de entrenamiento se fijó un máximo inicial de 300 epochs, acompañado de un mecanismo de parada temprana, criterio que fue coherente con prácticas comunes para datasets suficientemente curados, pero también evitó desperdiciar recursos computacionales cuando el proceso dejara de mostrar mejoras relevantes. El entrenamiento finalizó de manera prematura en 201 epochs, lo que fue interpretado como un indicio de convergencia alcanzada antes del límite establecido. La ejecución se realizó sobre el Jetson Orin, reforzando así el interés del proyecto por demostrar viabilidad real en una plataforma de borde y no únicamente en un entorno de laboratorio idealizado.
La metodología de inferencia no se limitó al análisis del video RGB, puesto que este no era el punto más fuerte del proyecto. El script desarrollado en Python 3.11 integró dos hilos de trabajo principales. El primero, apoyado en GStreamer y un enlace RTSP, se encargaba de recibir video en tiempo real, ejecutar inferencia con YOLOv8n y generar capturas asociadas a eventos detectados. El segundo se enfocaba en la lectura de temperatura desde la cámara Hikvision mediante ISAPI, la interfaz REST propietaria del fabricante Hikvision. Esta integración no fue trivial, puesto que requirió ajustar el modo de operación térmico de la cámara y resolver retos asociados con autenticación tipo Digest mediante la clase HTTPDigestAuth de la librería requests.
Otra decisión metodológica importante fue la definición del escenario de demostración. El proyecto estableció que la validación debía ocurrir en un entorno controlado capaz de simular condiciones de un almacén textil sin comprometer la seguridad del laboratorio. Para ello se contempló el uso de una unidad de cuerpo negro para inducir puntos calientes sin combustión real, así como pruebas adicionales con mechero y eyector de humo para reproducir situaciones de mayor riesgo. La importancia de esta estrategia radica en que permitió evaluar temperatura, humo y fuego en etapas iniciales bajo condiciones medibles, con posibilidad de variar distancia, iluminación y presencia de obstáculos parciales como cajas o estanterías.
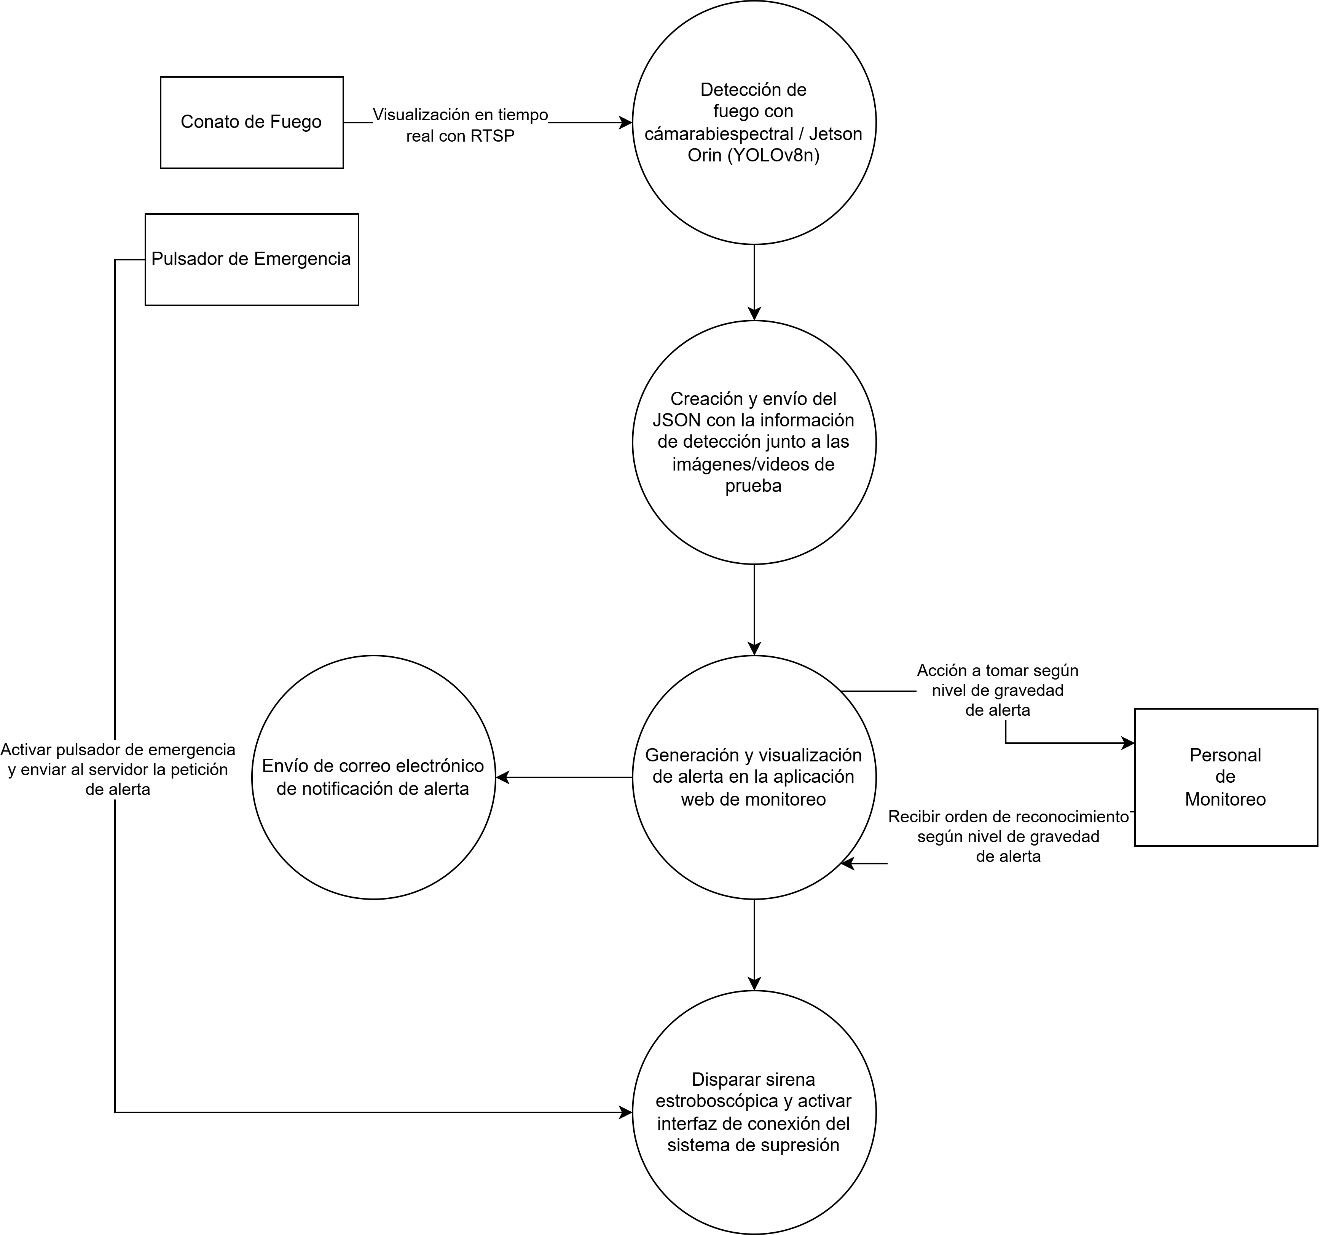
La lógica de decisión se estructuró, primero, haciendo que el sistema verificara la existencia de fuego o humo mediante el clasificador de visión computacional. Luego, validaba la presencia de cuerpos de calor dentro de umbrales previamente definidos para los niveles de severidad establecidos: pre-alerta, alerta y acción. Finalmente, el sistema consolidaba ambos criterios y decidía qué información enviar al servidor centralizado en caso que aplicase. Esta articulación entre visión y temperatura constituye uno de los aportes metodológicos más valiosos del proyecto, puesto que evita depender exclusivamente de un único tipo de evidencia y aprovecha la riqueza de una cámara biespectral.
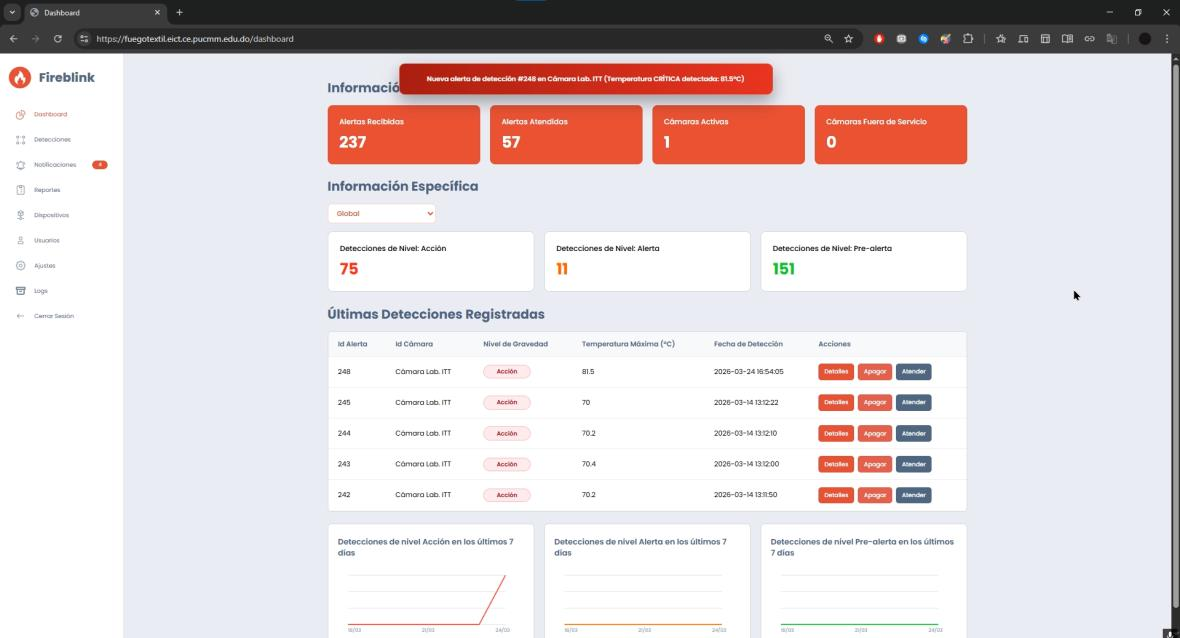
De manera paralela, se desarrolló una plataforma web sobre Java Spring Boot con arquitectura modular, separando controladores, servicios y repositorios. La aplicación integró Thymeleaf para el renderizado dinámico de vistas, WebSocket para la notificación inmediata de nuevas alertas, acceso a base de datos relacional para la persistencia de eventos y rutinas periódicas para verificación del estado de conexión de las cámaras. En conjunto, esta metodología permitió construir un sistema de monitoreo con trazabilidad, visualización histórica y capacidad de administración remota.
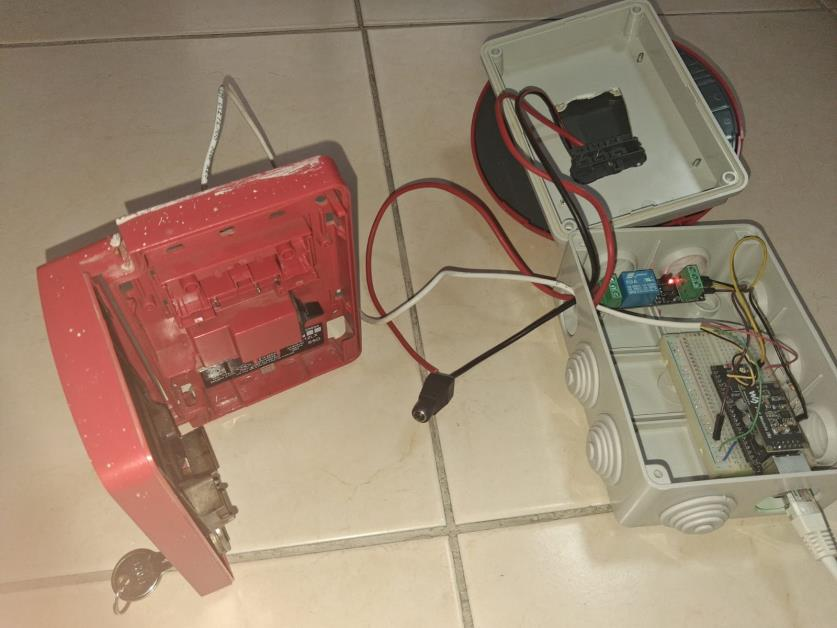
La etapa final de la metodología fue la integración del subsistema físico de respuesta. El ESP32-S3 fue programado para publicar y suscribirse a tópicos MQTT, recibir comandos desde el servidor y manipular el encendido o apagado de la sirena estroboscópica a través de un relay controlado por GPIO. En adición a lo anterior, se habilitó un pulsador de incendios que permite disparar la alarma manualmente desde el sitio de despliegue. De esta forma, el proyecto ideado conservó una filosofía híbrida: automatización cuando la evidencia lo exige y posibilidad de intervención física directa en escenarios donde el criterio humano sigue siendo necesario.
Resultados que validan la solución propuesta
Los resultados obtenidos permitieron constatar el funcionamiento general de la solución en el entorno controlado de pruebas. En términos globales, el sistema logró detectar conatos de incendios y eventos térmicos a partir de la combinación de los dos espectros trabajados, al mismo tiempo que consiguió registrar, almacenar y notificar las alertas a través de la plataforma web y de mecanismos físicos complementarios. Esto significa que el proyecto no se quedó en una validación aislada del modelo de visión, lo que se afirma bajo el enunciado de que se demostró la operatividad del flujo completo desde la captura hasta la alerta final.
En el caso del modelo de visión computacional, el entrenamiento con el dataset final de 24,558 imágenes mostró una tendencia progresiva de mejora en las pérdidas asociadas a localización y clasificación. El reporte describe una disminución sostenida en los valores de entrenamiento y validación, así como un comportamiento consistente cuando el modelo fue expuesto a muestras no vistas previamente. También se observó que la precisión aumentó de forma marcada al inicio del proceso y luego se estabilizó, comportamiento coherente con una curva de aprendizaje donde el modelo captura primero patrones más evidentes y después entra en una fase de refinamiento.
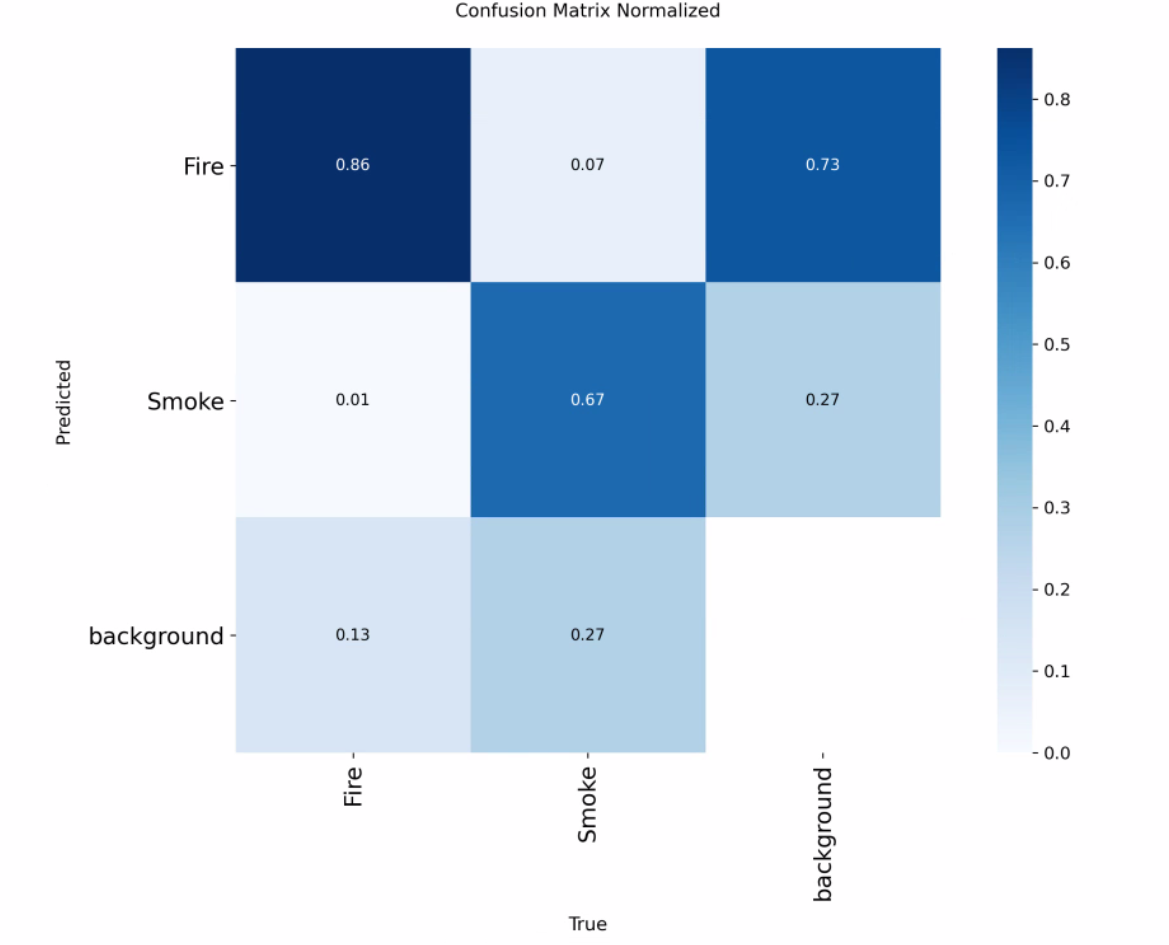
En la interpretación de clases bajo el modelo, el fuego alcanzó una detección correcta superior a la del humo, registrándose valores reportados en torno al 86 % en la matriz de confusión normalizada, mientras que el humo se ubicó alrededor del 67 %. Esta diferencia fue atribuida a la complejidad visual del humo, la cual con frecuencia se confunde con el fondo o pierde nitidez en condiciones de poca iluminación, aspecto que, principalmente, estuvo relacionado con limitaciones del hardware de video empleado.
Desde el punto de vista térmico, la cámara Hikvision logró detectar y reportar valores de temperatura dentro del rango esperado, luego de ser calibrada con una unidad de cuerpo negro capaz de inducir temperaturas aproximadas de 0 °C a 200 °C. El sistema comenzó a operar sobre valores mínimos útiles alrededor de 35 a 40 °C, conforme a las exigencias del firmware del dispositivo y no presentó inconvenientes en la identificación de cuerpos calientes dentro de ese dominio operativo. Se destaca, no obstante, una incertidumbre promedio de aproximadamente ± 5 % respecto del valor esperado, asociada a las características físicas y de diseño de la cámara.
La integración entre el Jetson Orin y el backend basado en Spring Boot también fue validada satisfactoriamente. Cada vez que el script detectaba un evento relevante, generaba una captura del momento, la almacenaba localmente y ejecutaba el proceso de registro hacia el servidor central. Esto incluía la inserción de la alerta en la base de datos, la publicación por WebSocket para los usuarios conectados y el envío de la imagen en Base64 para su posterior exposición dentro del sistema. En la práctica, esta secuencia permitió visualizar casi de inmediato el evento de detección en la plataforma de monitoreo, conservando además evidencia visual para fines de auditoría y análisis posterior.
La aplicación web cumplió con el objetivo de centralizar la información y hacerla operativamente útil, permitiendo visualizar alertas recientes, consultar el historial de imágenes asociadas, administrar dispositivos de detección, generar reportes filtrados por fecha y nivel de gravedad y revisar el estado de conexión de las cámaras desplegadas. La incorporación de WebSocket fue especialmente relevante, ya que aseguró la actualización en tiempo real de la interfaz sin necesidad de recargar manualmente la página, característica indispensable en un sistema donde segundos de retraso pueden tener consecuencias materiales y humanas.
La plataforma web también fue concebida desde una lógica de uso operativo y no únicamente de demostración académica. Por esa razón, la interfaz fue diseñada con énfasis en claridad visual, identificación rápida por niveles de severidad y acceso directo a acciones relevantes. Las vistas de detecciones recientes, detalles del evento, dispositivos registrados, historial y dashboard buscaban que el usuario no tuviera que interpretar estructuras complejas en un momento crítico. Esta preocupación por la usabilidad se conecta con la idea central del proyecto sugerida por maestros y superiores de que una buena precisión técnica pierde valor si la información no se presenta de manera comprensible y accionable para el personal responsable.
En cuanto a las notificaciones, el proyecto implementó un enfoque redundante y complementario, contando con el monitoreo visual mediante la aplicación web y la habilitación del envío de correo electrónico con la información principal de la detección, ampliando la posibilidad de reconocimiento del evento desde dispositivos móviles. Paralelamente, el subsistema físico basado en la sirena estroboscópica y el pulsador de incendios se integró con éxito, de modo que una alerta crítica podía traducirse en un aviso sonoro y luminoso directamente en el lugar de riesgo.
El comportamiento del ESP32-S3 resultó satisfactorio dentro de la lógica bidireccional prevista, puesto que el microcontrolador respondió correctamente tanto a las directivas MQTT emitidas por el servidor como a la activación local del pulsador manual, y envió las señales necesarias a la interfaz de potencia para encender la sirena y permitir la futura integración de otros subsistemas, como mecanismos de supresión. Este resultado es particularmente importante porque confirma que la solución puede ir más allá de la mera notificación y convertirse en una plataforma de orquestación de respuestas automáticas condicionadas al nivel de gravedad de la alerta.
En términos de alcance, el proyecto demostró que la arquitectura propuesta puede cubrir el ciclo completo de identificación, validación, transmisión, notificación y activación local. Al mismo tiempo, se evidencia que los resultados dejaron ver de forma honesta ciertas limitaciones. La efectividad del clasificador depende de que el entorno final se encuentre adecuadamente representado en el dataset. Además, variaciones importantes en iluminación o en condiciones físicas del espacio pueden repercutir en el rendimiento del modelo. Del mismo modo, el sistema necesita suministro eléctrico continuo, lo que abre la puerta a futuras mejoras relacionadas con respaldo energético. Lejos de debilitar la propuesta, estas observaciones ayudan a ubicarla dentro de un marco técnico realista y a orientar sus siguientes etapas de evolución.
Una base sólida para futuras implementaciones
Considerando los resultados obtenidos, el proyecto cumplió con las expectativas definidas en su objetivo general y en sus objetivos específicos. Fue posible construir un sistema capaz de observar un entorno de almacén mediante una cámara biespectral, procesar localmente la información con un modelo de visión computacional, combinar esa inferencia con lectura térmica, transmitir las alertas a un servidor centralizado y notificar al personal a través de una plataforma web, correo electrónico y mecanismos físicos de alarma. La integración de todos estos componentes, lograda dentro de un contexto académico y con énfasis en viabilidad práctica, confirma el valor del trabajo desarrollado.
Uno de los aportes más relevantes de la solución es haber demostrado que la detección temprana de fuego puede abordarse desde una arquitectura híbrida y escalable, donde una cámara con capacidades térmicas y visibles, apoyada por procesamiento en el borde puede ofrecer cobertura útil sin depender exclusivamente de una gran cantidad de sensores puntuales. De acuerdo con el propio análisis del proyecto, una sola cámara biespectral puede cubrir entre 100 y 150 metros cuadrados, mientras que una misma unidad Jetson Orin podría albergar la operatividad de múltiples cámaras. Esta observación sugiere un potencial importante de crecimiento para futuras implementaciones.
En adición al flujo principal de detección, el envío periódico de health checks introdujo un componente de autovigilancia del propio sistema. Al medir latencia, pérdida de paquetes y ancho de banda, la solución informaba sobre el estado operativo de la infraestructura que debía detectar los eventos de riesgo. Esta capa de observabilidad es particularmente útil en despliegues reales, donde una cámara desconectada o con mala calidad de enlace puede crear una falsa percepción de seguridad. En consecuencia, el proyecto integró la noción de que monitorear el detector es casi tan importante como monitorear el entorno detectado.
También resulta valioso destacar que el proyecto no buscó presentar su solución como sustituto universal de todos los sistemas convencionales, sino como una respuesta frente a necesidades específicas de la industria textil y el ahorro de costos sin sacrificio de funcionalidad y seguridad. En lugar de generalizar indebidamente, lo propuesto se posiciona como una arquitectura con alta pertinencia para almacenes textiles y otros espacios donde conviene anticipar anomalías térmicas y fenómenos visuales antes de que el incendio se consolide.
De cara al futuro el propio desarrollo deja abiertas varias líneas de mejora, siendo una de ellas avanzar hacia configuraciones automáticas de períodos de entrenamiento y caracterización del entorno, de modo que el sistema pueda ajustar dinámicamente umbrales según temperatura promedio, objetos comunes en la escena o comportamientos regulares del espacio de despliegue. Otra línea natural de evolución es la incorporación de canales adicionales de notificación, como llamadas VoIP o mensajería instantánea, fortaleciendo todavía más la capacidad de respuesta en situaciones de mayor gravedad.
Los resultados alcanzados deben interpretarse dentro de la filosofía de desarrollo planteada desde el inicio. El proyecto pretendía demostrar la factibilidad técnica de una solución integral y sentar bases para evoluciones posteriores. Bajo ese criterio, la validación de la comunicación entre subsistemas, la correcta persistencia de evidencias, la activación física de alertas y la obtención consistente de valores térmicos adquieren un peso considerable, porque prueban que la arquitectura es coherente y que sus módulos pueden crecer sin necesidad de replantear por completo el sistema.
A modo de cierre, este proyecto ofrece una evidencia concreta de cómo la integración entre componentes que podrían anteriormente considerarse como “aislados” puede traducirse en una herramienta útil para la prevención de incendios en entornos industriales sensibles. Desde una perspectiva de innovación aplicada, el trabajo confirma que la ingeniería adquiere mayor valor cuando se orienta a proteger vidas, reducir riesgos y ofrecer alternativas viables frente a limitaciones del contexto. Por ello, el sistema desarrollado se visualiza como una plataforma inicial sobre la cual continuar investigando, refinando el modelo, ampliando las capacidades de notificación e impulsando futuras implementaciones piloto en escenarios cada vez más cercanos a la operación real.
Referencias
- M. T. Siraj, B. Debnath, S. B. Payel, A. B. M. M. Bari, y A. R. M. Towfiqul Islam, «Analysis of the fire risks and mitigation approaches in the apparel manufacturing industry: Implications toward operational safety and sustainability», sep. 2023. [En línea]. Disponible en: https://www.cell.com/heliyon/fulltext/S2405-8440(23)07520-5?uuid=uuid%3Af099052d-3f01-48bf-9adb-6c0d2124e28c
- S. S. Moumgiakmas, G. G. Samatas, y G. A. Papakostas, «Computer Vision for Fire Detection on UAVs—From Software to Hardware», Future Internet, vol. 13, n.º 8, p. 200, jul. 2021, doi: 10.3390/fi13080200.
- B. Li, F. Xu, X. Li, C. Yu, y X. Zhang, «Early Stage Fire Detection System Based on Shallow Guide Deep Network», Fire Technology, vol. 60, n.º 3, pp. 1803-1821, feb. 2024, doi: 10.1007/s10694-024-01549-1.
- J. Lin y X. Xu, «Design of a textile storage environment fire detection system based on ZigBee and NB-IoT», Journal Of Physics Conference Series, vol. 2797, n.º 1, p. 012031, jul. 2024, doi: 10.1088/1742-6596/2797/1/012031.
- Q. Zhang, Y. Tian, J. Chen, X. Zhang, y Z. Qi, «To ensure the safety of storage: Enhancing accuracy of fire detection in warehouses with deep learning models», jul. 2024. [En línea]. Disponible en: https://www.sciencedirect.com/science/article/abs/pii/S0957582024009303
- J. Ryu y D. Kwak, «A Study on a Complex Flame and Smoke Detection Method Using Computer Vision Detection and Convolutional Neural Network», Fire, vol. 5, n.º 4, p. 108, jul. 2022, doi: 10.3390/fire5040108.
- K. Avazov, M. K. Jamil, B. Muminov, A. B. Abdusalomov, y Y.-I. Cho, «Fire Detection and Notification Method in Ship Areas Using Deep Learning and Computer Vision Approaches», Sensors, vol. 23, n.º 16, p. 7078, ago. 2023, doi: 10.3390/s23167078.
- Khondaker, A. Khandaker, y J. Uddin, «Computer Vision-based Early Fire Detection Using Enhanced Chromatic Segmentation and Optical Flow Analysis Technique», mar. 2020. [En línea]. Disponible en: https://d1wqtxts1xzle7.cloudfront.net/84536670/18967-libre.pdf
- A. B. A. J. C. Mukhriddin Mukhiddinov, «A Wildfire Smoke Detection System Using Unmanned Aerial,» 2022. [En línea]. Available: https://mdpi-res.com/d_attachment/sensors/sensors-22-09384/article_deploy/sensors-22-09384.pdf?version=1669897124.
- L. W. T. L. P. S. Zhong Wang, «A Smoke Detection Model Based on Improved YOLOv5,» 2022. [En línea]. Available: https://mdpi-res.com/d_attachment/mathematics/mathematics-10-01190/article_deploy/mathematics-10-01190.pdf?version=1649216740.
- M. Mukhiddinov, A. B. Abdusalomov, and J. Cho, “Automatic Fire Detection and Notification System Based on Improved YOLOv4 for the Blind and Visually Impaired,” Sensors, vol. 22, no. 9, May 2022, doi: 10.3390/s22093307.
- M. A. Rahman, S. T. Hasan, and M. A. Kader, “Computer Vision Based Industrial and Forest Fire Detection Using Support Vector Machine (SVM),” in 2022 International Conference on Innovations in Science, Engineering and Technology, ICISET 2022, Institute of Electrical and Electronics Engineers Inc., 2022, pp. 233–238. doi: 10.1109/ICISET54810.2022.9775775.
- C. Jin et al., “Video Fire Detection Methods Based on Deep Learning: Datasets, Methods, and Future Directions,” Fire, vol. 6, no. 8. Multidisciplinary Digital Publishing Institute (MDPI), Aug. 01, 2023. doi: 10.3390/fire6080315.
- K. Avazov, M. Mukhiddinov, F. Makhmudov, and Y. I. Cho, “Fire detection method in smart city environments using a deep-learning-based approach,” Electronics (Switzerland), vol. 11, no. 1, Jan. 2022, doi: 10.3390/electronics11010073.
- S. Islam, M. Abdul Hannan Mia, and M. Zoynal Abedin, “Evaluation of Causes and Effects of Fire and Other Safety Incidents in Readymade Garment Industry of Bangladesh,” American Journal of Mechanical and Industrial Engineering, vol. 7, no. 2, p. 13, 2022, doi: 10.11648/j.ajmie.20220702.11.
- S. Saponara, A. Elhanashi, and A. Gagliardi, “Real-time video fire/smoke detection based on CNN in antifire surveillance systems,” Journal of Real-Time Image Processing, vol. 18, no. 3, pp. 889–900, Jun. 2021, doi: 10.1007/s11554-020-01044-0.
- S. Geetha, C. S. Abhishek, and C. S. Akshayanat, “Machine Vision Based Fire Detection Techniques: A Survey,” Fire Technology, vol. 57, no. 2. Springer, pp. 591–623, Mar. 01, 2021. doi: 10.1007/s10694-020-01064-z.
- A. Gaur, A. Singh, A. Kumar, A. Kumar, and K. Kapoor, “Video Flame and Smoke Based Fire Detection Algorithms: A Literature Review,” Fire Technology, vol. 56, no. 5. Springer, pp. 1943–1980, Sep. 01, 2020. doi: 10.1007/s10694-020-00986-y.
- K. R. Ahmed and M. Alomgir Hossain, “An automated IOT based fire detection & safety control for garments industry in Bangladesh: A-study,” in 2021 International Conference on Automation, Control and Mechatronics for Industry 4.0, ACMI 2021, Institute of Electrical and Electronics Engineers Inc., Jul. 2021. doi: 10.1109/ACMI53878.2021.9528094.
- K. Howell, K. Dudek, and M. Soroko, “Thermal camera performance and image analysis repeatability in equine thermography,” Infrared Physics and Technology, vol. 110, Nov. 2020, doi: 10.1016/j.infrared.2020.103447.