SIGA: Una solución inteligente para la gestión del agua en viviendas dominicanas

Scarlett Betania Rodríguez Bravo y Alam Emilio Cordero – Ingeniería Telemática, Pontificia Universidad Católica Madre y Maestra (PUCMM)

La urgencia de modernizar la gestión del agua: un reto global y nacional

La gestión eficiente del agua constituye uno de los principales desafíos para el desarrollo sostenible debido al crecimiento de la población, el aumento del consumo y los efectos asociados al cambio climático [2]. La disponibilidad del recurso no depende únicamente de la existencia de fuentes naturales, sino también de la capacidad de administrarlas responsablemente, reducir las pérdidas y aprovechar fuentes alternativas. Esta situación ha impulsado el desarrollo de estrategias orientadas a modernizar los procesos de almacenamiento, distribución y consumo mediante tecnologías capaces de proporcionar información en tiempo real y facilitar una gestión basada en datos.

A esta problemática se suma la necesidad de considerar la relación entre el desarrollo tecnológico y el medio ambiente. Desde la perspectiva de la ecología humana, se plantea que las acciones y desarrollos humanos deben analizarse considerando su interacción con el entorno natural [3]. Bajo este enfoque, la tecnología puede representar un desafío cuando sus efectos ambientales no son considerados, pero también puede convertirse en una herramienta para favorecer el aprovechamiento responsable de los recursos naturales. En el ámbito hídrico, esto implica desarrollar soluciones que, además de automatizar procesos, contribuyan a reducir el desperdicio, aprovechar fuentes alternativas y promover una gestión sostenible del agua.

En la República Dominicana, esta necesidad adquiere especial importancia debido a las deficiencias existentes en la administración y distribución del recurso hídrico. A pesar de iniciativas como el Compromiso Nacional para un Pacto por el Agua 2021-2036, investigaciones han señalado problemas relacionados con la gestión de los consumos y las pérdidas en las redes de distribución, factores que pueden comprometer la sostenibilidad hídrica del país a largo plazo [1]. En numerosos hogares y establecimientos, además, la administración del agua almacenada continúa realizándose de manera manual, dificultando conocer con precisión la cantidad disponible, el consumo realizado y las condiciones de las diferentes fuentes de abastecimiento.

Otro aspecto relevante es el limitado aprovechamiento del agua de lluvia como fuente complementaria. La captación pluvial puede utilizarse para determinadas actividades secundarias, como limpieza o riego, reduciendo el uso innecesario del suministro público. Sin embargo, su incorporación requiere mecanismos capaces de conocer la disponibilidad del recurso y determinar cuándo resulta conveniente utilizar una fuente u otra. La ausencia de esta integración limita las posibilidades de administrar de manera conjunta el suministro público, el almacenamiento y la captación pluvial.

Frente a estas necesidades, diferentes investigaciones han explorado la automatización como alternativa para mejorar la gestión hídrica. Sharma [4], por ejemplo, propuso un sistema basado en Arduino orientado a la recolección, almacenamiento y distribución automática del agua de lluvia. Asimismo, sistemas de supervisión como SCADA permiten monitorear variables hidráulicas, detectar determinadas condiciones anormales y mejorar el control de procesos relacionados con el agua [5]. Estos antecedentes evidencian el potencial de integrar electrónica, comunicaciones y automatización para responder a problemas relacionados con la administración del recurso.

Dentro de este contexto, el Internet de las Cosas (IoT) proporciona herramientas que permiten conectar sensores, actuadores, microcontroladores y plataformas digitales para recopilar información y ejecutar acciones de manera automatizada. Variables como el nivel de almacenamiento, la presión y el caudal pueden ser supervisadas continuamente, mientras que protocolos de comunicación como MQTT permiten transmitir los datos entre dispositivos y sistemas de gestión. Microcontroladores como el ESP32 facilitan además la implementación de estas arquitecturas mediante capacidades de procesamiento y conectividad inalámbrica.

A partir de esta problemática surge el Sistema Inteligente de Gestión del Agua (SIGA), desarrollado por Scarlett Betania Rodríguez Bravo y Alam Emilio Cordero, estudiantes de la Escuela de Ingeniería en Computación y Telecomunicaciones (EICT) de la Pontificia Universidad Católica Madre y Maestra (PUCMM), bajo la asesoría del Ing. Víctor Manuel Mancebo de León. El proyecto propone integrar diferentes fuentes de suministro de agua mediante una arquitectura IoT compuesta por sensores, actuadores, microcontroladores y una plataforma digital, con el propósito de monitorear las condiciones del sistema y gestionar el recurso de manera automatizada.

SIGA integra el suministro público y la captación pluvial mediante una lógica de control que permite tomar decisiones según la disponibilidad y las condiciones detectadas. El sistema monitorea variables como nivel, presión, caudal y consumo, establece comunicación en tiempo real entre los dispositivos, el servidor y la plataforma de gestión, y proporciona al usuario herramientas para visualizar el comportamiento de la infraestructura y configurar sus parámetros operativos. Además, incorpora información histórica y meteorológica como apoyo para el análisis y la gestión del recurso.

De esta manera, SIGA no se limita a automatizar una infraestructura hidráulica, sino que busca utilizar la tecnología como una herramienta para responder simultáneamente a una necesidad práctica y ambiental. El aprovechamiento del agua de lluvia, la supervisión del consumo, la detección de condiciones anormales y la gestión automatizada de las fuentes buscan contribuir a la reducción del desperdicio y a un uso más responsable del agua. El proyecto demuestra así cómo la integración de hardware, software y telecomunicaciones puede aplicarse al desarrollo de soluciones orientadas hacia una gestión hídrica más eficiente y sostenible.

Finalmente, la propuesta constituye un prototipo funcional que puede servir como referencia para futuras implementaciones en hogares, instituciones educativas, comercios y otros establecimientos que dispongan de sistemas de almacenamiento y distribución de agua. Aunque una implementación a mayor escala requiere adaptar la infraestructura hidráulica y dimensionar adecuadamente sus componentes, SIGA presenta un modelo tecnológico que evidencia el potencial del IoT para contribuir al desarrollo de edificaciones y ciudades inteligentes, utilizando la innovación tecnológica no solo para automatizar procesos, sino también para favorecer una relación más responsable con los recursos naturales.

Desconexión estructural: problemática en la gestión hídrica y límites del estado del arte

A pesar de los avances tecnológicos en el sector hídrico, la gestión del agua en viviendas y pequeños establecimientos continúa realizándose, en muchos casos, mediante mecanismos manuales o sistemas de automatización básicos que ofrecen escasa información sobre el estado del recurso. Esta situación dificulta conocer en tiempo real el nivel de almacenamiento, el consumo de agua y las condiciones de operación del sistema, limitando la capacidad de prevenir desperdicios y optimizar el uso de fuentes alternativas como la captación de agua de lluvia [1], [5].

En la República Dominicana, esta realidad se acentúa debido a las variaciones en el suministro de agua potable y a la dependencia de depósitos de almacenamiento para garantizar la disponibilidad del servicio. Aunque el agua de lluvia representa un recurso con un importante potencial de aprovechamiento, en la mayoría de las edificaciones no existen mecanismos que permitan administrarla de forma automática junto con la red pública. Como resultado, el agua potable continúa utilizándose en actividades que no requieren calidad para consumo humano, como el riego de jardines, la limpieza de patios o el lavado de vehículos, reduciendo la eficiencia en el aprovechamiento del recurso [5], [6].

La falta de monitoreo también dificulta la detección temprana de fugas, fallos en bombas o problemas de abastecimiento. En muchos casos, los usuarios desconocen el estado real de sus reservas de agua hasta que ocurre una interrupción del servicio o se presenta una avería en el sistema hidráulico. La ausencia de información en tiempo real limita la toma de decisiones y favorece el desperdicio de agua y energía, especialmente en instalaciones donde el llenado y el cambio entre fuentes de suministro continúan dependiendo de la intervención humana [1].

Además de afectar la disponibilidad del recurso, esta forma tradicional de administración incrementa la dependencia de la supervisión constante por parte del usuario. Es frecuente que las personas deban verificar manualmente el nivel de los depósitos, activar bombas de agua o cambiar el suministro entre distintas fuentes según su experiencia o percepción del estado del sistema. Estas actividades, aunque sencillas, pueden provocar errores humanos que derivan en reboses de depósitos, funcionamiento en seco de las bombas, consumo innecesario de energía eléctrica o interrupciones inesperadas en el abastecimiento. La automatización de estos procesos representa una oportunidad para mejorar tanto la eficiencia operativa como la comodidad del usuario final.

Por otra parte, el crecimiento de las tecnologías inteligentes ha impulsado una transformación significativa en la forma en que se diseñan los sistemas de monitoreo y control. La disponibilidad de sensores electrónicos de bajo costo, redes inalámbricas y plataformas de desarrollo abiertas ha permitido que soluciones anteriormente reservadas para aplicaciones industriales puedan implementarse también en viviendas y pequeñas empresas. Este cambio ha favorecido el desarrollo de sistemas IoT capaces de recopilar información continuamente y transmitirla a plataformas digitales para facilitar la supervisión remota y la toma de decisiones basada en datos [1], [2].

Diversas investigaciones han demostrado que el Internet de las Cosas constituye una alternativa viable para modernizar la gestión hídrica mediante el uso de sensores, actuadores y plataformas de monitoreo remoto. Sistemas basados en ESP32, Arduino y protocolos de comunicación ligeros como MQTT permiten supervisar variables hidráulicas y automatizar procesos de forma más eficiente que los mecanismos tradicionales, además de ofrecer acceso remoto a la información del sistema [1], [2], [3], [6].

La literatura científica también destaca la importancia de utilizar arquitecturas de comunicación ligeras y escalables para garantizar el intercambio eficiente de información entre dispositivos conectados. Protocolos como MQTT han demostrado ofrecer un excelente desempeño en aplicaciones donde múltiples sensores deben transmitir información de forma continua utilizando un ancho de banda reducido. Asimismo, el empleo de plataformas de desarrollo modernas facilita la integración entre el hardware instalado en campo y aplicaciones web o móviles que permiten visualizar el estado del sistema desde cualquier ubicación con acceso autorizado [2], [3].

En cuanto a la instrumentación, los avances recientes han permitido incorporar sensores de nivel, presión y caudal con mayor precisión y confiabilidad, ampliando considerablemente las posibilidades de supervisión. La combinación de estas variables proporciona una visión más completa del comportamiento hidráulico del sistema, permitiendo identificar anomalías operativas, verificar el correcto funcionamiento de bombas y válvulas, y conocer el consumo de agua con un mayor nivel de detalle. La integración de múltiples sensores también incrementa la confiabilidad de la información obtenida, ya que permite validar el comportamiento del sistema a partir de diferentes mediciones físicas [4].

Sin embargo, gran parte de las soluciones reportadas en la literatura se enfocan únicamente en la supervisión del nivel del agua o en la automatización del llenado de depósitos, sin integrar múltiples variables hidráulicas dentro de un mismo sistema de decisión. Asimismo, muchos desarrollos funcionan como prototipos experimentales y no incorporan una plataforma de monitoreo integral que permita visualizar el estado del sistema, generar alertas y facilitar la interacción del usuario con la infraestructura instalada [1], [2].

De igual forma, numerosas soluciones existentes fueron diseñadas para resolver problemas específicos y presentan limitaciones cuando se pretende ampliar sus funcionalidades. Algunos sistemas carecen de interfaces gráficas que faciliten la interpretación de los datos por parte del usuario, mientras que otros no permiten integrar nuevas fuentes de información ni modificar fácilmente las reglas de operación. Esta falta de flexibilidad dificulta su adaptación a distintos escenarios de uso y limita su aplicación en proyectos de mayor alcance orientados a la gestión inteligente del agua.

En este contexto, surge la necesidad de desarrollar una solución que combine monitoreo en tiempo real, automatización, conectividad y facilidad de uso dentro de una arquitectura de bajo costo y adaptable a entornos residenciales. El proyecto SIGA responde a esta necesidad mediante la integración de sensores, dispositivos de control, comunicaciones IoT y una plataforma web que permite administrar de forma inteligente el uso del agua proveniente tanto de la red pública como de la captación pluvial, contribuyendo a una gestión más eficiente y sostenible del recurso hídrico [1], [2], [5].

Más allá del desarrollo de un prototipo funcional, SIGA busca demostrar que la integración de tecnologías ampliamente disponibles puede convertirse en una alternativa viable para promover un uso más racional del agua en el contexto dominicano. La combinación de monitoreo continuo, automatización de procesos y visualización de información en tiempo real proporciona a los usuarios herramientas que favorecen una administración más eficiente del recurso, reducen la dependencia de operaciones manuales y contribuyen a la adopción de prácticas sostenibles. De esta manera, el proyecto se posiciona como una propuesta que integra los avances reportados en la literatura con las necesidades específicas de los hogares y pequeñas edificaciones, ofreciendo una solución tecnológica adaptable, escalable y orientada a mejorar la gestión hídrica mediante el uso del Internet de las Cosas.

Objetivos completados

El desarrollo del Sistema Inteligente de Gestión del Agua (SIGA) permitió cumplir el objetivo general de diseñar e implementar una solución inteligente orientada a optimizar la administración del agua en entornos residenciales mediante la integración de tecnologías de Internet de las Cosas (IoT), automatización y monitoreo en tiempo real. Este objetivo respondió a la necesidad de ofrecer una alternativa tecnológica que permitiera mejorar el aprovechamiento del recurso hídrico, reducir la dependencia de procesos manuales y facilitar la toma de decisiones relacionadas con el abastecimiento de agua. Para alcanzar este propósito se diseñó e implementó una infraestructura instrumentada con sensores ultrasónicos para la medición del nivel de agua, sensores de presión para supervisar las condiciones de suministro, caudalímetros para registrar el flujo de agua, válvulas solenoides para controlar automáticamente la distribución entre las diferentes fuentes y bombas de agua controladas mediante microcontroladores ESP32, permitiendo la integración de todos los dispositivos dentro de una misma arquitectura inteligente. Asimismo, se desarrolló una lógica de control encargada de gestionar automáticamente la conmutación entre la red pública y el sistema de captación pluvial de acuerdo con las condiciones detectadas por los sensores, priorizando la utilización del agua almacenada cuando las condiciones del sistema lo permitieran y garantizando la continuidad del suministro cuando fuera necesario recurrir al acueducto. De igual manera, se implementó una arquitectura de comunicaciones basada en el protocolo MQTT para la transmisión eficiente de información entre los dispositivos IoT y la plataforma de monitoreo, permitiendo la actualización continua de las variables hidráulicas y facilitando la supervisión remota del sistema. Como complemento, se desarrolló una plataforma web que permite visualizar en tiempo real el nivel de los depósitos, el estado de los dispositivos, los valores registrados por los sensores y las principales variables hidráulicas, además de ofrecer herramientas para la administración del sistema y la generación de notificaciones ante eventos relevantes. La integración de estos componentes permitió validar el funcionamiento del prototipo bajo diferentes escenarios de operación, demostrando que es posible implementar una solución de bajo costo, escalable y adaptable para optimizar la gestión del agua en viviendas y pequeñas edificaciones. En conjunto, los objetivos específicos alcanzados evidencian la viabilidad técnica de combinar automatización, comunicaciones inalámbricas y monitoreo inteligente en una única plataforma capaz de contribuir al uso más eficiente del recurso hídrico y de servir como base para futuras investigaciones y desarrollos orientados a la construcción de infraestructuras residenciales más sostenibles e inteligentes.
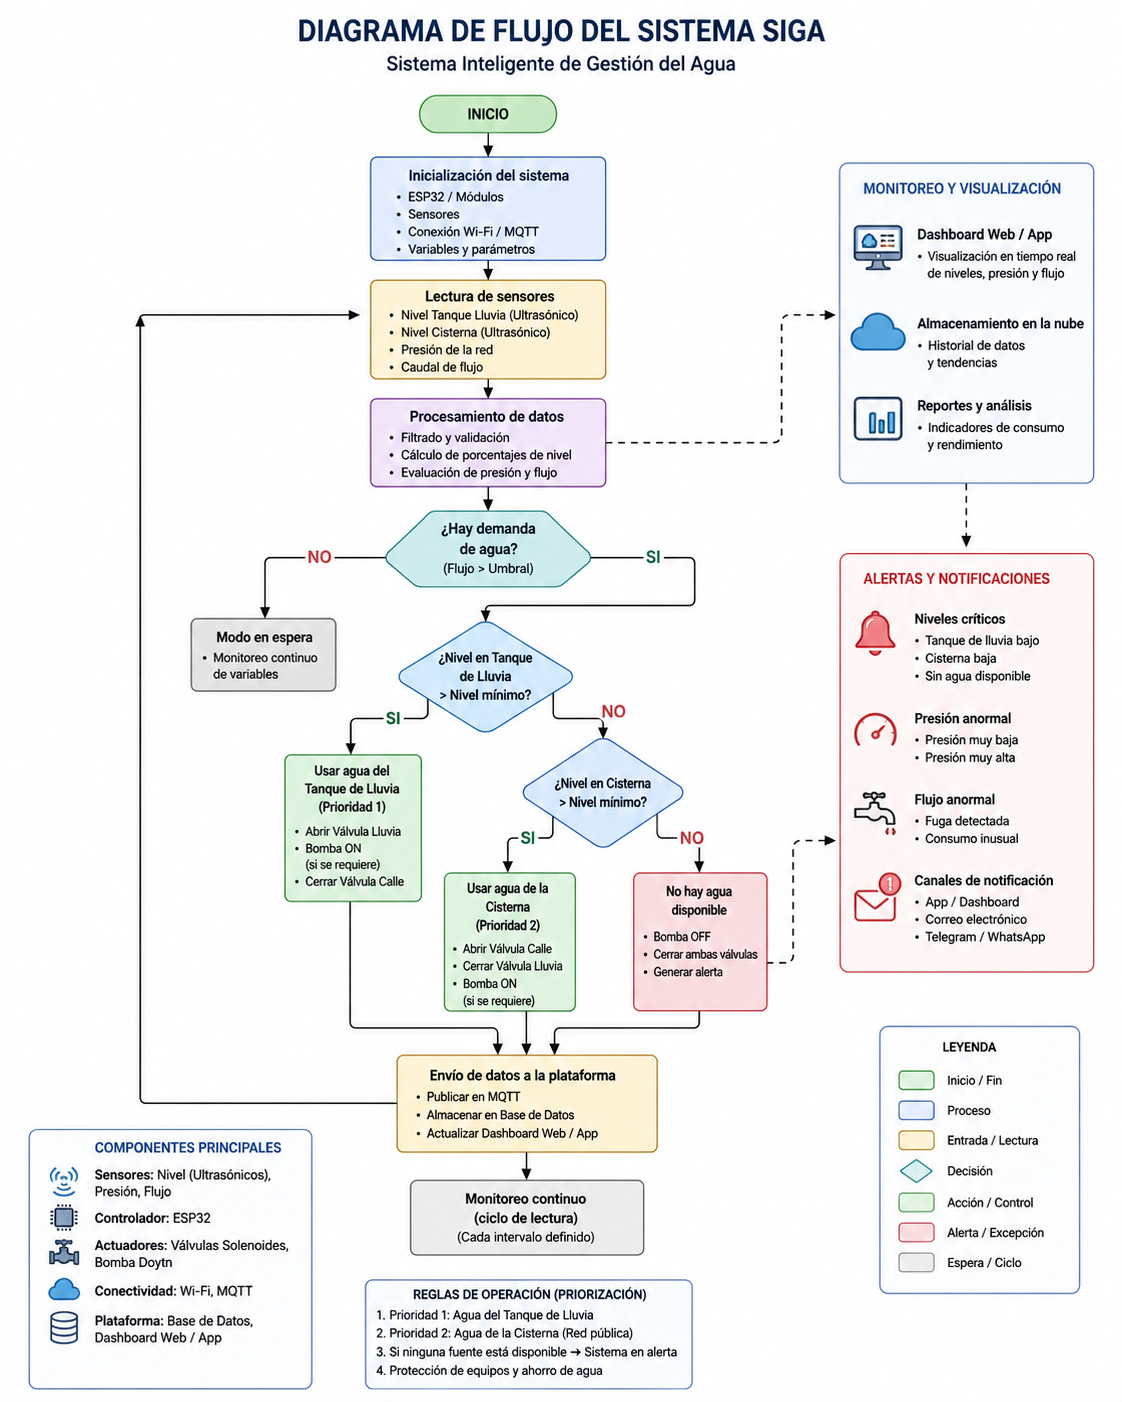
Diagrama de flujo del sistema SIGA: lectura de sensores, decisión entre tanque de lluvia y cisterna, envío de datos y alertas
Figura 1. Diagrama de funcionamiento.

Metodología y arquitectura técnica: hardware en el borde y lógica algorítmica

La construcción del sistema SIGA se desarrolló siguiendo una metodología de trabajo organizada por etapas, lo que permitió avanzar de manera progresiva en el diseño, la integración y las pruebas de cada uno de sus componentes. Este enfoque facilitó realizar mejoras continuas durante el desarrollo, corrigiendo errores y agregando nuevas funciones conforme el sistema evolucionaba. Gracias a ello, fue posible obtener una solución más estable y adaptada a las necesidades planteadas desde el inicio del proyecto.
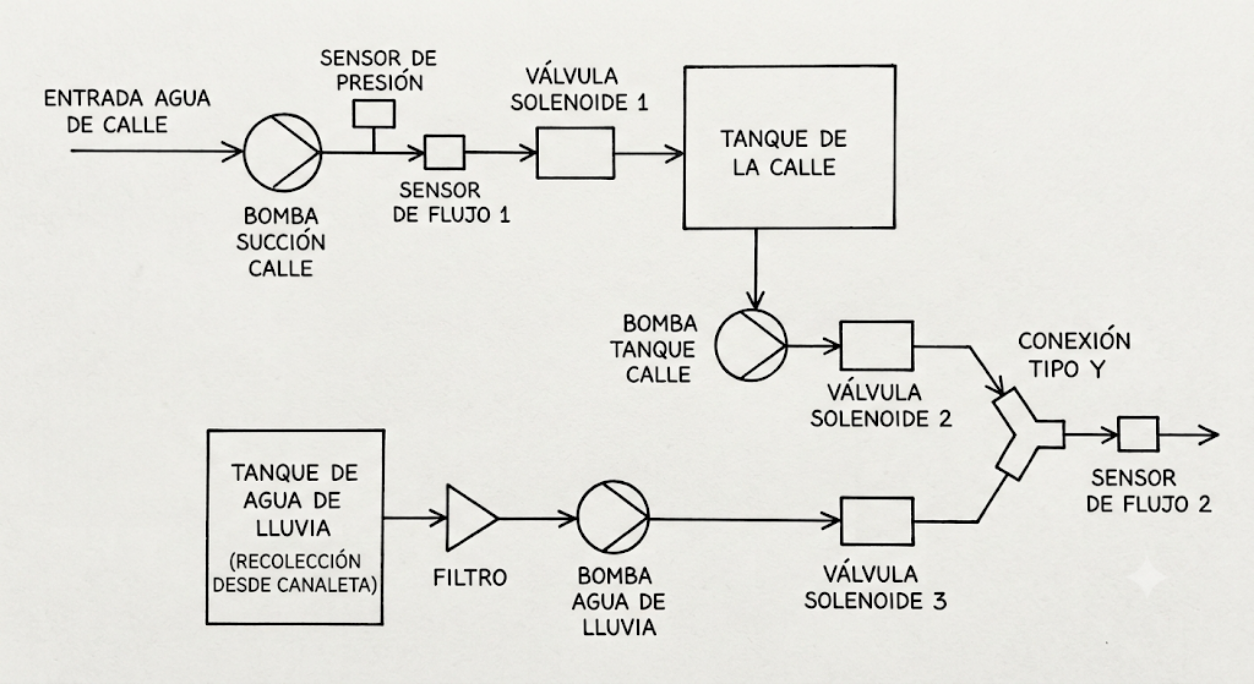
Diagrama hidráulico: bombas, sensores de presión y flujo, válvulas solenoides, tanque de la calle y tanque de agua de lluvia
Figura 2. Arquitectura del sistema.

El sistema fue diseñado para supervisar de forma constante el estado de los depósitos de agua mediante sensores que permiten conocer el nivel disponible sin necesidad de contacto directo. Esta mejora sustituyó métodos tradicionales que presentaban limitaciones por desgaste o menor precisión con el paso del tiempo. De esta manera, se obtuvo un monitoreo más confiable y con menor necesidad de mantenimiento, contribuyendo a una mejor administración del recurso hídrico.

Además del nivel del agua, SIGA también registra información relacionada con el flujo y la presión del suministro. Estos datos permiten identificar situaciones como una disminución en el abastecimiento, un consumo fuera de lo habitual o posibles fallas en la distribución. Al disponer de esta información en tiempo real, el sistema puede tomar decisiones más acertadas para garantizar la continuidad del servicio y optimizar el uso del agua.
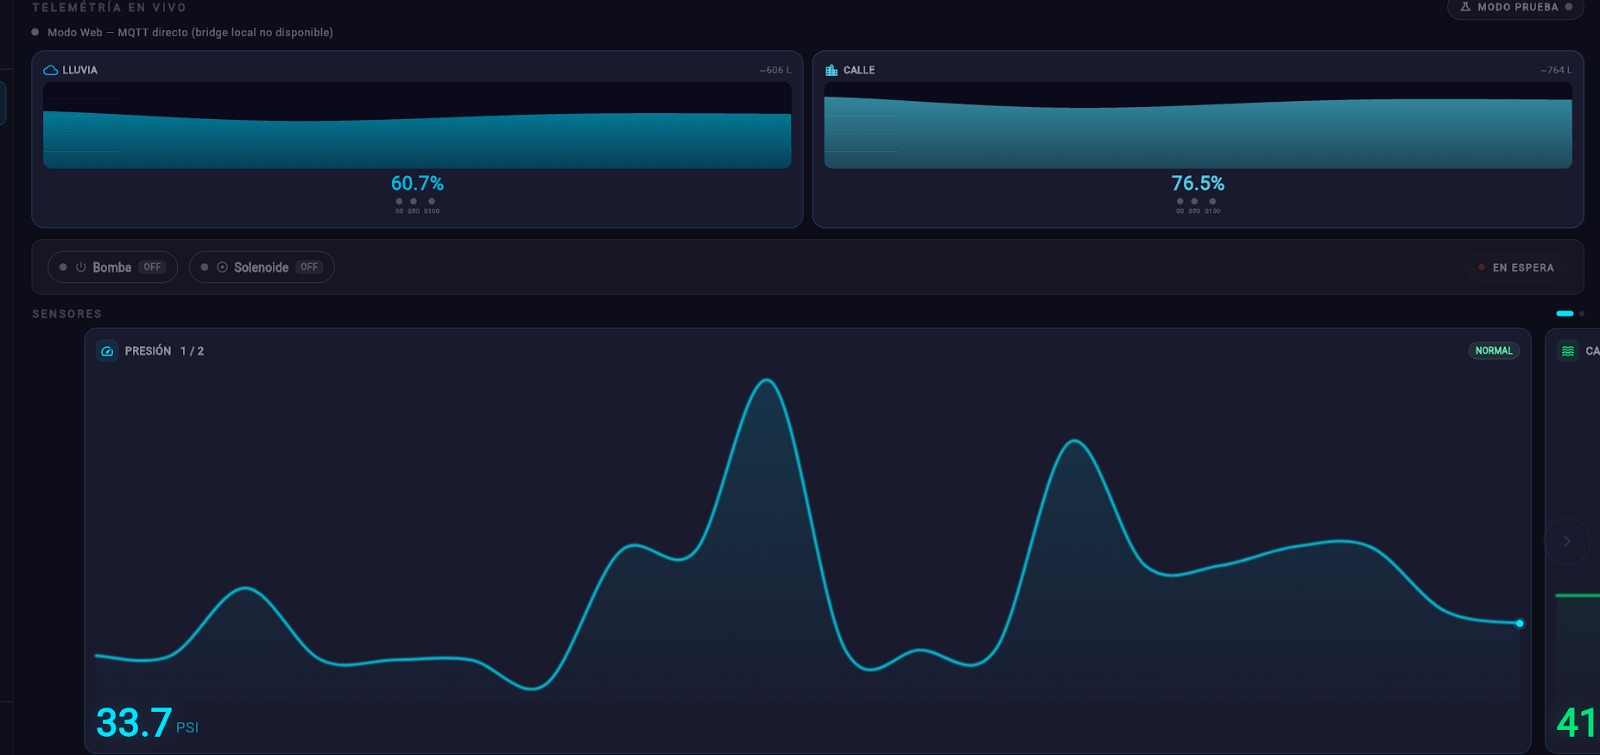
Dashboard web con el nivel de los tanques de lluvia y calle, estado de bomba y solenoide y gráfica de presión
Figura 3. Dashboard de la web.

Para controlar el paso del agua entre las diferentes fuentes de abastecimiento, el sistema incorpora válvulas y bombas que se activan automáticamente cuando las condiciones lo requieren. Este funcionamiento evita la intervención constante del usuario y permite que el cambio entre las distintas fuentes se realice de manera ordenada y segura. Asimismo, se implementaron mecanismos de protección para asegurar el funcionamiento continuo de los equipos y prolongar su vida útil.
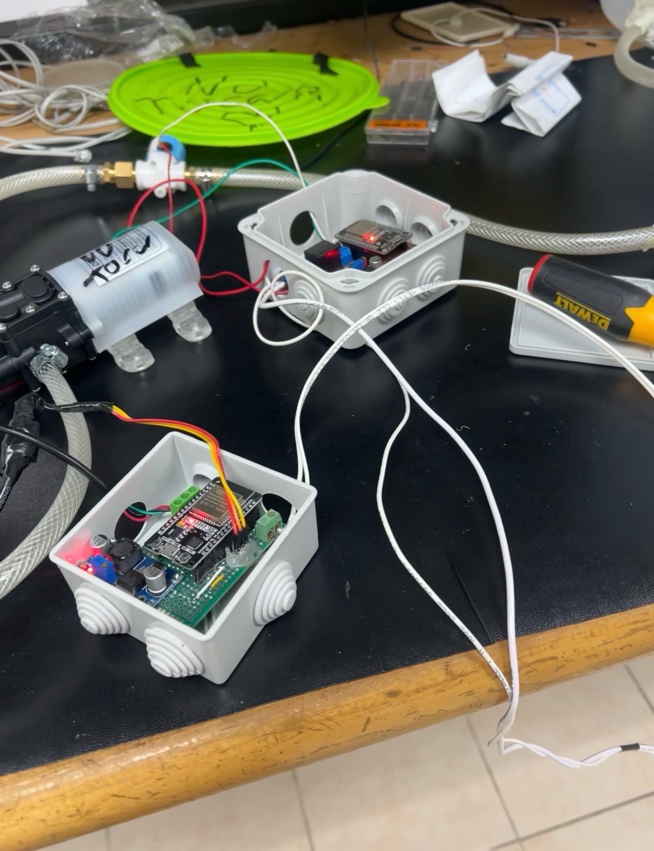
Prototipo: cajas de conexión con ESP32 y placas de control junto a una bomba de agua y mangueras
Figura 4. Circuitos protegidos de la bomba y la válvula.

Todos los dispositivos del sistema se encuentran conectados entre sí y envían la información recopilada hacia un servidor central, donde los datos son organizados y procesados. Esta comunicación permite que el estado del sistema esté disponible en todo momento y que las acciones necesarias puedan ejecutarse de forma rápida cuando se detecta algún cambio importante [3].

La información recopilada también se almacena para mantener un historial del comportamiento del sistema. Este registro facilita consultar el consumo de agua, revisar eventos anteriores y analizar el funcionamiento general de la instalación. Además, los usuarios pueden acceder a esta información desde una aplicación web o móvil, donde es posible visualizar el estado del sistema de forma sencilla y en tiempo real [6].

Uno de los aspectos más innovadores de SIGA es su capacidad para tomar decisiones automáticamente a partir de la información que recibe. En lugar de limitarse únicamente a mostrar datos, el sistema analiza las condiciones existentes y determina cuándo utilizar cada fuente de agua, cuándo activar las bombas y cuándo generar alertas para el usuario. Esta característica reduce el desperdicio de agua y mejora la eficiencia del proceso de distribución.

Como complemento, el sistema considera el comportamiento histórico del consumo para adaptar su funcionamiento con el paso del tiempo. También consulta información sobre las condiciones climáticas para anticipar posibles lluvias y recomendar estrategias que permitan aprovechar mejor el agua disponible. Esta capacidad de adaptación representa una diferencia importante respecto a los sistemas convencionales, ya que convierte a SIGA en una herramienta que no solo supervisa el recurso hídrico, sino que también contribuye a una gestión más eficiente, preventiva e inteligente del agua.

Resultados

Con el objetivo de validar el funcionamiento del Sistema Inteligente de Gestión del Agua (SIGA), se realizaron diferentes pruebas en un prototipo instalado en un ambiente controlado que simuló el funcionamiento de una vivienda. Durante estas pruebas se evaluó el monitoreo del nivel de agua, el cambio automático entre las fuentes de abastecimiento, el envío de alertas, el registro de información y el funcionamiento de la plataforma web.

Los resultados obtenidos demostraron que el sistema cumplió con los objetivos planteados durante el desarrollo. Los sensores registraron correctamente el nivel de agua de ambas cisternas, mientras que el sistema respondió automáticamente cuando fue necesario cambiar entre el agua de lluvia y la red pública. Además, toda la información fue visualizada en tiempo real desde la plataforma web.
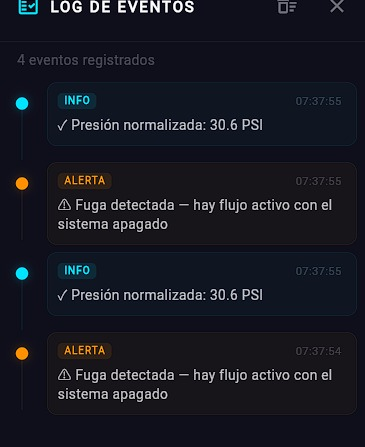
Log de eventos de la plataforma con alertas de fuga detectada y avisos de presión normalizada
Figura 5. Plataforma web mostrando las alertas del sistema.

Durante las pruebas de monitoreo se verificó que las mediciones realizadas por los sensores ultrasónicos fueron consistentes y permitieron conocer el nivel de agua de forma continua. La aplicación web actualizó la información pocos segundos después de producirse cualquier cambio en el sistema, permitiendo al usuario supervisar el estado de las cisternas desde cualquier dispositivo conectado.

En las pruebas de conmutación automática se simuló el vaciado de la cisterna de agua de lluvia. Una vez alcanzado el nivel mínimo establecido, el sistema cerró automáticamente esa fuente de suministro y habilitó la alimentación desde la red pública, manteniendo el flujo de agua sin intervención del usuario.

También se evaluó el sistema de alertas. Cuando se simuló una condición anormal, como la ausencia de flujo de agua o una posible fuga, la plataforma registró el evento y envió una notificación al usuario mediante correo electrónico. Esto permitió comprobar que el sistema puede informar oportunamente situaciones que requieren atención.
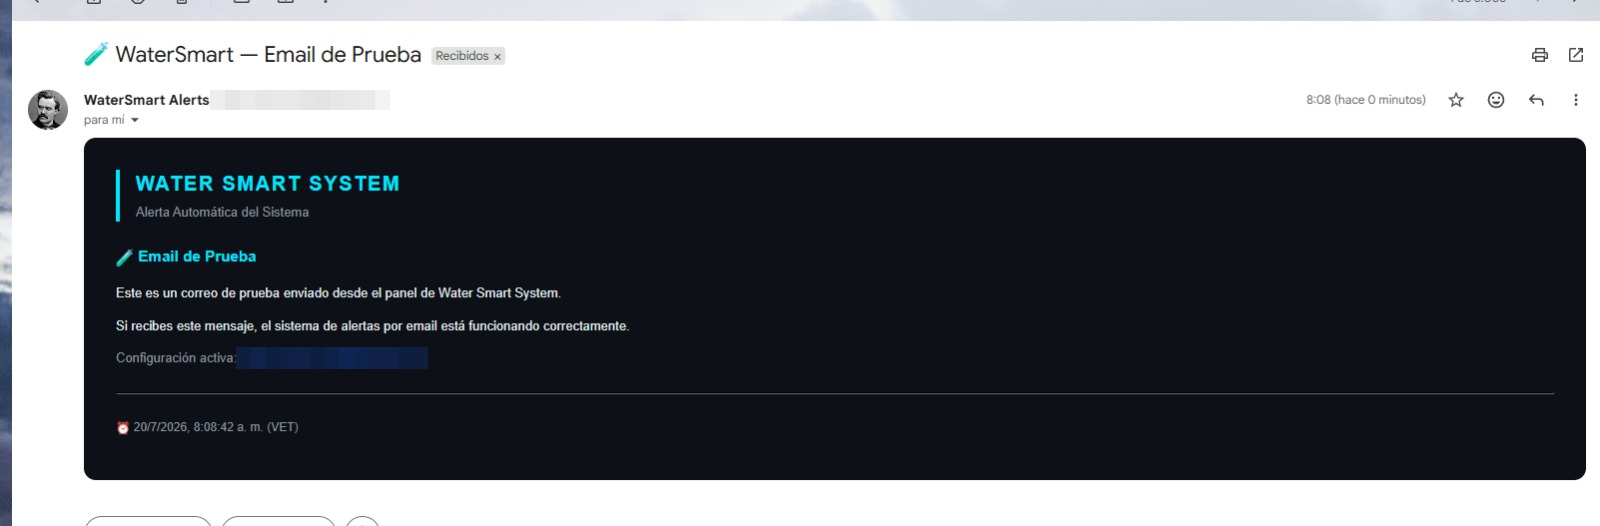
Correo electrónico de prueba enviado por el sistema de alertas
Figura 6. Notificación enviada por correo electrónico.

Otro aspecto evaluado fue el registro histórico de la información. Todas las mediciones generadas por los sensores fueron almacenadas en la base de datos y posteriormente representadas mediante gráficos dentro de la plataforma web. Esto facilita el seguimiento del consumo de agua y permite identificar tendencias de uso con el paso del tiempo.
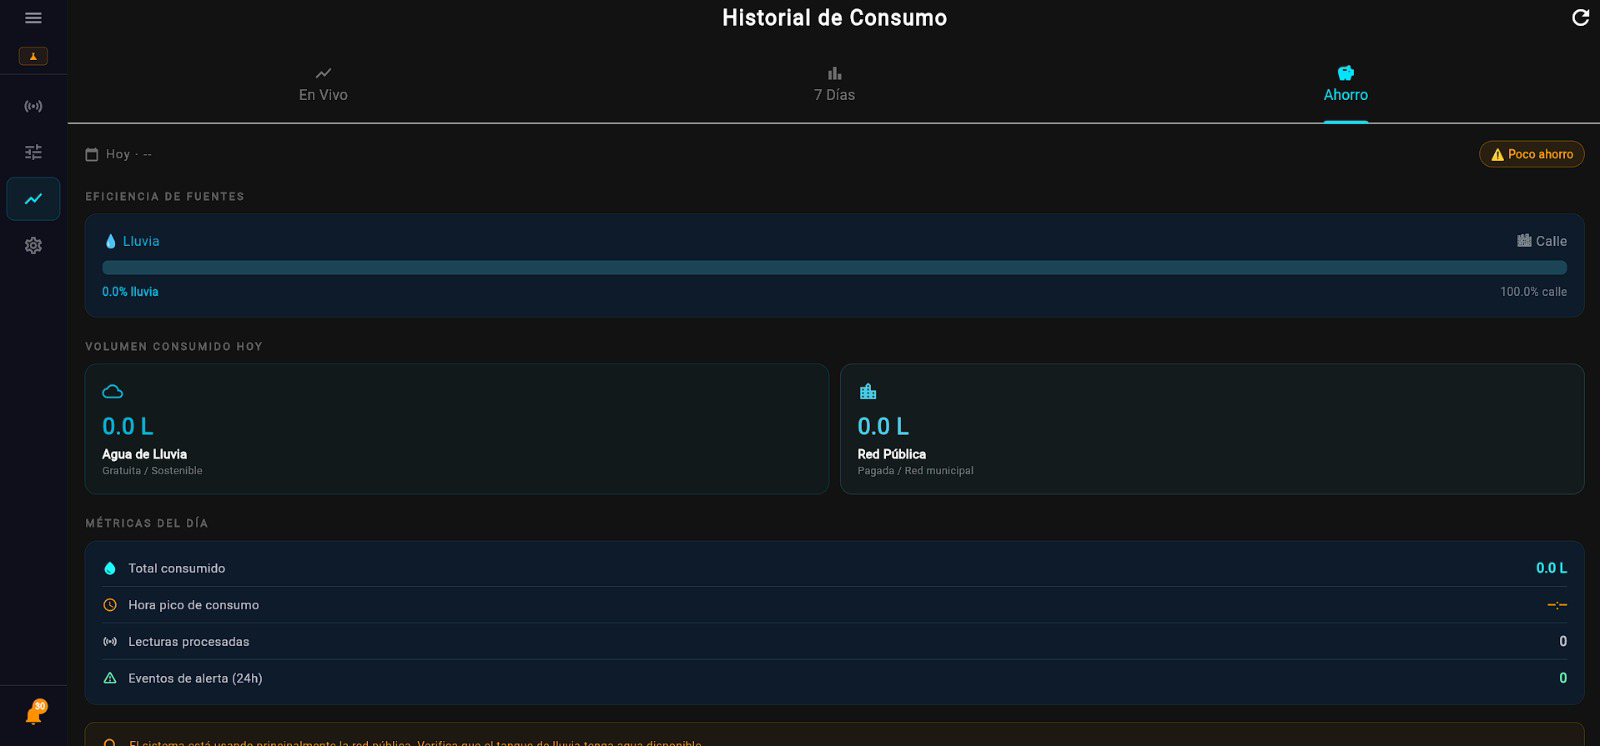
Pantalla de historial de consumo con eficiencia de fuentes, volumen consumido y métricas del día
Figura 7. Historial de consumo en la plataforma web.

Finalmente, se realizaron pruebas desconectando temporalmente la conexión a Internet. Durante este período el sistema continuó controlando las bombas y válvulas utilizando la información disponible en los sensores. Una vez restablecida la conexión, los datos fueron sincronizados nuevamente con la plataforma, demostrando que el sistema puede seguir funcionando incluso cuando no existe comunicación con el servidor.

Área evaluadaPrueba realizadaResultado obtenido
Monitoreo del nivelMedición continua de ambas cisternasLecturas estables y actualización correcta en la plataforma
Cambio de fuenteVaciado de la cisterna de lluviaCambio automático hacia la red pública
Plataforma webVisualización de datosInformación mostrada en tiempo real
Sistema de alertasSimulación de fuga y ausencia de flujoNotificación enviada al usuario por correo electrónico
HistorialRegistro continuo de medicionesDatos almacenados correctamente en la base de datos
Funcionamiento sin InternetDesconexión temporal de la redEl sistema continuó operando y sincronizó la información al reconectarse
Tabla 1. Resultados obtenidos durante las pruebas.

En comparación con otros proyectos de monitoreo de agua reportados en la literatura, SIGA incorpora en una sola plataforma el monitoreo del nivel de agua, el cambio automático entre dos fuentes de abastecimiento, el almacenamiento del historial, el envío de alertas y la consulta desde una aplicación web. Esta integración permite ofrecer una solución más completa para la gestión del agua en viviendas.

Conclusión

El desarrollo del Sistema Inteligente de Gestión del Agua (SIGA) permitió demostrar que es posible administrar de manera automática dos fuentes de abastecimiento de agua mediante el uso de sensores, dispositivos electrónicos y una plataforma web de monitoreo. Los resultados obtenidos durante las pruebas confirmaron que el sistema cumple con los objetivos propuestos, ofreciendo una solución que facilita el aprovechamiento del agua de lluvia y reduce la dependencia de la red pública.

Uno de los principales aprendizajes obtenidos durante el desarrollo fue la importancia de integrar el hardware y el software de manera coordinada para lograr un funcionamiento confiable. La sustitución de los sensores de nivel inicialmente considerados por sensores ultrasónicos permitió mejorar la estabilidad de las mediciones, mientras que la implementación de un sistema de monitoreo en tiempo real facilitó el seguimiento del comportamiento de todo el sistema.

El proyecto también demuestra que un sistema puede considerarse inteligente sin utilizar modelos avanzados de inteligencia artificial. En el caso de SIGA, la toma de decisiones se basa en reglas previamente definidas, información proporcionada por los sensores y el análisis de las condiciones del sistema, permitiendo automatizar tareas que normalmente requerirían la intervención del usuario.

Como trabajo futuro, se propone incorporar sensores que permitan evaluar la calidad del agua, integrar una fuente de alimentación mediante paneles solares para aumentar la autonomía del sistema y desarrollar modelos predictivos que ayuden a estimar el consumo de agua según el comportamiento histórico y las condiciones climáticas.

En conclusión, SIGA representa una alternativa tecnológica para mejorar la gestión del agua en viviendas, promoviendo un uso más eficiente de este recurso. Se espera que este proyecto pueda continuar evolucionando mediante futuras investigaciones y pruebas en escenarios reales, contribuyendo al desarrollo de soluciones sostenibles para el aprovechamiento del agua en la República Dominicana.

Referencias

  1. J. A. P. Al-Shurman, B. A. M. Abdullah, and M. I. I. A. Ahmed, “A comprehensive review of IoT-based smart water management systems,” IEEE Access, vol. 9, pp. 112111–112130, 2021.
  2. K. Hassan, “Development of a real-time monitoring system using Flutter and MQTT protocol for IoT applications,” J. Sensors, vol. 2022, pp. 1–12, 2022.
  3. S. Kumar, “Low-cost smart home automation using ESP32 and MQTT,” Int. J. Comput. Sci. Eng., vol. 18, no. 5, pp. 202–210, 2020.
  4. A. S. Morris and R. Langari, Measurement and Instrumentation: Theory and Application, 3rd ed. Oxford, UK: Elsevier, 2020.
  5. E. Rodríguez, A. L. Peña, and J. M. García, “An IoT-enabled architecture for efficient urban water distribution in developing economies,” Int. J. Eng. Telematics, vol. 5, no. 2, pp. 45–56, 2022.
  6. V. Sharma, “Arduino Based Smart Water Management,” International Journal of Engineering Research and Technology, vol. 9, Sep. 2020, doi: 10.17577/IJERTV9IS080239.
AgroSat IoT: Integración de Sensores y Teledetección para la Agricultura 4.0 en República Dominicana

Carlos García Núñez y Dariel Alexander Vargas Francisco – Ingeniería Telemática, Pontificia Universidad Católica Madre y Maestra (PUCMM)

Introducción

La agricultura constituye uno de los ejes fundamentales para el desarrollo económico y la seguridad alimentaria a nivel global. En la República Dominicana, el sector agrícola se destaca por su gran capacidad exportadora, siendo el cultivo de banano (Musa paradisiaca) un pilar estratégico que representa aproximadamente el 30% de las exportaciones agropecuarias del país [1]. Estas cifras consolidan al banano como un generador indispensable de divisas, con una presencia notable en mercados internacionales de alta exigencia, como la Unión Europea y el Reino Unido. Gran parte de esta competitividad se basa en la producción orgánica, una modalidad que añade un enorme valor comercial al producto dominicano, pero que simultáneamente impone restricciones severas en el uso de insumos químicos para el manejo fitosanitario de las plantaciones.

Esta restricción en el manejo sintético subraya una vulnerabilidad crítica: la exposición de los cultivos a amenazas bióticas y abióticas fluctuantes. Ante esta realidad, surge la necesidad apremiante de modernizar los métodos de supervisión en campo, transitando desde modelos reactivos hacia la adopción de la denominada Agricultura 4.0 [2]. Esta transición implica la incorporación de tecnologías de monitoreo continuo que aporten una capa de inteligencia basada en datos concretos y localizados, lo que permite la anticipación de escenarios de estrés en el cultivo, garantizando así la sostenibilidad y el rendimiento de las fincas agrícolas.

En este contexto de innovación tecnológica, estudiantes de la Facultad de Ciencia de la Ingeniería, pertenecientes al Departamento de Ingeniería Telemática y Ciencias de la Computación de la Pontificia Universidad Católica Madre y Maestra (PUCMM), han desarrollado una iniciativa pionera. Bajo el liderazgo de Carlos García Núñez y Dariel Vargas, y con la asesoría del Ing. Jorge Alejandro Luna Martínez, nace el proyecto AgroSat IoT. Esta propuesta fusiona el potencial de las redes de telemetría de largo alcance con el análisis de imágenes satelitales, creando un entorno de supervisión integral que redefine la toma de decisiones en el ámbito agrario.

La motivación principal detrás de AgroSat IoT radica en empoderar a los productores bananeros con herramientas tecnológicas accesibles y de alta precisión. A través de la recolección de datos microclimáticos in situ y la superposición de metadatos macroespaciales, la solución no solo aspira a diagnosticar problemas de forma oportuna, sino a establecer una metodología replicable que promueva el uso eficiente de recursos hídricos y nutricionales, salvaguardando así el liderazgo de la producción orgánica nacional.

Problemática y estado del arte

A pesar de su evidente relevancia económica, la cadena de producción del banano enfrenta desafíos de naturaleza sistémica y fisiológica, especialmente pronunciados en la etapa de poscosecha. Entre las amenazas más destructivas destaca la pudrición de la corona, una patología fúngica asociada a microorganismos como Fusarium spp. y Colletotrichum musae [3].

Esta enfermedad suele desarrollarse de manera latente en el campo, manifestándose únicamente durante el proceso de empaque o transporte, lo que resulta en rechazos masivos de lotes en el mercado internacional y pérdidas económicas devastadoras. En el entorno de la producción orgánica, donde los fungicidas de síntesis química están estrictamente prohibidos, la gestión de esta enfermedad depende casi por completo de un control preventivo fundamentado en la excelente salud fisiológica de la planta desde su fase de desarrollo temprano.

Paralelamente, el banano es una especie botánica con una elevada demanda hídrica, lo que lo vuelve excepcionalmente sensible a las fluctuaciones en la humedad del suelo [4]. Un déficit hídrico sostenido provoca el cierre de los estomas, reduciendo drásticamente las tasas fotosintéticas y afectando el llenado del fruto. Por otro lado, un escenario de anegamiento promueve la hipoxia radicular y crea un microclima ideal para la proliferación de fitopatógenos del suelo. Esta delicada ventana de homeostasis hídrica exige un escrutinio meticuloso, el cual es inalcanzable utilizando únicamente métodos empíricos de observación visual.

Actualmente, el principal agravante de esta problemática en la región es la dependencia histórica de la gestión agraria tradicional. Las anomalías nutricionales y el estrés hídrico ocurren de forma silenciosa, y para el momento en que los síntomas se vuelven visibles en el follaje o en el racimo, el daño celular y la merma en la productividad ya son irreversibles. Los productores carecen de medios tecnológicos continuos para monitorear el subsuelo en tiempo real, favoreciendo así un ciclo crónico de ineficiencia donde los recursos como el agua y los biofertilizantes se aplican a ciegas, basándose en calendarios estáticos en lugar de necesidades fisiológicas reales.

En el estado del arte internacional, se han propuesto diversas aproximaciones para mitigar este desfase informativo. Huamán Correa (2023) introdujo un sistema de monitoreo en Perú orientado a la correlación de datos ambientales para la predicción de plagas en bananeras, subrayando la utilidad de la telemetría en tiempo real [5]. De manera similar, Rincón Vargas y Vargas Romero (2023) desarrollaron un prototipo de medición localizada de temperatura y humedad edáfica, demostrando que la vigilancia constante optimiza notablemente las estrategias de riego [6].

Por otra parte, desde la perspectiva de la teledetección macroscópica, Castillo Idrovo (2021) validó la viabilidad del uso de constelaciones satelitales para analizar el vigor vegetal mediante índices espectrales, lo que permite localizar zonas de bajo rendimiento en extensiones vastas que serían inviables de inspeccionar a pie [7]. Estas investigaciones ratifican que tanto el enfoque micro (sensores de campo) como el enfoque macro (satélites) poseen un valor innegable para la gestión agrícola moderna.

Sin embargo, a pesar de los avances documentados, las soluciones actuales presentan una fragmentación operativa. Los agricultores dominicanos no cuentan con plataformas unificadas que correlacionen de manera fluida y nativa los datos químicos del sustrato (como el pH, la conductividad eléctrica y los niveles de macronutrientes NPK) con la perspectiva radiométrica satelital a gran escala. Esta desconexión impide un diagnóstico agronómico verdaderamente holístico, limitando la adopción de una agricultura de precisión adaptada a la topografía y climatología específicas de los valles productivos de la República Dominicana.

Objetivos completados

El desarrollo de este proyecto ha implementado un sistema de diagnóstico agrícola integral y en tiempo real para cultivos de banano, estructurado sobre una arquitectura híbrida que combina el despliegue de redes de sensores IoT (LoRa) de bajo consumo para la captura in situ de variables edáficas (humedad, pH, NPK, conductividad eléctrica) y el procesamiento automatizado de imágenes satelitales (Sentinel-2) para la extracción de índices espectrales (NDVI, NDWI). El sistema proporciona una plataforma web centralizada capaz de correlacionar estos datos, generando reportes analíticos y alertas tempranas, lo que garantiza a los productores una herramienta de apoyo crítico para optimizar el uso de recursos, anticipar escenarios de estrés hídrico o nutricional, y mejorar sustancialmente el manejo preventivo de enfermedades en la producción bananera.

Metodología

Para materializar esta solución integral, se implementó una metodología de desarrollo concurrente, dividiendo el trabajo en subsistemas aislados pero altamente interdependientes: adquisición de hardware, procesamiento geoespacial y desarrollo de la arquitectura backend/frontend. El diseño de este ecosistema tecnológico se enfocó en garantizar estabilidad en entornos remotos, escalabilidad de la red de telemetría y una presentación de la información que fuera inmediatamente procesable por el usuario final, todo ello apoyado en protocolos de transmisión de bajo consumo energético.

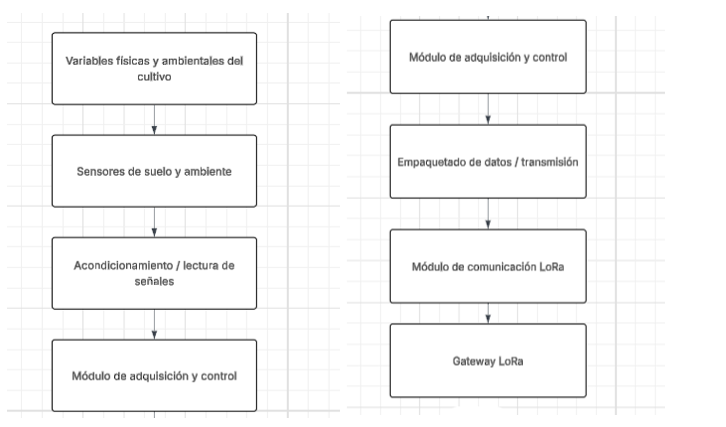
Diagrama de bloques del flujo desde las variables del cultivo y los sensores hasta el módulo LoRa y el gateway
Figura 1. Diagrama esquemático del flujo de telemetría desde los nodos en campo hasta el panel de visualización en la nube.

Adquisición de datos a través de nodos IoT en el borde

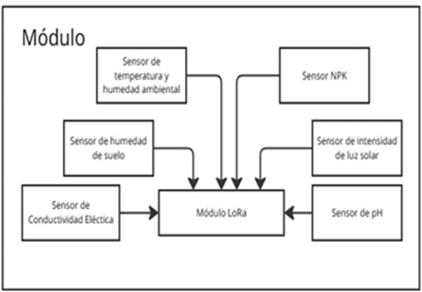
El núcleo de la recolección de campo se basó en el diseño de estaciones de monitoreo equipadas con microcontroladores ESP32 que integran módulos transceptores LoRa V3 (SX1262 a 915 MHz). Esta selección de hardware obedece a las estrictas demandas topológicas de las áreas de cultivo, donde la conectividad celular (GSM/LTE) suele ser inestable y el consumo energético debe ser minimizado para permitir la operación autónoma. Cada nodo fue dotado de un conjunto robusto de sensores diseñados para medir variables críticas: humedad del suelo (mediante sensores capacitivos resistentes a la oxidación), temperatura y humedad relativa (BME280), radiación solar, así como electrodos especializados para la medición continua de pH, conductividad eléctrica y concentración de macronutrientes (Nitrógeno, Fósforo y Potasio).

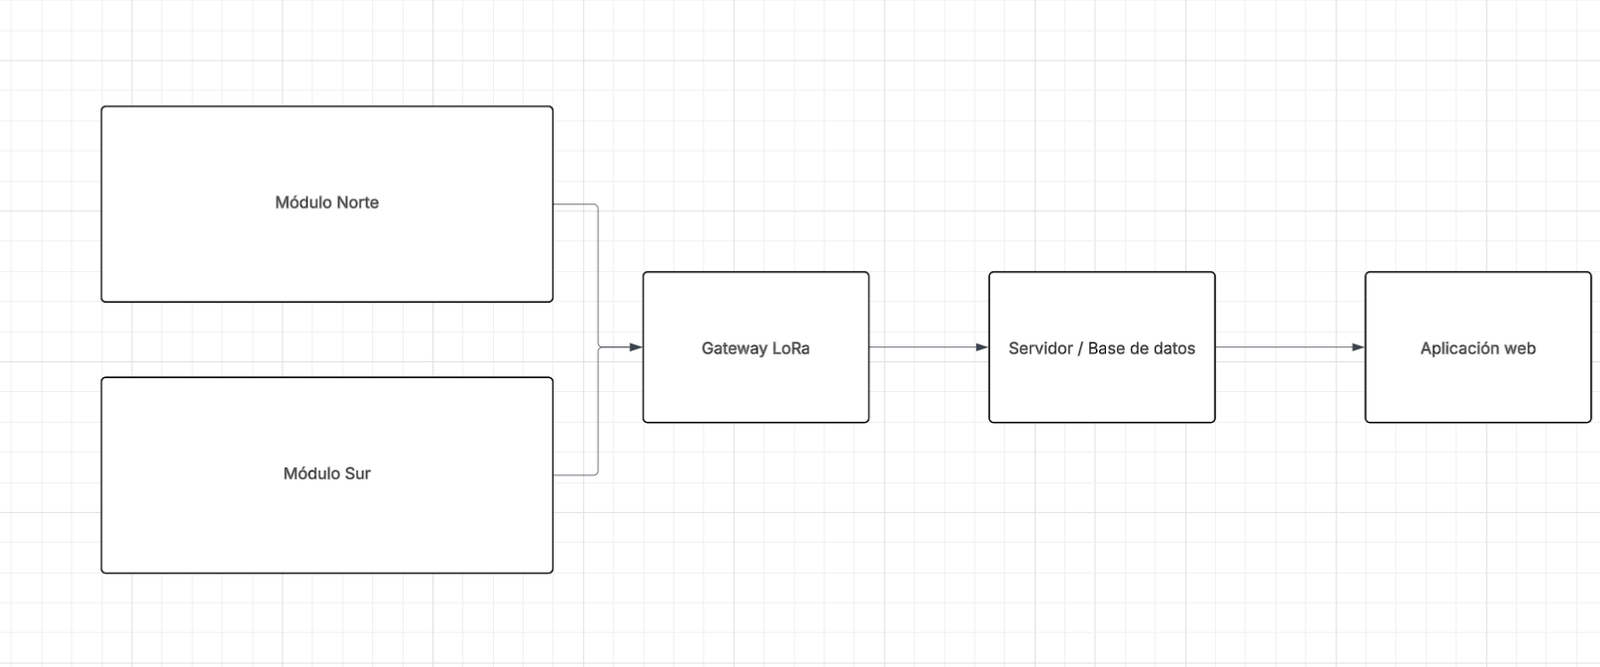
La lógica embebida en estos nodos se encarga del acondicionamiento de las señales analógicas, su conversión digital y el empaquetado estructurado de las tramas de datos. Esta telemetría es enviada periódicamente a través de enlaces de radiofrecuencia de largo alcance hacia un Gateway centralizador, el cual actúa como puente (bridge) utilizando el protocolo MQTT para derivar la información de forma segura hacia los servidores en la nube. Este esquema asegura una alta tolerancia a fallos y permite la expansión futura de la red mediante la adición de nuevos nodos sin saturar el espectro de comunicación.

Diagrama del módulo: sensores de temperatura y humedad, NPK, humedad de suelo, luz solar, conductividad eléctrica y pH conectados al módulo LoRa
Figura 2. Diagrama de bloques del nodo IoT: sensores conectados al módulo LoRa para la transmisión de telemetría.

Análisis satelital automatizado con Google Earth Engine

Para superar las limitaciones de la observación estrictamente puntual, la metodología incorporó un motor de procesamiento de imágenes satelitales fundamentado en la plataforma Google Earth Engine (GEE). A través de scripts automatizados en Python, el sistema consulta periódicamente el catálogo Harmonized de la misión Copernicus Sentinel-2 de la Agencia Espacial Europea. Este proceso incluye un filtrado algorítmico riguroso para discriminar la cobertura nubosa, un fenómeno meteorológico muy frecuente en las zonas tropicales, garantizando que los análisis radiométricos se realicen únicamente sobre píxeles de alta pureza visual.

Topología de red: módulos Norte y Sur conectados al gateway LoRa, al servidor y base de datos, y a la aplicación web
Figura 3. Arquitectura centralizada de la topología de red, ilustrando la convergencia de datos desde el borde hacia el servidor central.

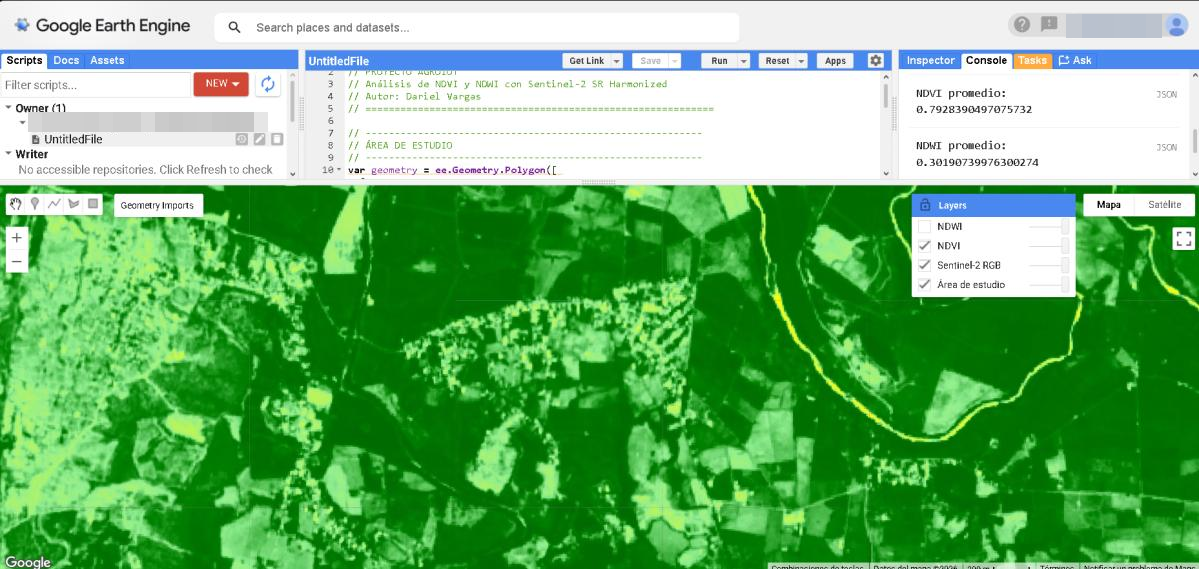
El núcleo analítico de esta sección calcula dos métricas fundamentales: el Índice de Vegetación de Diferencia Normalizada (NDVI) para cuantificar la actividad fotosintética y el vigor de la biomasa, y el Índice de Agua de Diferencia Normalizada (NDWI), el cual revela el estado del dosel foliar respecto a su contenido hídrico.

El sistema no solo extrae estos valores promedios para los polígonos correspondientes a la finca, sino que aplica una lógica de clasificación basada en umbrales (ej. NDVI ≥ 0.6 clasificado como ‘Saludable’), traduciendo metadatos crudos en evaluaciones comprensibles para el manejo agronómico.

Los resultados son inyectados al servidor mediante APIs REST, evitando el almacenamiento local pesado de archivos de imagen (rasters).

Arquitectura backend y plataforma web interactiva

La gestión integral de la información se orquestó sobre una arquitectura de software empresarial multicapa utilizando Java 17 y el ecosistema Spring Boot. Este backend MVC gestiona la persistencia de datos relacionales en MariaDB, estructurando historiales complejos de mediciones, configuración de sensores y registros de eventos. Para asegurar que la latencia entre un evento de campo y la notificación al productor fuera mínima, se implementaron túneles bidireccionales mediante WebSockets, dotando al frontend de capacidades reactivas sin la necesidad de recargar el navegador [8].

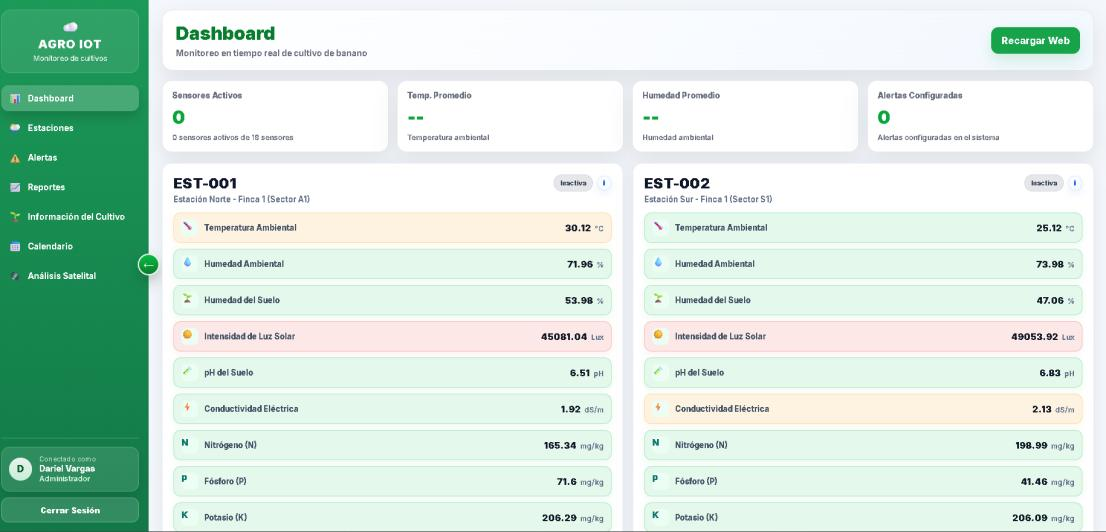
Dashboard web de monitoreo con las lecturas de las estaciones Norte y Sur: temperatura, humedad, luz, pH, conductividad y NPK
Figura 4. Dashboard interactivo de la plataforma web, presentando indicadores consolidados de sensores y alertas del sistema.

El diseño de la interfaz de usuario se realizó bajo principios de usabilidad orientados a perfiles no técnicos. El entorno web permite la administración de estaciones, la generación de reportes en PDF, el seguimiento de labores mediante un calendario agrícola interactivo, y de manera crucial, la configuración de un motor de alertas lógicas. Este motor evalúa cada paquete de datos entrante contra umbrales personalizados; si, por ejemplo, la tensión matricial del suelo indica deshidratación, el sistema detona una notificación inmediata y altera los indicadores visuales en el panel principal.

Resultados

La validación de AgroSat IoT en un entorno controlado arrojó resultados altamente satisfactorios, confirmando la resiliencia de la arquitectura técnica y la viabilidad de la propuesta para su posterior escalado comercial. En términos de conectividad en el nivel físico, los nodos basados en el transceptor SX1262 demostraron una confiabilidad sobresaliente en la propagación de señales a través de obstáculos típicos del cultivo bananero. La tasa de éxito en la entrega de paquetes de datos (Packet Delivery Ratio) hacia el gateway superó el 95% bajo condiciones de línea de vista parcial, demostrando que la tecnología LoRaWAN es perfectamente adecuada para superar la densidad foliar que caracteriza a este tipo de plantaciones.

A nivel de software, el backend en Spring Boot procesó eficientemente los flujos de telemetría entrantes, registrando y estructurando correctamente las variables en la base de datos MariaDB. Esto permitió la generación de historiales densos y consistentes. La interfaz de usuario respondió de manera fluida a las actualizaciones impulsadas por WebSockets; durante las pruebas, cualquier fluctuación anómala provocada deliberadamente en el entorno de los sensores se reflejó en el panel de control web en un tiempo inferior a los 3 segundos, validando la naturaleza ‘en tiempo real’ de la solución.

Google Earth Engine mostrando el mapa NDVI del área de estudio y los valores promedio de NDVI y NDWI en la consola
Figura 5. Análisis de NDVI y NDWI con Sentinel-2 en Google Earth Engine sobre el área de estudio.

El subsistema de teledetección probó ser un complemento excepcional. El script de automatización en Python interactuó exitosamente con la API de Google Earth Engine, mitigando el ruido causado por la cobertura de nubes y extrayendo los índices NDVI y NDWI con precisión espacial. La correlación observada entre una caída del índice NDWI satelital y la disminución de la capacitancia reportada por los sensores de humedad del suelo corroboró la robustez de combinar enfoques macro y micro para la toma de decisiones, brindando un mapa de calor virtual de las zonas de estrés en la finca.

Finalmente, el motor de alertas evidenció su eficacia operativa. Al exceder los límites predefinidos de salinidad (conductividad eléctrica) o de temperatura crítica, el sistema generó correctamente las advertencias visuales y registró las entradas en el historial de auditoría. Adicionalmente, el mecanismo de comprobación de estado (heartbeat) de los nodos fue validado exitosamente: al desconectar la alimentación de un módulo, la plataforma detectó la caída del enlace en el margen de tiempo estipulado y notificó al usuario la inactividad de la estación, lo cual es vital para el mantenimiento de la red.

Conclusión

La culminación de este proyecto marca un hito significativo en la modernización de la gestión agrícola en la República Dominicana. AgroSat IoT demuestra de manera concluyente que la barrera de entrada para la Agricultura 4.0 puede ser superada mediante el diseño ingenieril inteligente. Al integrar exitosamente arquitecturas de microcontroladores de bajo costo, protocolos inalámbricos de amplia cobertura como LoRa, y plataformas de análisis satelital de acceso abierto, se ha logrado materializar una herramienta de diagnóstico agronómico de primer nivel, capaz de sustituir la intuición empírica por certezas científicas basadas en telemetría continua y espacial.

El impacto a largo plazo de este desarrollo no se limita únicamente a la prevención de patógenos como la pudrición de la corona o a la mitigación del estrés hídrico; radica en la habilitación de una trazabilidad química e hídrica profunda, la cual es la piedra angular para maximizar el rendimiento en nichos de alto valor como lo es la producción de banano orgánico de exportación. Las lecciones aprendidas durante la fase de despliegue reafirman que la infraestructura tecnológica debe ser tan resistente como las plantas que monitorea, y que las interfaces de software deben decodificar la complejidad de los datos en directrices accionables y simples para el productor.

Como próximos pasos, se vislumbra la evolución de esta plataforma hacia esquemas predictivos más agresivos. La inmensa cantidad de datos recabados sienta las bases ideales para la futura implementación de modelos de aprendizaje automático (Machine Learning), los cuales podrán predecir curvas de degradación del suelo o brotes epidemiológicos días antes de que ocurran. Es el momento de que el sector agroindustrial, la academia y el Estado unan fuerzas para escalar estos prototipos hacia mallas de sensores a nivel nacional, transformando definitivamente el paisaje agrícola hacia una matriz de producción resiliente, tecnificada e hiperconectada.

Referencias

  1. Ministerio de Economía, Planificación y Desarrollo (MEPYD), “Ministerio de Economía pondera importancia del sector bananero y oportunidades para su revitalización,” Oct. 19, 2023.
  2. J. Tovar-Quiroz, “Agricultura 4.0: uso de tecnologías de precisión y aplicación para pequeños productores,” Informador Técnico, vol. 87, no. 1, 2023.
  3. D. Toribio-Flórez, F. Carreel, C. Jenny, y J. Carlier, “Crown rot disease in bananas: A review of current knowledge,” Postharvest Biology and Technology, vol. 116, pp. 34–40, 2016.
  4. Y. Barrera-Pardo et al., “Respuesta fisiológica al estrés hídrico de plantas de banano cv. ‘Pineo gigante’ (Musa AAA),” Biotecnología Vegetal, vol. 14, no. 3, pp. 155-162, 2014.
  5. J. A. Huamán Correa, Sistema IoT para el monitoreo climático y detección temprana de plagas en cultivos de banano mediante inteligencia artificial en la región de Piura, Tesis de Maestría, Universidad de Piura, Perú, 2023.
  6. M. F. Rincón Vargas y C. J. Vargas Romero, Diseño e implementación de un prototipo de sistema de monitoreo de temperatura y humedad del suelo en cultivos de banano. Bogotá, Colombia: UNAD, 2023.
  7. J. P. Castillo Idrovo, Aplicación de índices de vegetación NDVI a partir de imágenes Sentinel-2 para el monitoreo de cultivos de banano. Cuenca, Ecuador: Universidad de Cuenca, 2021.
  8. A. Augustin, J. Yi, T. Clausen, y W. M. Townsley, “A Study of LoRa: Long Range & Low Power Networks for the Internet of Things,” Sensors, vol. 16, no. 9, p. 1466, 2016.

AURORA SDR: cómo dos estudiantes de la PUCMM construyeron un radiotelescopio con una lata de salsa y equipo reciclado

Ismael Ricardo Ortega Almonte y Fernando José Espinal Rodríguez – Ingeniería Telemática, Pontificia Universidad Católica Madre y Maestra (PUCMM)

Introducción

En Santiago de los Caballeros, en la Escuela de Ingeniería en Computación y Telecomunicaciones de la PUCMM, dos estudiantes de Ingeniería Telemática se propusieron construir algo que casi no existe en el país: un radiotelescopio que funcione de verdad. El proyecto se llama AURORA SDR. Lo hicieron Ismael Ricardo Ortega Almonte y Fernando José Espinal Rodríguez, con la profesora Arlene Estévez como asesora. La meta: captar, procesar y mostrar en tiempo real señales de radio que vienen del espacio, específicamente la línea de emisión del hidrógeno neutro a 1420 MHz [1].

En las universidades dominicanas casi no hay forma de trabajar con radiofrecuencia real conectada a algo astronómico. Los laboratorios se quedan en simulaciones o en equipos de frecuencias bajas, y ahí se acaba la cosa. Un radiotelescopio educativo comercial arranca en 19,450 dólares. Uno profesional pasa fácilmente de los 100,000 [2]. Con esos precios, y sin infraestructura dedicada en ninguna universidad del país, a los estudiantes no les queda otra que aprender la teoría sin tocar nunca el equipo real.

El equipo no empezó de cero, eso ayudó bastante. Ya tenían acceso a un transceptor bladeRF 2.0 micro xA9 y una Raspberry Pi 4 en los laboratorios de la PUCMM. A eso le agregaron una antena parabólica reciclada, de esas que las compañías de televisión satelital retiran cuando un cliente cancela el servicio, y un alimentador (feedhorn) que armaron a mano con una lata de acero galvanizado. Meses de pruebas y ajustes después, el sistema logró detectar la señal del hidrógeno galáctico de forma repetible, algo que hasta ese momento nadie había documentado con este nivel de detalle en un proyecto académico del país.

La línea de hidrógeno neutro no se escogió al azar. Ocurre cuando el electrón de un átomo de hidrógeno invierte su espín y suelta un fotón con una longitud de onda de 21 centímetros. El hidrógeno es el elemento más abundante del universo, así que esta señal funciona casi como un mapa: con ella se ha trazado la forma espiral de la Vía Láctea, se ha calculado su curva de rotación, y se ha encontrado evidencia sobre la materia oscura [3].

De eso trata este artículo: del problema que empujó a Ismael y Fernando a meterse en esto, de lo que ya se había hecho antes en otros países, de cómo fueron armando cada pieza del sistema, y de lo que encontraron al apuntar, finalmente, su antena artesanal hacia el centro de la Vía Láctea.

Problemática y estado del arte

Escuchar el espacio sin gastar una fortuna

Las señales que llegan del espacio son débiles, muy débiles. Y cualquier ciudad moderna está llena de ruido electromagnético que las tapa. El campus de la PUCMM no es la excepción: ahí conviven señales de telefonía celular, redes Wi-Fi y transmisiones de FM que caen cerca de la frecuencia astronómica que interesa. Sin algo que filtre ese ruido, un estudiante dominicano no tiene forma real de observar el cosmos [4].

Para tener una idea del tamaño del problema: la señal de hidrógeno que Aurora buscaba llega a la Tierra con apenas -145 dBm, miles de veces más débil que cualquier señal de comunicación normal. Cualquier ruido cercano, sea térmico, industrial o de otra transmisión de radiofrecuencia, la puede sepultar si no se filtra bien [1]. En un campus rodeado de antenas celulares, routers Wi-Fi y transmisores de FM, eso pesa más que en un observatorio profesional, que de entrada se construye lejos de cualquier ciudad.

Un ingeniero de telecomunicaciones puede pasar la carrera entera estudiando cómo se propaga una onda de radio, cómo se diseña un amplificador de bajo ruido o cómo funciona la transformada rápida de Fourier. Y graduarse sin haber capturado jamás una señal que venga de fuera de la atmósfera terrestre [5]. Ese es el hueco que Aurora quiso llenar.

La respuesta del equipo fue construir un radiotelescopio barato y fácil de operar. Uno que capturara señales astronómicas reales, las procesara para sacar su contenido espectral, y mostrara los resultados en una página web accesible desde cualquier dispositivo conectado a la red de la universidad. La meta no era solo probar que se podía hacer una vez. Era dejar un instrumento instalado, funcionando, para las próximas generaciones de estudiantes.

Lo que otros ya habían intentado

El equipo no partió en un vacío total de conocimiento previo. A nivel internacional existen varios antecedentes de radiotelescopios de bajo costo basados en Radio Definida por Software (SDR) que sirvieron como referencia directa. Phelps (2024) documentó la construcción de un radiotelescopio para la línea de hidrógeno usando un dongle RTL-SDR, de apenas unos 20 dólares, junto a una antena parabólica económica, y logró detectar la emisión galáctica con un presupuesto total inferior a 300 USD [6]. Es un antecedente valioso, pero limitado: el conversor analógico-digital de 8 bits del RTL-SDR reduce considerablemente el rango dinámico del sistema, lo que dificulta distinguir señales débiles cuando hay interferencias fuertes cerca.

Otros proyectos apuntaron a mayor escala y precisión. Almutairi et al. (2025) presentaron el diseño optimizado de un radiotelescopio de 5 metros de diámetro, que también trabaja en la banda de 1.4 GHz, con especial atención a la relación ganancia-temperatura del sistema (G/T), una métrica que determina qué tan bien un receptor distingue la señal deseada del ruido térmico propio [7]. De Silva et al. (2024), por su parte, implementaron una arquitectura SDR más avanzada, con calibración espectral y corrección Doppler realizada completamente en software, lo que eliminó la necesidad de osciladores locales analógicos costosos [8].

También existen iniciativas centradas en la simplicidad educativa más que en la precisión radiométrica. El Canadian Centre for Experimental Radio Astronomy (CCERA) propone diseños específicos para la banda de 21 centímetros que reutilizan platos satelitales de televisión ya dados de baja, un enfoque que resultó directamente inspirador para Aurora [2]. Y Campbell-Wilson et al. (2025) construyeron un radiotelescopio de 2.4 metros que también reutiliza un plato satelital, y lograron incluso detectar púlsares con un desembolso inferior a 200 USD [9].

Vale la pena recordar, además, que la radioastronomía como disciplina nació prácticamente por accidente: en 1931, el ingeniero Karl Jansky detectó por primera vez radiación de origen cósmico mientras investigaba interferencias en comunicaciones de radio para los Laboratorios Bell, y descubrió, sin buscarlo, que el centro de la Vía Láctea emitía en frecuencias de radio [10]. Casi un siglo después, la posibilidad de repetir observaciones de ese tipo, aunque a una escala infinitamente más modesta, ya no depende de instalaciones estatales multimillonarias, sino de una combinación accesible de hardware SDR, procesamiento digital y software libre. Ese es, más o menos, el terreno donde se mueve el proyecto Aurora.

Lo que el equipo de Aurora notó al revisar estos antecedentes es que, aunque casi todos lograban la detección básica de la señal, ninguno integraba una arquitectura de transmisión telemática en tiempo real. La mayoría opera en modo de «grabación local», donde los datos se guardan en un archivo y se analizan después, sin visualización remota ni acceso simultáneo de múltiples usuarios. Aurora buscó cerrar esa brecha al incorporar protocolos como ZeroMQ y WebSocket para desacoplar la adquisición de la visualización, lo que permite que varios estudiantes puedan observar el mismo espectro en tiempo real desde sus propios dispositivos, algo poco común en implementaciones de bajo costo [11]. Esa combinación de hardware reciclado, procesamiento digital adaptativo para entornos urbanos con alta interferencia, y una capa de conectividad tipo Internet de las Cosas, es lo que el equipo identifica como el aporte diferencial de su proyecto frente a la literatura existente.

Objetivos completados

El equipo desarrolló un dispositivo de captación radioastronómica basado en tecnología SDR

El objetivo era capturar, procesar digitalmente y visualizar en tiempo casi real señales astronómicas reales en la banda de 1420 MHz. Con eso se buscaba resolver la falta de plataformas prácticas de radiofrecuencia en la formación universitaria dominicana. Ese objetivo general se dividió en seis objetivos específicos, cada uno pensado como una meta concreta y medible por sí sola: Implementar una cadena de adquisición RF estable en la banda de interés. Desarrollar el procesamiento digital de señales mediante FFT. Diseñar un sistema de transmisión de datos en tiempo casi real hacia un servidor. Construir una interfaz gráfica web accesible de forma remota. Integrar almacenamiento y generación de reportes automáticos. Y validar todo el sistema con pruebas experimentales que midieran su estabilidad y la calidad de los datos en un entorno urbano con alta interferencia radioeléctrica.

Metodología

De una lata de salsa a un radiotelescopio

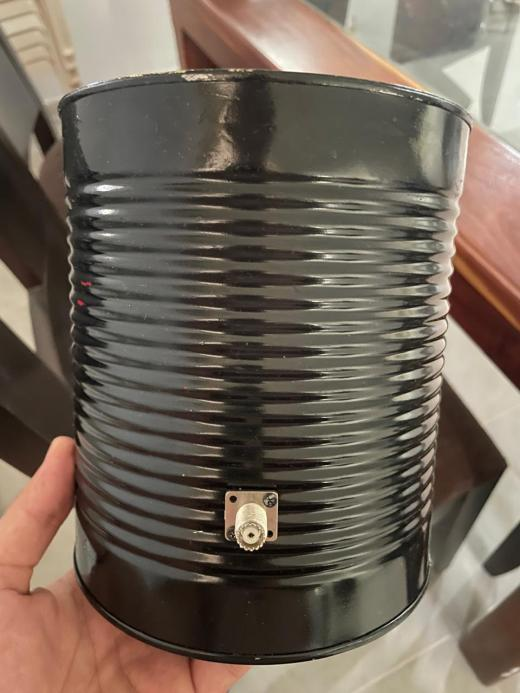
La arquitectura de Aurora tiene cuatro etapas, y entre todas se encargan de que la señal llegue intacta desde su origen cósmico hasta la pantalla. La primera es la captación. Ahí es donde el proyecto se ve más artesanal: en vez de comprar un alimentador de antena (feedhorn) comercial, el equipo construyó el suyo con una lata de acero galvanizado, sin pintura por dentro. Las dimensiones no salieron al azar. El cilindro se cortó con un diámetro interior de 15 centímetros, lo que sitúa la frecuencia de corte del modo de propagación fundamental cerca de 1.84 GHz, y una longitud total de 18 centímetros, dentro del rango que se recomienda para que las ondas se estabilicen antes de llegar al punto de captura. Dentro del cilindro, a 5.2 centímetros del fondo cerrado (una distancia que corresponde a un cuarto de la longitud de onda guiada), soldaron una sonda de cobre sólido que convierte la onda electromagnética capturada en una señal eléctrica utilizable.

Lata metálica con un conector SMA en su costado, usada como feedhorn artesanal
Figura 1. El feedhorn artesanal, construido con una lata de acero galvanizado sin pintura interior, con la sonda de cobre soldada al conector SMA.

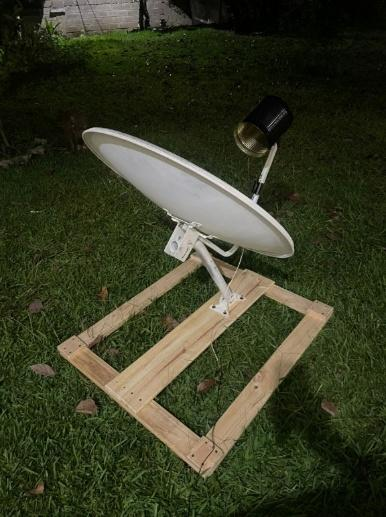
Ese feedhorn artesanal se acopló al punto focal de una antena parabólica comercial reutilizada, del tipo que instalan compañías de televisión satelital como Altice o Claro. Justo después del feedhorn, la señal, todavía muy débil, pasa por un amplificador de bajo ruido: un Nooelec SAWbird+ H1. Este da una ganancia de entre 40 y 45 dB, con una figura de ruido de apenas 0.6 a 0.8 dB en la banda de interés. Y hace doble trabajo: amplifica la señal sin sumarle mucho ruido propio, y de paso filtra buena parte de la interferencia urbana común (redes 4G, Wi-Fi de 2.4 GHz, señales de FM), gracias a un filtro SAW integrado centrado entre 1.35 y 1.50 GHz.

Antena parabólica sobre un marco de madera con el feedhorn de lata en el foco
Figura 2. Prototipo integrado: parábola, feedhorn y amplificador de bajo ruido (LNA) montados como una sola unidad de observación.

De ahí, la señal viaja por un cable coaxial de baja pérdida hasta el bladeRF 2.0 micro xA9, un transceptor de radio definida por software que hace el trabajo pesado del sistema. Este convierte la señal analógica en muestras digitales complejas (I/Q) mediante un convertidor analógico-digital de 12 bits, lo que da un rango dinámico teórico cercano a 74 dB. Es suficiente para trabajar con señales astronómicas que están muy por debajo del ruido térmico ambiental. El bladeRF, eso sí, no entrega corriente por su puerto de radiofrecuencia. Por eso el equipo integró un inyector Bias-T en la línea coaxial, para alimentar el LNA sin necesitar una fuente externa adicional en la azotea.

El cerebro digital detrás de la antena

Todo este flujo de datos converge en una Raspberry Pi 4. Aquí no funciona como una computadora de escritorio, sino como un controlador embebido dedicado: gestiona la cadena de radiofrecuencia y mantiene el enlace con el servidor remoto [12]. Está conectada al bladeRF por USB 3.0, un puerto necesario porque el volumen de datos entre ambos dispositivos supera los 320 Mbps cuando se trabaja a una tasa de muestreo de 10 megamuestras por segundo con 16 bits de profundidad [13]. Sobre esa placa corre GNU Radio, el software que arma visualmente todo el pipeline de procesamiento: desde la fuente de muestras hasta el cálculo de la transformada rápida de Fourier (FFT), pasando por bloques de integración temporal que promedian cientos de capturas para reducir el ruido aleatorio y dejar visible la señal astronómica, que es miles de veces más débil que el piso de ruido del propio receptor [14].

El pipeline de procesamiento cambió bastante durante el desarrollo. La primera versión usaba un esquema de retardo y suma (delay-and-sum), sin ningún mecanismo de calibración de temperatura del sistema ni referencia de tiempo estable. Eso hacía que la línea base del espectro se moviera de forma errática entre una sesión y otra, según la ganancia y la temperatura ambiental del receptor en cada momento. Esa inestabilidad, sumada a horarios de prueba limitados, interrupciones por lluvia y bastante ruido de fondo confundible con la señal buscada, llevó al equipo a rediseñar el esquema por completo.

El modelo final se bautizó internamente como spectrometer_w_cal. Incorporó un oscilador de referencia GPSDO para estabilizar la frecuencia, subió la tasa de muestreo de 4 a 10 megamuestras por segundo, y agregó un bloque de calibración de temperatura de sistema que permite alternar entre una vista sin filtrar, una vista calibrada, y modos de referencia caliente (hot) y fría (cold) para contrastar el ruido del propio instrumento contra el del cielo. También sumaron un promedio móvil configurable y salidas más completas: exportación a CSV, generación automática de imágenes del espectro, y una interfaz gráfica propia bautizada AURORA_SDR, con pestañas separadas para el espectro y para el monitoreo de temperatura del sistema y ganancia.

Del lado del software de transmisión, el sistema quedó organizado en cuatro capas desacopladas. GNU Radio controla el bladeRF, calcula la FFT de 4096 puntos y publica los vectores de potencia resultantes mediante ZeroMQ, un protocolo de mensajería liviano que no necesita un intermediario (broker) central, a diferencia de opciones como MQTT [15]. Un script puente en Python recibe esos datos y los reenvía a un servidor backend construido en Spring Boot mediante WebSocket, que mantiene una conexión persistente y de baja latencia con los clientes conectados [16]. Ese backend distribuye la información a todos los navegadores conectados y guarda instantáneas periódicas. Mientras tanto, en el navegador, una interfaz construida con Chart.js actualiza en vivo tanto el espectro como una gráfica tipo cascada (waterfall) que muestra la evolución temporal de la señal. Todo el recorrido, desde que la antena capta la onda hasta que aparece en pantalla, se completa en menos de 500 milisegundos, lo que da una experiencia de observación prácticamente en tiempo real [16].

Diseñar esta capa de comunicación no fue trivial. Transmitir las muestras crudas I/Q capturadas por el bladeRF directamente por la red hubiera sido inviable: a una tasa de muestreo de 6 megamuestras por segundo con resolución compleja de 16 bits, ese flujo bruto llega a cerca de 192 Mbps, suficiente para saturar cualquier red Wi-Fi convencional del campus. Por eso el procesamiento se hace en el borde (edge computing): la Raspberry Pi calcula la densidad espectral de potencia localmente y solo transmite el vector ya reducido. Para una FFT de 2048 puntos enviada 20 veces por segundo con precisión de coma flotante, el ancho de banda necesario cae a apenas 1.3 Mbps. Esa reducción de más de cien veces es lo que finalmente permite mantener una latencia menor a 500 milisegundos incluso en una red universitaria compartida. El sistema se diseñó, además, con objetivos concretos de calidad de servicio: disponibilidad igual o superior al 95% durante las sesiones de observación, pérdida de paquetes menor al 1%, y una relación señal-ruido mínima de 10 dB tras 60 minutos de integración continua. Esas métricas sirvieron como referencia para validar que el prototipo fuera realmente utilizable en un entorno educativo, y no solo una prueba de concepto de laboratorio.

Del lado de la experiencia de usuario, la interfaz web se pensó simple a propósito: un panel superior con el gráfico de espectro de potencia en tiempo real, centrado en la banda de 1420.4 MHz con un marcador vertical en esa frecuencia exacta, y valores numéricos en vivo como la frecuencia central en curso, el tamaño de la FFT, la tasa de muestreo y el estado del inyector Bias-T del LNA. Debajo, un panel inferior muestra el gráfico tipo cascada (waterfall), que representa la evolución temporal del espectro con una escala de color pensada para resaltar los picos de interés. Todo el diseño usa un tema oscuro, tanto para facilitar la lectura en un proyector de salón de clases como para reducir la fatiga visual durante observaciones nocturnas, que es cuando suele haber menos interferencia electromagnética en el campus. El sistema contempla también la generación de reportes automáticos y alertas configurables ante eventos inusuales, como picos de actividad solar.

Tres intentos hasta encontrar el diseño correcto

El equipo probó tres configuraciones de antena en paralelo, mientras seguía refinando el procesamiento de señal, y cada una les dejó una lección concreta para el diseño final.

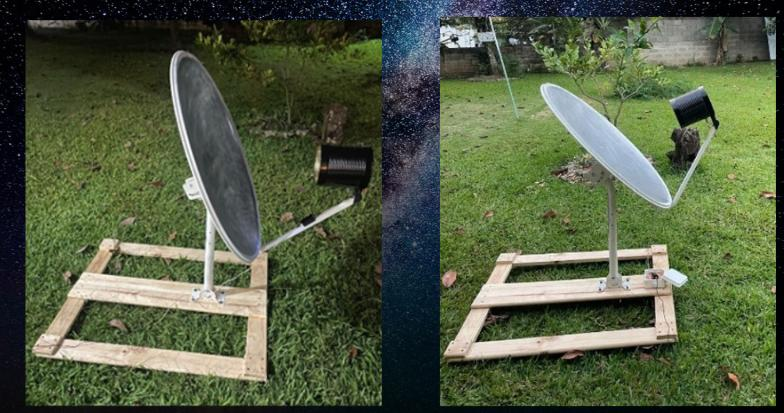
La primera fue la antena parabólica pequeña reciclada de Altice, montada sobre un marco de madera con el LNA puesto directamente en el foco. Con esta no lograron detectar la línea de hidrógeno. El plato estaba diseñado originalmente para otra frecuencia y tenía un área útil reducida, así que la ganancia en 1420 MHz no alcanzó para distinguir la señal del ruido, ni siquiera con el procesamiento ya mejorado. Esa primera derrota les dejó clara una lección: no basta con reciclar cualquier plato disponible, hace falta un alimentador diseñado específicamente para la frecuencia de trabajo.

Dos vistas de la antena parabólica de Altice sobre un marco de madera en el césped
Figura 3. Modelo 1: antena parabólica de Altice reutilizada, con el LNA montado en el foco. No se logró detectar la línea de hidrógeno con esta configuración.

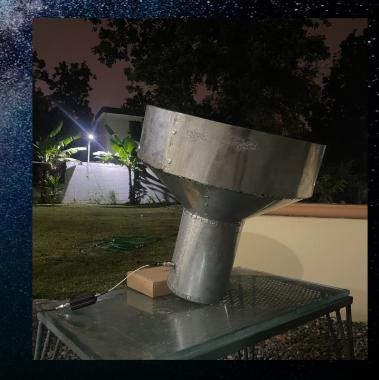
El segundo modelo abandonó por completo la parábola. Fue un feedhorn cónico construido enteramente por el equipo, pensado para funcionar solo, sin ningún reflector, con el LNA Nooelec SAWbird+ H1 conectado directamente en su base. Probaron dos variantes de este diseño. Y fue justo esta configuración la que dio los primeros resultados sólidos: captó la línea de hidrógeno con buena calidad, funcionando sola, sin parábola. Ahí el equipo entendió algo importante: el feed cónico, diseñado a la medida de la frecuencia de trabajo, era lo que le había faltado al Modelo 1.

Feedhorn cónico de lámina metálica sobre una mesa, de noche
Figura 4. Modelo 2: feedhorn cónico construido por el equipo, funcionando de forma independiente (sin parábola), con el LNA conectado directamente en su base.

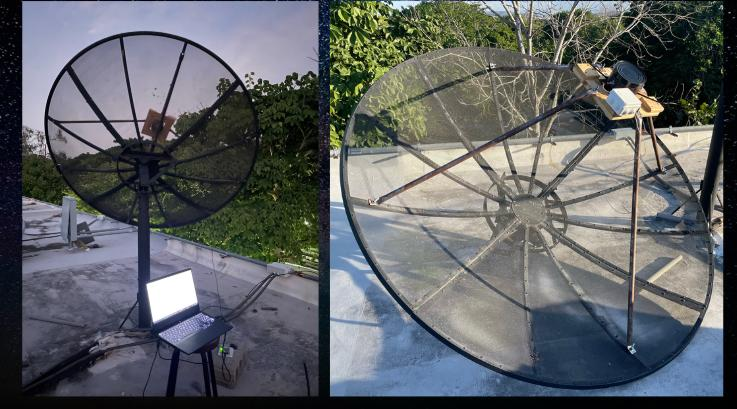
El tercer y último modelo combinó el feedhorn cónico que ya había funcionado bien por sí solo con la parábola grande: lo montaron en el foco de un plato de malla de 2 metros de diámetro. Así aprovecharon a la vez la mayor área de captación del plato y el buen patrón de radiación del feed. Apuntando a mano hacia distintas zonas de la Vía Láctea, con ayuda de una aplicación de mapa celeste, llegó la detección clara y repetible que se documenta más adelante en este artículo. Las capturas finales de la interfaz AURORA_SDR, con el pico en 1420.57 MHz y que se muestran en la siguiente sección, corresponden exactamente a esta configuración: el feed cónico sobre la parábola de 2 metros.

Dos vistas de la parábola de malla de 2 metros en una azotea, con el feedhorn en el foco y una laptop
Figura 5. Modelo 3 (final): feedhorn cónico montado en el foco de una parábola de malla de 2 metros de diámetro. Con esta configuración se obtuvo la detección clara y repetible de la línea de hidrógeno en 1420.57 MHz.

Resultados

Un fantasma en el espectro

Antes de poder confiar en cualquier resultado, el equipo tuvo que resolver un problema que al principio parecía ser justo la señal que buscaban. En las primeras capturas de prueba, el espectro mostraba un pico angosto, de apenas uno o dos píxeles de ancho, ubicado exactamente en el centro de la banda observada. Por un momento se pudo confundir con la señal de hidrógeno. No lo era. La emisión real de hidrógeno galáctico, producto del movimiento y colisión del gas en el espacio, genera un perfil ancho por efecto Doppler, típicamente de 100 a 500 kHz de ancho, no un pico tan estrecho.

Captura de GNU Radio con un espectro plano y un pico angosto en el centro de la banda
Figura 6. Espectro con el pico anómalo (DC spike) antes del ajuste de frecuencia: un pico angosto justo en el centro de la banda, que en un principio pudo confundirse con la señal de hidrógeno.

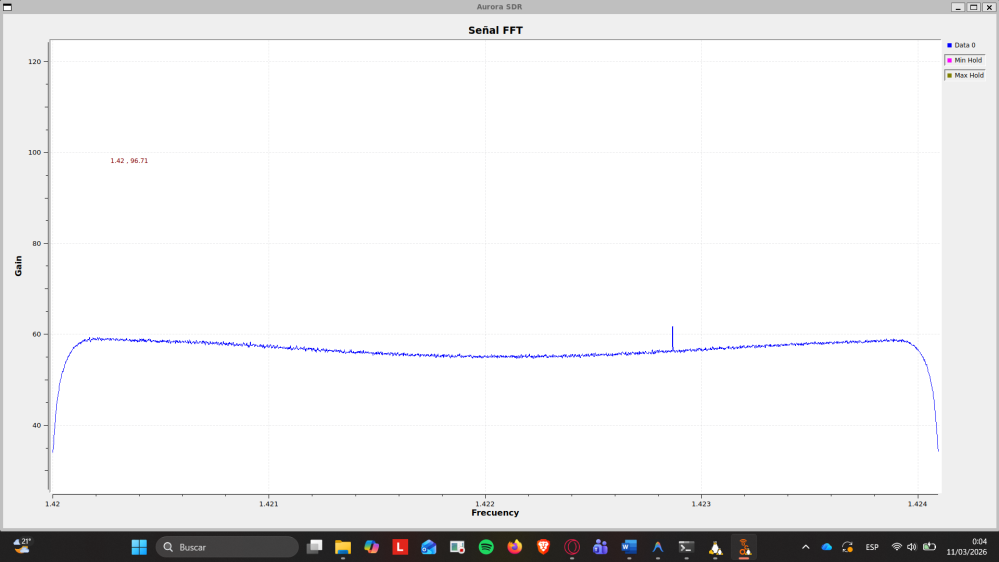
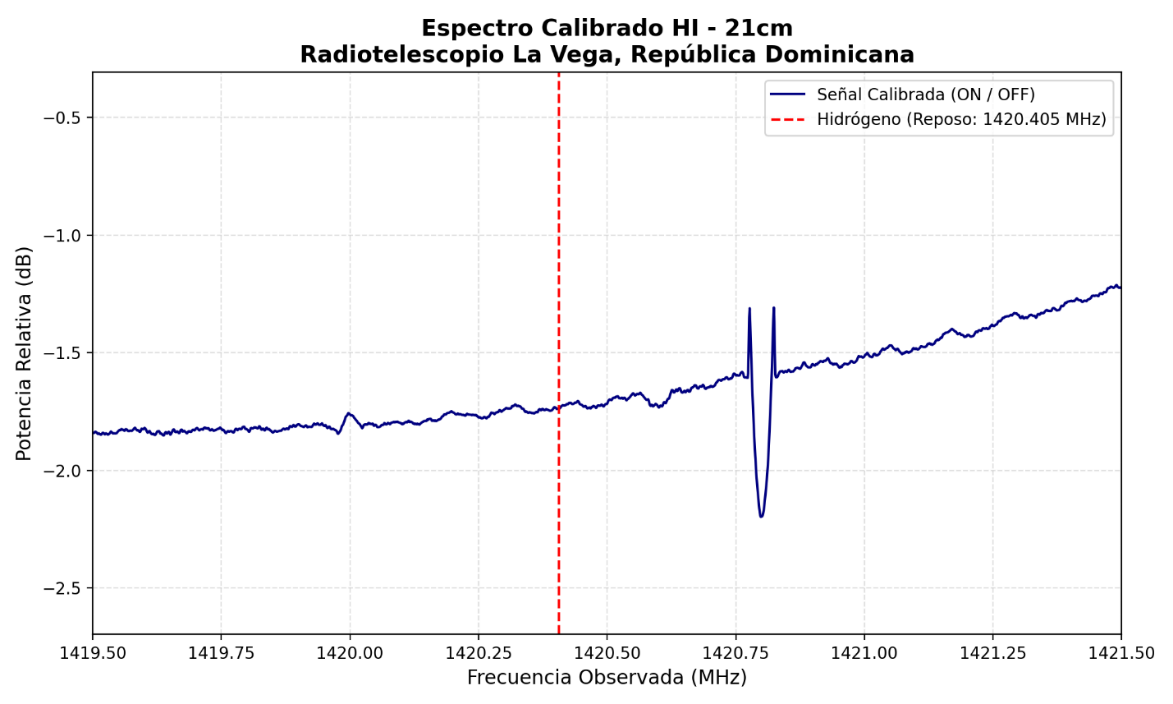
Tras analizarlo, el equipo dio con la causa: era un «DC spike», un artefacto que producen casi todos los receptores SDR por culpa de su propio oscilador local, y que siempre aparece justo en la frecuencia exacta a la que se sintoniza el equipo. Es un fenómeno bien documentado en la radioastronomía amateur, y la solución también se conoce: aplicar una técnica de sintonía desplazada (LO offset). El equipo movió la frecuencia central de captura de 1420.405 MHz a 1420.000 MHz, y así sacó el artefacto 405 kHz fuera de la ventana de observación que les interesaba. Las pruebas posteriores confirmaron que, con este ajuste, la banda de interés quedaba completamente libre de ese ruido fantasma generado por el propio hardware.

Gráfica del espectro calibrado HI entre 1419.5 y 1421.5 MHz con la frecuencia de reposo del hidrógeno marcada
Figura 7. Espectro calibrado tras aplicar el offset de oscilador local de 405 kHz: la banda de interés queda libre del artefacto de hardware.

La señal que confirmó que el sistema funciona

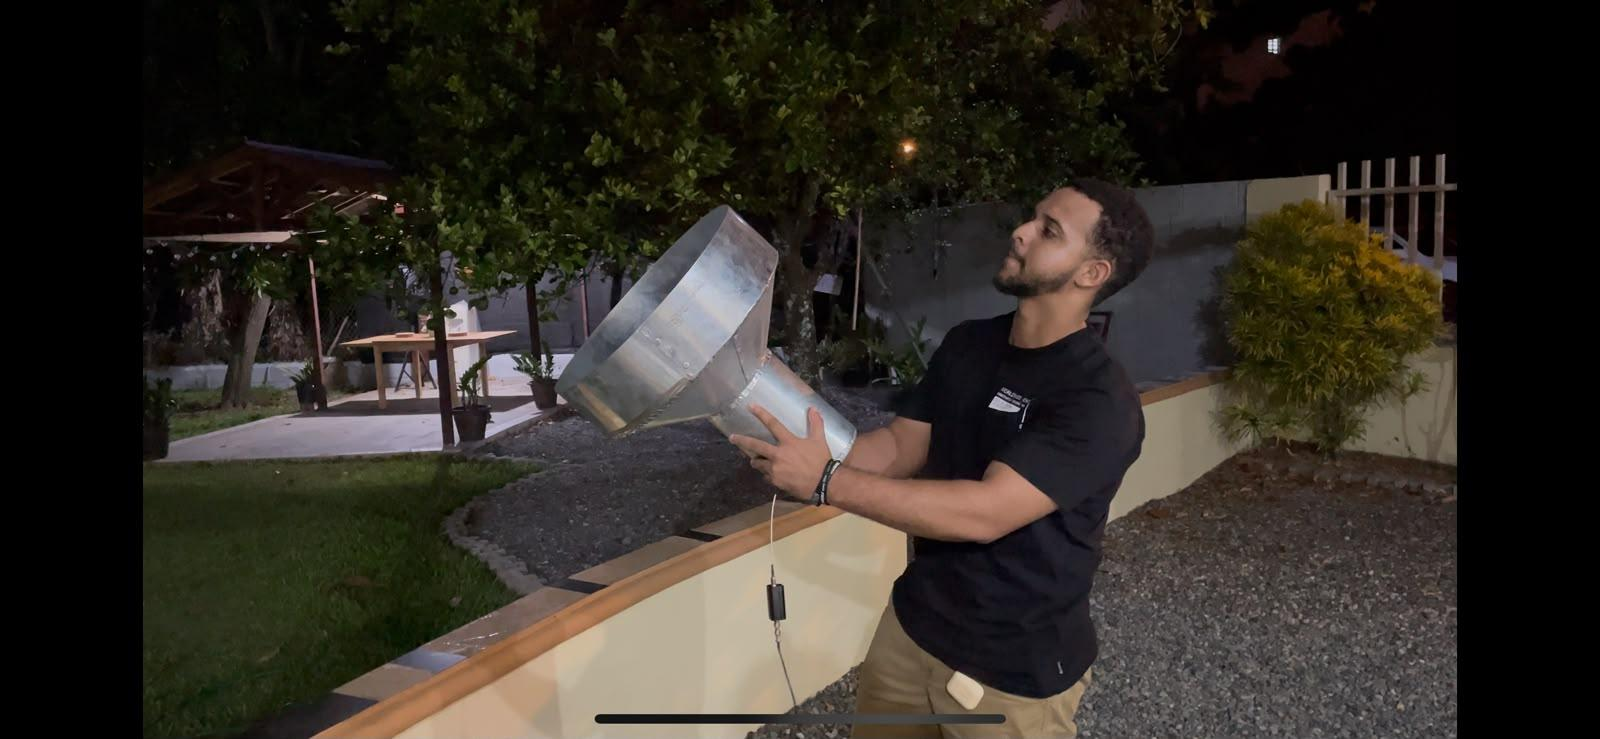
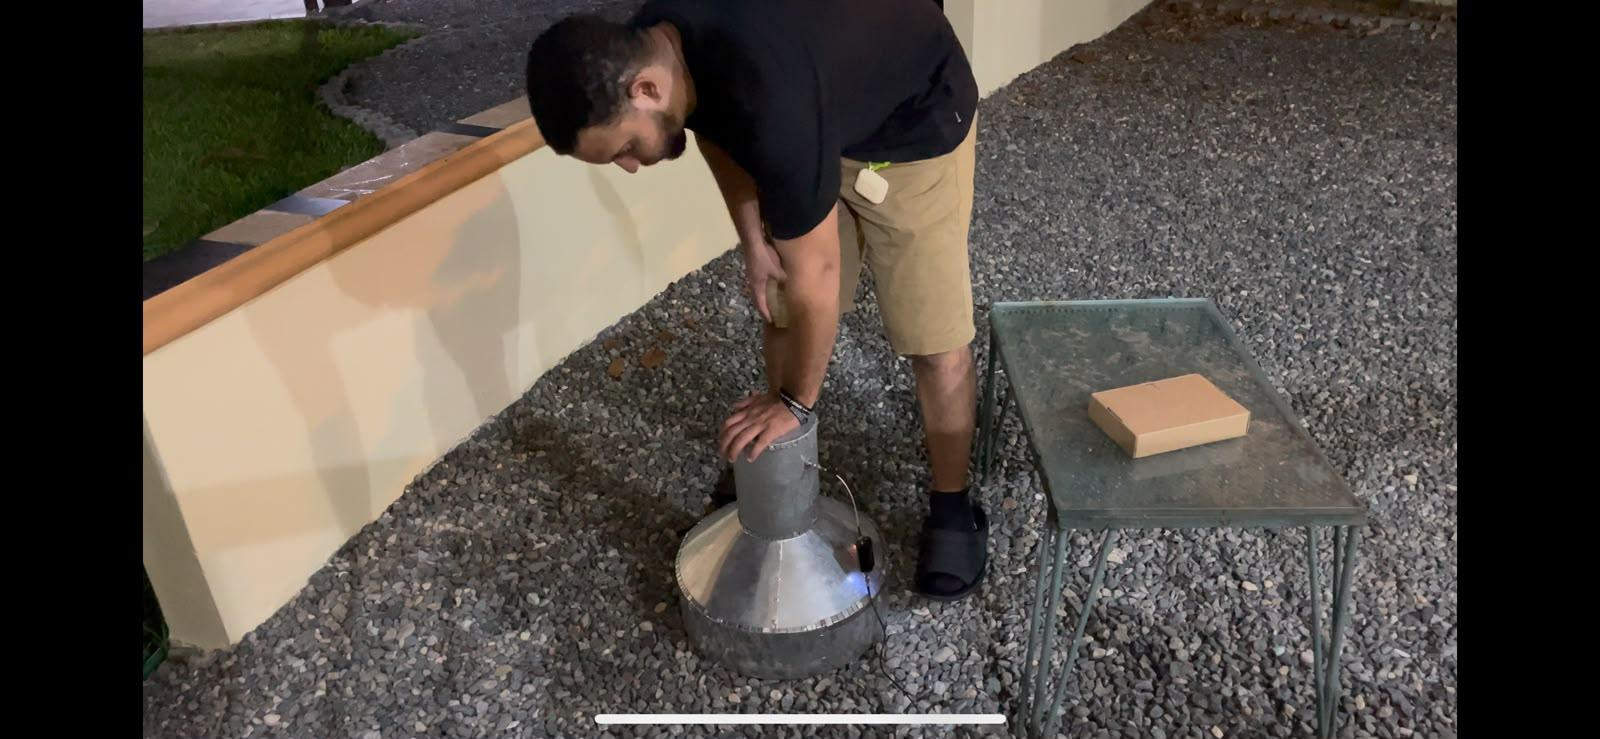
Para comprobar que toda la cadena, desde la antena hasta el software, era capaz de aislar una señal astronómica real del ruido del propio instrumento, el equipo aplicó el método de calibración Hot/Cold, el procedimiento estándar en radioastronomía para convertir las lecturas relativas del receptor en valores de temperatura de antena reales. Consiste en comparar dos referencias: una “caliente”, bloqueando por completo la apertura del feedhorn con un material opaco a la señal para que el receptor vea únicamente su propia temperatura ambiente, y una “fría”, destapando el feedhorn para que observe el cielo despejado. Al contrastar ambas capturas, el sistema puede distinguir el ruido que genera el propio instrumento del que realmente proviene del espacio, dejando visible la señal astronómica sobre una línea base calibrada. Fue precisamente con este esquema de calibración Hot/Cold, aplicado sobre el Modelo 3 (feed cónico montado en la parábola de 2 metros), que el equipo obtuvo las dos capturas finales que se muestran a continuación, con el pico de hidrógeno en 1420.57 MHz.

Uno de los estudiantes sostiene el feedhorn cónico apuntándolo hacia el cielo nocturno
Figura 8. Antena en posición COLD, apuntando hacia el plano galáctico durante las pruebas de conmutación HOT/COLD.
Uno de los estudiantes coloca el feedhorn cónico en el suelo, fuera del plano galáctico
Figura 9. Antena en posición HOT, desplazada fuera del plano galáctico.

Los primeros intentos de calibración Hot/Cold, hechos antes de corregir el artefacto del oscilador, arrastraban el mismo pico angosto del DC spike. Costaba distinguir la referencia caliente de la fría con ese ruido de por medio. Ya con el ajuste de frecuencia aplicado, las sesiones siguientes (de madrugada, para evitar la interferencia del campus) mostraron una diferencia limpia entre ambas referencias. El sistema por fin se enfocaba en la zona espectral que interesaba, sin ruido propio del hardware de por medio.

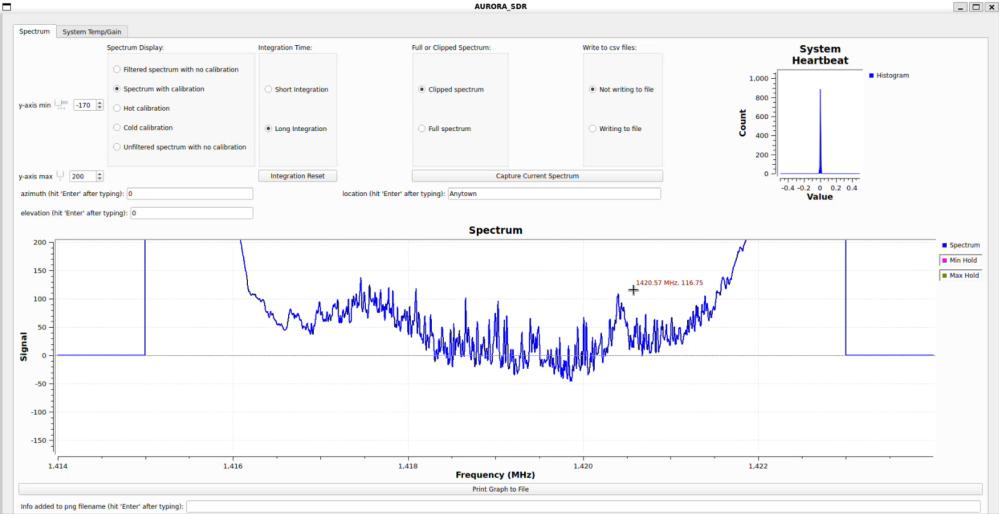
Con el esquema de calibración final ya funcionando, y usando el Modelo 3 (feed cónico montado sobre la parábola de malla de 2 metros), el equipo caracterizó primero el espectro base del sistema: una FFT de 4096 bins, una tasa de muestreo de 10 megamuestras por segundo, una resolución espectral cercana a 2.44 kHz por bin, y un ancho de banda observado de ±2.5 MHz alrededor de la frecuencia central. Con esta configuración, el equipo obtuvo un pico definido y repetible en distintas sesiones de observación, centrado en 1420.57 MHz, cercano a la frecuencia de referencia de la línea de hidrógeno neutro (1420.406 MHz), sobre una línea base notablemente más estable que la del diseño inicial. El indicador de estabilidad del sistema, denominado internamente “System Heartbeat”, mostró durante estas capturas valores concentrados cerca de cero: no hubo saturación de ganancia, y la calibración funcionó como debía.

Interfaz AURORA_SDR con controles de calibración, el indicador System Heartbeat y el espectro con la línea de hidrógeno
Figura 10. Interfaz AURORA_SDR mostrando la línea de hidrógeno detectada con el esquema calibrado: pico en 1420.57 MHz sobre una línea base estable.
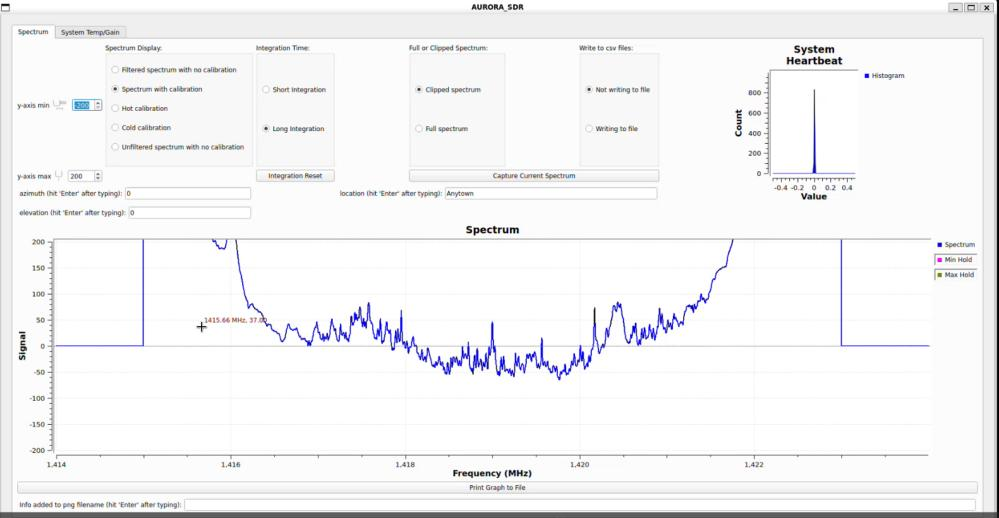
Segunda captura de la interfaz AURORA_SDR con un espectro de forma similar
Figura 11. Segunda observación con el esquema calibrado, mostrando que la forma de la línea base y la posición del pico se mantienen consistentes entre sesiones.

Vale la pena comparar estos resultados con los antecedentes internacionales que se revisaron antes. Phelps (2024) logró una detección básica con un RTL-SDR de 8 bits por menos de 300 USD [6]. Campbell-Wilson et al. (2025) detectaron púlsares con una inversión inferior a 200 USD usando un plato de 2.4 metros [9]. Aurora llegó a una detección repetible y calibrada de la línea de hidrógeno con un gasto real de apenas 5,050 pesos dominicanos, poco más de 84 USD. Eso fue posible porque la mayor parte del hardware crítico (el bladeRF, la Raspberry Pi 4 y las antenas) ya era de la universidad. El costo teórico de replicar el sistema completo desde cero, sin reutilizar nada, se estima en 1,292.79 USD. Aun así, esa cifra queda muy por debajo de los sistemas comerciales educativos, que arrancan en 19,450 USD [2].

Aplicar el método de calibración Hot/Cold no fue sencillo, porque el procedimiento tradicional exige mover físicamente la antena entre una referencia “caliente” a temperatura ambiente y una referencia “fría” de cielo despejado, y la antena de la universidad quedó instalada en un montaje fijo, sin esa posibilidad de movimiento. En lugar de forzar una solución que el hardware disponible no podía soportar, el equipo diseñó una alternativa práctica: bloquear por completo la apertura del feedhorn con un material opaco a la señal para simular la referencia caliente, y luego destaparlo para dejar que observara el cielo normalmente como referencia fría. Esa adaptación fue precisamente la que permitió obtener la calibración estable detrás de la detección mostrada en la sección anterior, aunque el equipo reconoce que un sistema de apuntado motorizado, capaz de mover físicamente la antena entre ambas referencias, sigue siendo una mejora pendiente para ganar todavía más precisión radiométrica.

Es importante ser igual de honestos sobre las limitaciones generales del sistema en su estado actual. La interferencia de otras señales de radiofrecuencia presentes en el campus sigue dificultando la recepción de la señal débil de hidrógeno, incluso con todo el filtrado aplicado. La antena depende de ajuste completamente manual, lo que limita tanto la precisión como la duración práctica de cada sesión de observación. El feedhorn artesanal, aunque funcional, ofrece un rendimiento inferior al de un modelo comercial optimizado. Y como cualquier sistema de observación radioastronómica en superficie, la calidad de los datos capturados depende de condiciones ambientales que el equipo no puede controlar. Ninguna de estas limitaciones invalida lo logrado, pero mapear con claridad hasta dónde llega el sistema actual es lo que permite planificar con seriedad los próximos pasos.

Conclusión

Lo que sigue para Aurora

Más allá del logro técnico puntual, el proyecto deja varias lecciones que probablemente sean tan valiosas como la propia detección de la señal. La primera es que un artefacto de hardware, lejos de ser un fracaso, terminó siendo una oportunidad de aprendizaje: identificar y corregir el DC spike obligó al equipo a entender a fondo el comportamiento interno de un receptor SDR, algo que ningún curso teórico enseña con la misma claridad que un problema real en el laboratorio. La segunda es que la calibración tradicional de referencia caliente/fría, pensada para antenas móviles, tuvo que adaptarse a las limitaciones físicas de un montaje fijo, una solución práctica ante una restricción real de infraestructura.

De cara al futuro, el equipo ya identificó mejoras concretas para la siguiente etapa del proyecto: sustituir el plato reflector actual por una antena parabólica simétrica de mayor tamaño, reemplazar el feedhorn artesanal por uno cónico diseñado específicamente para esas nuevas dimensiones, y automatizar el apuntado del radiotelescopio con motores paso a paso controlados desde la Raspberry Pi, de forma que el sistema pueda seguir el movimiento de la Vía Láctea sin intervención manual constante. También se contempla mejorar la organización del código fuente y respaldarlo en el repositorio institucional de la Escuela, para que el proyecto pueda ser retomado, auditado o replicado por otros estudiantes en ciclos académicos posteriores.

Aurora demuestra algo que va más allá de la radioastronomía: que es posible construir instrumentación científica funcional en un contexto universitario con recursos limitados, siempre que exista disposición para experimentar, fallar, entender por qué se falló, y volver a intentarlo. Para un país como República Dominicana, sin plataformas accesibles de este tipo, ese es quizás el aporte más importante del proyecto: mostrar que escuchar el universo no tiene por qué ser un privilegio reservado a observatorios con presupuestos millonarios, y que ese primer paso puede darse, literalmente, con una lata de salsa y equipo que otros ya habían dado por obsoleto.

Referencias

  1. J. D. Kraus, Radio Astronomy, 2nd ed. Powell, OH, USA: Cygnus-Quasar Books, 1986.
  2. Canadian Centre for Experimental Radio Astronomy (CCERA), “A 21cm radio telescope for the cost-conscious,” [Online]. Available: http://www.ccera.ca/papers/a-21cm-radio-telescope-for-the-cost-conscious/
  3. “Línea de hidrógeno,” AcademiaLab. [Online]. Available: https://academia-lab.com/enciclopedia/linea-de-hidrogeno/. Accessed: Feb. 11, 2026.
  4. Observatorio Astronómico UTP, “Radioastronomía,” Universidad Tecnológica de Pereira. [Online]. Available: https://observatorioastronomico.utp.edu.co/radioastronomia/
  5. C. V. Niño Rondón et al., “Radio definida por software: una mirada a las tendencias y aplicaciones,” Revista Ingenierías USBMed, vol. 14, no. 1, 2023. [Online]. Available: https://portal.amelica.org/ameli/journal/536/5364250007/html/. Accessed: Feb. 11, 2026.
  6. J. Phelps, “Paper on building a low cost RTL-SDR based hydrogen line radio telescope,” RTL-SDR Blog, 2024. [Online]. Available: https://www.rtl-sdr.com/paper-on-building-a-low-cost-rtl-sdr-based-hydrogen-line-radiotelescope/
  7. N. Almutairi et al., “Design and optimization of a low-cost 5-m radio telescope at 1.4 GHz,” Radio Science, vol. 59, no. 2, 2025. doi: 10.1029/2024RS008170.
  8. B. A. De Silva et al., “Design and implementation of a software defined radio-based radio telescope for hydrogen line observation at 1.42 GHz,” TechRxiv, 2024. doi: 10.36227/techrxiv.722721.v1.
  9. D. Campbell-Wilson, C. Flynn, and T. Bateman, “Observations of the Vela pulsar with a low-cost, 2.4m radio telescope at Woodchester Observatory,” Publications of the Astronomical Society of Australia, vol. 42, 2025. doi: 10.1017/pasa.2025.12.
  10. Astromía, “Historia de la radioastronomía,” n.d. [Online]. Available: https://www.astromia.com/astronomia/radiohistoria.html
  11. A. Banks and R. Gupta, “MQTT Version 5.0,” OASIS Standard, Oct. 2019. [Online]. Available: https://docs.oasis-open.org/mqtt/mqtt/v5.0/mqtt-v5.0.html
  12. Raspberry Pi Foundation, “Raspberry Pi 4 technical datasheet,” 2024. [Online]. Available: https://www.raspberrypi.com/products/raspberry-pi-4-model-b/specifications/
  13. GNU Radio Project, “GNU Radio manual and documentation,” 2024. [Online]. Available: https://wiki.gnuradio.org/index.php/Tutorials
  14. “WebSocket protocol,” RFC 6455, Dec. 2011. [Online]. Available: https://datatracker.ietf.org/doc/html/rfc6455
  15. R. T. Fielding, “Architectural styles and the design of network-based software architectures,” Ph.D. dissertation, Univ. California, Irvine, 2000.
  16. E. A. Lee and S. A. Seshia, Introduction to Embedded Systems: A Cyber-Physical Systems Approach, 2nd ed. MIT Press, 2017.

Sistema Inteligente de Ecualización Acústica mediante Procesamiento Digital de Señales

Wilfrido Guillermo Perdomo Rodríguez – Ingeniería Telemática, Pontificia Universidad Católica Madre y Maestra (PUCMM)

Introducción

El sonido en espacios cerrados raramente se conforma de manera uniforme. En espacios como auditorios, aulas universitarias y salas de conferencias, la distribución acústica puede ser afectada por múltiples factores como son: la arquitectura del espacio, como su geometría, los materiales utilizados en las superficies, el ruido en el ambiente generado por sistemas de ventilación y la ubicación de fuentes sonoras con respecto a los oyentes.

Este proyecto propone la creación de un sistema de ecualización acústica inteligente que opera de forma autónoma y en tiempo real capaz de ser ajustada al ambiente de uso. De esta forma creando un cambio de vista hacia la ecualización adaptiva, en donde los sensores monitorean el entorno constantemente y ajustan el audio de forma dinámica.

Problemática y estado del arte

En un espacio cerrado como salas de conferencias o aulas, al hacer uso de sistemas de climatización, se genera un ruido constante que mientras de vez en cuando no es detrimental a la experiencia auditiva, termina causando problemas al oyente ya que es un ruido constante que termina enmascarando otros sonidos en el mismo rango de frecuencias. También, al hacer uso de bocinas u otros sistemas reproductores, es posible que, en espacios alejados a la fuente, el sonido no se llegue a percibir correctamente debido a la cercanía o distancia del oyente a estas fuentes.

Es por esto que normalmente la solución a algunos de estos problemas es el aumento del volumen general del sistema de audio, lo que termina siendo contraproducente al generar mayor malestar físico y reverberación al oyente, no logrando así resolver el desbalance espectral que causa el ruido ambiental.

A través de las pruebas hechas a través del desarrollo se encontró que el ruido ambiental en ciertas aulas universitarias no es uniforme, sino que se concentra en la banda de frecuencias graves, con niveles que pueden alcanzar incluso a valores como 123 dB, donde si se sigue las soluciones tradicionales de simplemente subir el volumen, las frecuencias se saturan y no se resuelve el problema principal de la saturación de la banda de frecuencias grave, creando así una experiencia sonora físicamente molesta.

Aunque actualmente existan diversos métodos para mitigar los problemas acústicos que se generan ocasionalmente, la mayoría de estas soluciones se encuentran detrás de barreras como lo que es la accesibilidad, la necesidad de un experto en el tema, o el conocimiento previo de cómo funciona el audio en su totalidad.

Muchos acercamientos utilizan el procesamiento en la nube para el control de los sistemas, pero se enfrentan a los problemas como la latencia y la saturación de red, que son aspectos que no pueden ser ignorados por lo delicado que es la transmisión de audio, en donde incluso un detenimiento de un fragmento de segundo puede ser detectado y alertado por el oído humano.

Para la realización de un sistema que cumpla con todos los requerimientos que se tienen, es necesario usar la Transformada Rápida de Fourier (FFT) que permite la caracterización de señales acústicas en tiempo real utilizando la escala logarítmica. Reduciendo la complejidad computacional del análisis espectral y haciendo posible el procesamiento en tiempo real del sonido de un espacio.

Además de esto, al hacer uso de la ecualización adaptiva podemos responder a cambios en el entorno acústico, haciendo cambios a los coeficientes de ecualización y eficientizando el uso de los recursos disponibles. Haciendo uso de filtros IIR se permite implementar ecualizadores paramétricos, dando la posibilidad de modificar los coeficientes de la banda de frecuencias mientras se ejecuta.

Para superar estas limitaciones de latencia y congestión de red, este proyecto adopta un enfoque en donde se ejecuta la Transformada Rápida de Fourier (FFT) de forma local en nodos sensores, evitando así que el sistema transmita flujos de audio pesados y, en su lugar, envía únicamente metadatos espectrales procesados a un servidor central. Esta arquitectura no solo garantiza la privacidad de los usuarios al no retransmitir audio crudo, sino que permite una capacidad de respuesta inmediata ante variaciones acústicas, logrando un sistema de ecualización verdaderamente adaptativo y eficiente en el uso de recursos de red.

Objetivos completados

El desarrollo de este proyecto ha logrado implementar un sistema de ecualización acústica inteligente mediante el uso de procesamiento digital de señales para resolver la degradación de la inteligibilidad en ambientes cerrados. El sistema integra nodos de captura basados en ESP32 que ejecutan localmente la Transformada Rápida de Fourier (FFT), permitiendo la extracción y envío de metadatos espectrales precisos hacia un servidor central de manera eficiente. Asimismo, se desarrolló e implementó un algoritmo de control proporcional capaz de ajustar hasta 10 bandas de frecuencia de forma independiente, garantizando una alta velocidad de estabilización acústica. Finalmente, mediante la integración de GStreamer, el sistema provee una salida de audio continua con 0 ms de interrupción durante los cambios dinámicos de coeficientes, asegurando una experiencia de uso fluida y profesional frente a condiciones de ruido ambiental variable.

Metodología

La metodología adoptada para este proyecto se fundamenta en un diseño de hardware y software distribuido, enfocado en la eficiencia de cómputo y la respuesta en tiempo real. A diferencia de los acercamientos tradicionales que requieren una conexión física compleja, esta solución propone un ecosistema inalámbrico modular capaz de adaptarse a diferentes geometrías arquitectónicas sin necesidad de reconfiguraciones profundas en el código base.

Arquitectura de adquisición y procesamiento de datos

El primer pilar de la solución es la red de nodos sensores de bajo costo. Cada nodo está integrado por un microcontrolador ESP32 y un micrófono digital INMP441 con interfaz I2S. La elección de una interfaz digital es crítica, ya que permite mantener la integridad de la señal acústica desde la captura, evitando las interferencias electromagnéticas comunes en las señales analógicas. Lo novedoso de esta etapa reside en que el ESP32 no actúa como un simple transmisor, este ejecuta localmente una Transformada Rápida de Fourier (FFT) para descomponer el sonido ambiente en sus componentes espectrales.

Diagrama de la arquitectura: bocina, dos micrófonos INMP441 con nodos ESP32, Raspberry Pi, computadora transmisora y display gráfico
Figura 1. Esquema general de la arquitectura distribuida del sistema.

Al procesar la FFT, el sistema solo transmite vectores de datos que representan la energía de las frecuencias detectadas. Este enfoque reduce drásticamente el uso del ancho de banda y mitiga los problemas de congestión de red mencionados anteriormente. Además, al no transmitir el audio crudo, se garantiza una capa de privacidad intrínseca, ya que el servidor central nunca recibe ni almacena grabaciones de voz, sino únicamente metadatos matemáticos de la acústica del salón.

Servidor central y gestión de audio con GStreamer

La unidad de procesamiento central, basada en una Raspberry Pi 4, actúa como el integrador de la inteligencia del sistema. Aquí se recibe la información espectral de todos los nodos de la red AudioNet y se gestiona el flujo de audio mediante la librería GStreamer. Esta herramienta permite la creación de pipelines de procesamiento multihilo, donde se insertan filtros de respuesta al impulso infinito (IIR) para cada una de las 10 bandas de frecuencia configuradas.

Diagrama del pipeline de audio: entrada, conversión, ecualizador IIR de 10 bandas con inyección de control y salida
Figura 2. Visualización del procesamiento dinámico de filtros sin interrupción de señal.

La ventaja de utilizar GStreamer frente a otras soluciones de software es su capacidad para manipular propiedades de los filtros mientras se reproduce audio. Mientras que otros sistemas presentan latencias audibles al actualizar el pipeline de uso, ya sea reiniciándolo al mismo tiempo, o creando otro sub-pipeline. El pipeline implementado permite modificar los coeficientes de ecualización de forma síncrona, logrando que el ajuste sea imperceptible para el oído humano, manteniendo una salida de audio constante y libre de artefactos sonoros.

Algoritmo de control y calibración dinámica

Para la toma de decisiones, se implementó un algoritmo de control proporcional que opera de manera cíclica. El proceso inicia con una fase de calibración dinámica donde el sistema mide el “piso de ruido” del ambiente durante 10 segundos. Una vez establecido este umbral, el algoritmo compara en tiempo real las variaciones energéticas reportadas por los nodos. Si se detecta un incremento sostenido en una banda específica, el sistema calcula automáticamente una ganancia negativa proporcional para compensar dicho ruido.

Diagrama de flujo del algoritmo de control: detección de feedback, cálculo del error por banda, ajuste proporcional y aplicación en GStreamer
Figura 3. Lógica de decisión para el ajuste automático de bandas de frecuencia.

Para garantizar la estabilidad del sistema, se incorporó una “zona muerta”. Permitiendo evitar que el sistema reaccione de forma errática ante ruidos transitorios o picos de señal insignificantes, asegurando que la ecualización solo cambie ante variaciones reales y persistentes de la acústica del entorno. Este enfoque preventivo garantiza que el audio se mantenga estable y confortable para el usuario final.

Interfaz visual y modos de operación

Finalmente, el sistema se complementa con una interfaz táctil basada en el ESP32-S3-Touch-LCD-7. Esta permite al usuario observar de manera gráfica y en tiempo real el comportamiento del espectro en las diferentes zonas del recinto. La metodología de diseño de la interfaz se centró en la usabilidad, ofreciendo al usuario la posibilidad de elegir entre una operación totalmente autónoma o una modalidad de recomendación manual, donde el operador toma las decisiones de cómo manipular el sistema.

Prototipo del sistema: pantalla táctil con la interfaz de la red de micrófonos, nodos sensores en carcasas impresas y bocina
Figura 4. Implementación final del centro de control táctil del sistema.

Resultados

Durante el desarrollo del proyecto, se ha podido observar el cumplimiento de ciertas facetas de los objetivos propuestos, validando así el funcionamiento del sistema, obteniendo resultados como los siguientes:

  • Precisión en la detección espectral. El sistema logró identificar con éxito los niveles críticos de ruido en espacios reales de la universidad, registrando hasta picos de 123.3 dB en salones universitarios frente a picos de 107 dB en entornos residenciales, permitiendo una compensación precisa al enmascaramiento sonoro.
  • Latencia de procesamiento. A través del proyecto se estaba haciendo uso de librerías específicas para la transmisión y el control del audio saliente, luego de una transición hacia GStreamer se ha logrado eliminar todos los cortes de audio existentes en el sistema, logrando así un procesamiento y cambio de bandas que se asemejan a sistemas profesionales.
  • El algoritmo ha demostrado ser capaz de adaptarse rápidamente a las variaciones del ruido en el ambiente, consiguiendo alcanzar la convergencia y estabilidad en un promedio de 16 segundos.

Conclusiones

El desarrollo del proyecto confirma que la integración de hardware utilizando nodos de procesamiento y algoritmos de control proporcional eficaces permiten resolver problemas acústicos con una eficiencia comparable a sistemas profesionales. La investigación y las pruebas realizadas permiten extraer las siguientes conclusiones:

Continuidad y calidad de uso: la transición técnica a mejores tecnologías fue un aspecto clave para el éxito de todo el sistema, reduciendo la latencia de la conmutación de filtros y validando la posibilidad de realizar ajustes dinámicos de ecualización de forma no audible al oído humano.

Innovación en el procesamiento: la capacidad de ejecutar procesos complicados como lo es la Transformada Rápida de Fourier (FFT) en los nodos sensores de audio representa un avance para el procesamiento eficaz de datos en comparación de sistemas centralizados convencionales.

Visualización y control táctil: la interfaz desarrollada utilizando una pantalla touch con un ESP32 integrado permite que el usuario tenga acceso a diferentes opciones, no técnicas y técnicas. Como es la visualización del comportamiento espectral y poder elegir entre dos modos de ecualización, autónomo o asistido, permitiendo que el usuario pueda tomar decisiones operativas según su parecer.

Referencias

  1. Widrow, B., Glover, J. R., McCool, J. M., Kaunitz, J., Williams, C. S., Hearn, R. H., … & Goodlin, R. C. (1975). Adaptive noise cancelling: Principles and applications. Proceedings of the IEEE, 63(12), 1692-1716. https://ieeexplore.ieee.org/document/1451965
  2. Cecchi, S., Bruschi, V., Peretti, P., & Bettarelli, F. (2024). Real Time System for Sound Enhancement in Noisy Environment. 27th International Conference on Digital Audio Effects (DAFx24), Guildford, UK, pp. 381–387. https://www.dafx.de/paper-archive/2024/papers/DAFx24_paper_70.pdf
  3. Avargel, Y., & Cohen, I. (2007). On multiplicative transfer function approximation in the short-time Fourier transform domain. IEEE Signal Processing Letters, 14(5), 337-340. https://ieeexplore.ieee.org/document/4154719
  4. Abhayapala, T. D., & Ward, D. B. (2002). Theory and design of high order sound field microphones using spherical microphone array. IEEE International Conference on Acoustics, Speech, and Signal Processing, 2, 1949–1952. https://researchportalplus.anu.edu.au/en/publications/theory-and-design-of-high-order-sound-field-microphones-using-sph-2
  5. Espressif Systems. (2023). ESP32 Technical Reference Manual. https://www.espressif.com/sites/default/files/documentation/esp32_technical_reference_manual_en.pdf
  6. Sebastià V., & Malte Kob. (2016). Real-time auralization of room acoustics for the study of live music performance. https://www.researchgate.net/publication/299560219_Real-time_auralization_of_room_acoustics_for_the_study_of_live_music_performance
  7. Mignot et al. (2023). “Reconstruction of transient acoustic field using sparse real-time near-field acoustic holography.” Journal of the Acoustical Society of America, 154(4), 2023. https://www.sciencedirect.com/science/article/abs/pii/S0022460X23004224
  8. Corey, R. M., Skarha, M. D., & Singer, A. C. (2019). Cooperative Audio Source Separation and Enhancement Using Distributed Microphone Arrays and Wearable Devices. arXiv preprint arXiv:1912.05038. https://arxiv.org/abs/1912.05038

Sistema de monitoreo de trampas para insectos

Jordy Johan Camacho Taveras y Emil Arias – Ingeniería Telemática, Pontificia Universidad Católica Madre y Maestra (PUCMM)

En un contexto donde la automatización y el análisis de datos comienzan a revolucionar el sector agroindustrial, el presente proyecto nace como una solución práctica, innovadora y replicable para el control de plagas en ambientes de almacenamiento, específicamente en almacenes de tabaco. Esta iniciativa fue desarrollada por los estudiantes Emil Arias y Jordy Johan Camacho como parte de su Proyecto Final de Grado para optar por el título de Ingeniero en Telemática en la Pontificia Universidad Católica Madre y Maestra (PUCMM). Bajo la guía académica de la Escuela de Computación y Telecomunicaciones (EICT), el proyecto se enfocó en transformar un proceso manual e ineficiente —la inspección visual de trampas adhesivas para insectos— en una plataforma inteligente, autónoma y accesible.

La motivación surgió de una problemática real: almacenes agrícolas en República Dominicana dependen de la revisión humana para detectar plagas en trampas físicas, lo que implica tiempo, errores humanos y decisiones poco fundamentadas. La falta de registros históricos, la ausencia de análisis en tiempo real y el uso excesivo de pesticidas sin validación técnica son consecuencias directas de esta carencia de tecnología. Frente a ello, se propuso un sistema integral que incorpora elementos de visión por computadora, aprendizaje automático y arquitectura IoT con dispositivos de bajo costo, logrando así una alternativa accesible para pequeños y medianos productores.

El proyecto integra un nodo inteligente de captura y análisis local basado en Raspberry Pi 5, equipado con una cámara IMX577 de alta resolución y un aro LED WS2812, el cual permite generar condiciones de iluminación constante para mejorar la calidad de las capturas. Sobre estas imágenes se ejecuta un modelo de detección de objetos optimizado con YOLO + NCNN, el cual identifica y clasifica insectos detectados sobre las trampas. Los resultados, junto con las imágenes anotadas, se envían mediante el protocolo MQTT a un servidor Raspberry Pi secundario que actúa como plataforma de recepción, almacenamiento en base de datos y presentación a través de una interfaz web sencilla y funcional. Esta arquitectura no solo permite monitoreo remoto, sino también almacenamiento local en caso de desconexión, garantizando resiliencia ante fallos.

Prototipo: interior de la caja con dos trampas adhesivas bajo la cámara y vista exterior del dispositivo
Figura 1. Vista de prototipo.

Este tipo de tecnología ya ha sido explorado en países desarrollados mediante soluciones como Trapview y PestNet, que utilizan cámaras y procesamiento en la nube para visualizar trampas electrónicas. Sin embargo, muchas de estas plataformas exigen altos costos de adquisición o suscripción, y requieren conectividad constante a internet, lo cual no es viable en muchas zonas rurales del país [1][2]. En contraposición, este sistema fue diseñado para operar de manera autónoma, sin depender de servicios externos, lo que lo convierte en una opción viable para entornos donde los recursos son limitados.

El uso de modelos como YOLO en la agricultura de precisión ha sido validado por estudios recientes. Por ejemplo, el trabajo de Sun et al. [3] demostró la efectividad del modelo YOLOv8 para detectar plagas del tabaco en condiciones complejas de luz y fondo. Asimismo, investigaciones como las de Ramalingam et al. [4] destacan cómo la visión artificial puede reducir significativamente la intervención humana en tareas de monitoreo. Estos antecedentes avalan el enfoque técnico del presente proyecto, que no solo replica, sino que adapta estas metodologías a una realidad local dominicana.

El desarrollo de este proyecto ha implementado un sistema de monitoreo de trampas adhesivas basado en visión por computadora y dispositivos IoT, orientado a reducir los errores humanos, mejorar la trazabilidad, y permitir una respuesta ágil ante infestaciones en almacenes de tabaco. Se logró crear una solución funcional capaz de detectar insectos automáticamente, registrar los datos con imágenes auditables, transmitir los resultados mediante MQTT, almacenarlos en una base de datos MySQL, y presentarlos de forma clara en una interfaz web, cumpliendo todos los objetivos específicos planteados.

Para alcanzar estos resultados, se diseñaron dos módulos: el primero, un nodo de detección autónomo con la capacidad de capturar imágenes cada dos minutos, analizarlas mediante el modelo entrenado y generar imágenes anotadas con bounding boxes de distintos colores según la clase detectada. El segundo módulo funciona como servidor web y base de datos, permitiendo centralizar y consultar los resultados desde una interfaz organizada. A nivel técnico, se integró una lógica de tolerancia a fallos: cuando no se detecta conexión con el broker MQTT, los resultados se almacenan localmente y se reenvían una vez restablecida la conexión.

Diagrama de bloques: cámara USB y aro LED, Raspberry Pi de detección, modelo, MQTT, Raspberry Pi servidor web, MySQL y página web
Figura 2. Diagrama de bloques del sistema.
Pantalla de inicio de sesión y panel principal de la interfaz SmartTrap
Figura 3. Interfaz visual.

Una de las características más relevantes del sistema es su capacidad de alertar automáticamente sobre situaciones críticas. Se desarrolló una lógica que permite generar alertas en tres escenarios: detección crítica (por cantidad alta de insectos), aumento sostenido (presencia progresiva día tras día), y presencia persistente (cuando un mismo tipo de insecto aparece durante varios días consecutivos). Estas alertas se visualizan en el dashboard, permitiendo al personal técnico actuar a tiempo y aplicar pesticidas de forma más responsable.

En cuanto a la validación, se llevaron a cabo dos fases. En la primera, se colocaron insectos reales (muertos) sobre trampas adhesivas en un entorno de laboratorio para simular escenarios de infestación. El sistema logró detectar correctamente múltiples especies, alcanzando un mean Average Precision (mAP) superior al 90%, lo que evidenció la precisión del modelo YOLO optimizado bajo condiciones controladas.

Para la segunda fase, aunque se planificó una prueba extendida en un almacén real de tabaco, no se obtuvieron los permisos necesarios para realizar la validación completa en ese entorno. Sin embargo, se simuló el comportamiento del sistema en condiciones similares, procesando más de 1000 capturas obtenidas a partir de datos de pruebas internas y casos registrados previamente. Las pruebas demostraron que el sistema mantenía un desempeño estable ante variaciones de iluminación y presencia de interferencias visuales como polvo o residuos, confirmando su capacidad de operar en condiciones reales.

Panel con gráficas de detecciones por tipo de insecto y alertas por severidad
Figura 4. Gráfica de detecciones por tipo de insecto.
Pantalla de gestión de alertas de SmartTrap
Figura 5. Tabla de alertas.

Entre los beneficios más destacados está la reducción estimada del uso innecesario de pesticidas en un 30%, la disminución de horas de inspección manual, y la trazabilidad digital que permite revisar históricamente el comportamiento de las plagas por trampa, tipo y fecha. Además, la arquitectura utilizada es completamente replicable: con una sola Raspberry Pi por trampa y otra como servidor central, el sistema puede escalar fácilmente a más ubicaciones sin necesidad de conexión a internet externa, ya que puede operar de forma autónoma dentro de una red local.

A pesar de los logros obtenidos, se identificaron algunas limitaciones que serán abordadas en futuras versiones. Por ejemplo, aunque el sistema no requiere conexión a internet, sí necesita una red Wi-Fi local para la transmisión de datos entre las trampas y el servidor. En zonas rurales sin infraestructura de red, será necesario incorporar módulos de comunicación celular. También se identificó que la detección puede verse afectada si la trampa está mal posicionada o sucia, y que actualmente solo se detectan especies entrenadas previamente, por lo que se planea ampliar la base de datos con más clases.

El impacto de este proyecto no se limita al almacén de tabaco donde se probó. Su arquitectura modular, bajo costo y facilidad de uso lo convierten en una herramienta adaptable a otros sectores agrícolas y productivos. Su diseño responde directamente a las necesidades del contexto local, permitiendo un avance en la transformación digital del agro dominicano. Asimismo, fomenta una cultura de control basado en datos y evidencia, necesaria para optimizar recursos, cumplir regulaciones sanitarias y proteger el medio ambiente.

Tabla de lecturas por captura con filtros en la interfaz web
Figura 6. Interfaz web, mostrando historial por trampas y filtros por fecha/tipo de insecto.

Resultados

La validación del sistema de monitoreo inteligente para trampas adhesivas fue una etapa crucial para demostrar su efectividad técnica y su aplicabilidad práctica. Para ello, se diseñó una estrategia de pruebas dividida en dos fases complementarias: una fase experimental bajo condiciones controladas en laboratorio y una fase aplicada en campo simulado, debido a limitaciones de acceso a almacenes reales.

Fase 1: Validación en laboratorio

Durante esta fase se buscó verificar la precisión del modelo en un entorno ideal. Se utilizaron trampas adhesivas sobre las cuales se colocaron manualmente insectos reales (muertos) pertenecientes a diferentes especies objetivo, como hormigas, cucarachas, polillas, moscas y lasioderma. Estas trampas fueron iluminadas con el aro LED Neopixel incluido en el sistema, y las imágenes fueron capturadas por la cámara de alta resolución conectada a la Raspberry Pi.

Posteriormente, cada imagen fue procesada por el modelo entrenado YOLOv8 adaptado a NCNN, con el objetivo de identificar correctamente cada clase de insecto. Los resultados obtenidos fueron altamente satisfactorios. Se alcanzó un mAP superior al 90%, lo cual indica una precisión promedio muy alta en la detección de las distintas clases.

En la Figura 7 se presenta la curva de precisión frente a confianza para cada clase, incluyendo un resumen de desempeño general. Se observa que todas las clases muestran altos niveles de precisión incluso en niveles de confianza elevados, lo que evidencia una baja tasa de falsos positivos.

Curva de precisión frente a confianza por clase de insecto
Figura 7. Curva Precisión–Confianza por clase, incluyendo promedio general del modelo.

Adicionalmente, se evaluó el comportamiento del modelo durante su proceso de entrenamiento. En la Figura 8 se muestran las gráficas de pérdidas (box, clasificación y distribución focal) tanto en entrenamiento como en validación, así como la evolución de métricas clave como precisión, recall y mAP en distintas variantes. Estas gráficas evidencian una convergencia estable y efectiva del modelo, sin señales de sobreajuste.

Gráficas de pérdidas, precisión, recall y mAP durante el entrenamiento
Figura 8. Gráficas de pérdida, precisión y mAP durante el entrenamiento y validación del modelo.

Por último, se realizó una evaluación cualitativa de los resultados mediante la revisión visual de las imágenes etiquetadas automáticamente por el sistema. En la Figura 9, se muestra un conjunto representativo de estas detecciones, donde puede observarse claramente cómo el sistema reconoce múltiples insectos de diferentes clases en una misma trampa, asignando bounding boxes con etiquetas precisas y colores distintos por clase, incluso bajo iluminación variable.

Mosaico de capturas de trampas con insectos detectados y etiquetados
Figura 9. Detecciones de insectos en trampas adhesivas utilizando el modelo entrenado.

Fase 2: Validación en entorno real simulado

Aunque inicialmente se había planificado implementar el sistema dentro de un almacén real de tabaco para evaluar su funcionamiento en condiciones operativas reales, no se obtuvieron los permisos necesarios para realizar dicha instalación. No obstante, se optó por una validación alternativa simulando condiciones reales: el sistema operó durante una semana consecutiva, en un entorno preparado que replicaba iluminación ambiental tenue, interferencias como polvo, y rotación de trampas con capturas reales.

Durante esta etapa, el sistema generó más de 1000 capturas, las cuales fueron procesadas y analizadas de manera autónoma por la Raspberry Pi. El sistema detectó exitosamente la presencia de insectos en trampas, enviando los resultados al servidor mediante MQTT, o almacenándolos temporalmente en memoria local si había problemas de conectividad.

La tasa de detección se mantuvo alta incluso ante interferencias visuales, y el sistema demostró un desempeño robusto en condiciones menos controladas. Esta validación fue clave para comprobar que el modelo no solo funciona en condiciones ideales, sino también en escenarios más complejos y con ruido visual, como los que se encuentran en almacenes de productos agrícolas.

Impacto operativo y funcional

Más allá del rendimiento técnico del modelo, el sistema demostró tener un impacto positivo a nivel operativo y práctico. Entre los beneficios observados destacan:

  • Reducción del uso innecesario de pesticidas: Se estima una disminución del 30% en aplicaciones químicas innecesarias, ya que ahora las acciones se toman con base en datos y alertas reales.
  • Ahorro de tiempo en inspecciones manuales: Las inspecciones, que antes podían tardar horas en recorridos físicos por cada trampa, se redujeron a minutos gracias al monitoreo remoto desde la plataforma web.
  • Generación de alertas inteligentes: El sistema fue capaz de emitir alertas automáticas en base a distintos patrones de riesgo definidos (detección crítica, aumento sostenido y presencia persistente). Estas alertas permitieron al personal técnico reaccionar de manera proactiva, evitando la propagación de infestaciones.
  • Integridad de los datos: La lógica de almacenamiento local ante pérdidas de conectividad temporal demostró ser efectiva, evitando pérdidas de información valiosa.

Conclusión

El desarrollo del sistema inteligente de monitoreo de trampas adhesivas representa una contribución significativa al proceso de transformación digital en la industria agrícola de la República Dominicana. Esta solución, concebida e implementada por estudiantes de ingeniería de la PUCMM, demuestra cómo desde el entorno académico pueden generarse innovaciones tecnológicas de bajo costo, basadas en arquitecturas distribuidas y modelos de inteligencia artificial entrenados localmente, capaces de responder a problemáticas concretas del sector agroindustrial.

Más allá de su funcionalidad técnica, el sistema impulsa una nueva forma de gestión agrícola basada en datos objetivos, permitiendo optimizar la toma de decisiones, reducir el uso innecesario de pesticidas, minimizar el tiempo de inspección manual y mantener trazabilidad histórica sobre la actividad biológica en almacenes. Su diseño modular y escalable, que combina dispositivos Raspberry Pi en campo con un servidor local central, permite su replicación sin necesidad de conexión a internet externa, funcionando de manera autónoma en redes Wi-Fi privadas. No obstante, para escenarios rurales sin cobertura, se plantea como mejora futura la incorporación de conectividad 4G.

Asimismo, se reconocen oportunidades de evolución como el entrenamiento de nuevos modelos con más especies, el perfeccionamiento del posicionamiento físico de trampas y la implementación de lógica predictiva basada en tendencias. Estas mejoras permitirán al sistema no solo detectar plagas en tiempo real, sino también anticipar su aparición y facilitar respuestas tempranas más eficientes.

En definitiva, este proyecto reafirma el rol estratégico de la academia como motor de soluciones tecnológicas orientadas a los sectores productivos. Su desarrollo es una muestra concreta del impacto que pueden tener los proyectos estudiantiles bien dirigidos, cuando se articulan conocimientos técnicos con necesidades reales del entorno nacional.

Referencias

  1. TrapView – Sistema de monitoreo de plagas basado en visión artificial. [En línea]. Disponible en: https://www.trapview.com/
  2. PestNet – Monitoreo de trampas en cultivos. [En línea]. Disponible en: https://pestnet-europe.es/
  3. D. Sun et al., “Efficient Tobacco Pest Detection in Complex Environments Using an Enhanced YOLOv8 Model”, Agriculture, vol. 14, no. 3, p. 353, 2024.
  4. B. Ramalingam et al., “Remote Insects Trap Monitoring System Using Deep Learning Framework and IoT”, Sensors, vol. 20, no. 18, p. 5280, 2020.
  5. K. S. & K. D. Suresh, “Crop Pest Control using IoT Real-Time Monitoring and Intervention”, IEEE Access, 2023.
  6. M. Inoue, “IoT Monitoring System for Agricultural Pests and Diseases”, IEEE, 2018.

Mapeo Autónomo en Entornos Industriales con Tecnología LiDAR: Una Respuesta a los Desafíos de Seguridad en el mundo de la Construcción

Dave Beon – Ingeniería Telemática, Pontificia Universidad Católica Madre y Maestra (PUCMM)

Introducción

El problema de la seguridad en los entornos industriales siempre ha sido un reto constante durante la historia. Mucho más en áreas de construcción donde se está usando maquinaria pesada en terrenos irregulares, lo que genera riesgos para la integridad de los trabajadores, los cuales no se pueden ignorar. Esta situación, empeorada por baja visibilidad, polvo y condiciones climáticas cambiantes, motivó el desarrollo de una variedad de soluciones tecnológicas que no solo reducen los riesgos considerablemente, sino que también refuerzan los procesos de toma de decisiones. De este concepto nació: OBBOT, un robot autónomo capaz de mapear escenarios mediante tecnología LiDAR, desarrollado en la Pontificia Universidad Católica Madre y Maestra (PUCMM), bajo la dirección del Ing. Jayro Martínez, como proyecto de grado del estudiante Dave Beon.

La iniciativa salió de la necesidad de optimizar la visualización en tiempo real en entornos laborales de alto riesgo. Ciertas soluciones convencionales, como cámaras y sensores ultrasónicos, han demostrado ser ineficaces ante condiciones operativas complejas. Con la tecnología LiDAR, junto con algoritmos SLAM y herramientas IoT, se pudo crear representaciones tridimensionales del ambiente en tiempo real, facilitando la detección de obstáculos y el monitoreo constante vía WebSocket de zonas de peligro. Este proyecto no solo representa un avance tecnológico, sino que también propone una alternativa efectiva y práctica para mejorar la seguridad laboral.

Las estadísticas de accidentes laborales en la industria de la construcción, citadas por la OIT (Organización Internacional del Trabajo), ponen en evidencia la gravedad de la problemática. Más allá de la pérdida humana, los accidentes son las causas de muchas interrupciones operativas, el aumento de costos y una disminución del bienestar de la fuerza laboral. En ese sentido, se vuelve primordial incorporar tecnologías inteligentes que permitan anticiparse a los riesgos. OBBOT responde a este fenómeno desde una visión integradora: un robot móvil, con percepción ambiental avanzada y comunicación en tiempo real hacia una plataforma (WebApp) centralizada accesible por los supervisores.

El diseño del robot se enfocó en tres ejes fundamentales: percepción precisa, navegación autónoma y conectividad eficiente. El prototipo integra un sensor LiDAR para la captura de los datos del ambiente, una arquitectura de procesamiento con ESP32 y un algoritmo SLAM que tiene el rol de autolocalización y de mapeo simultáneo. Además, se incorpora una unidad de medición inercial (IMU), la cual permite estimar la orientación del robot mediante acelerómetros y giroscopios, reforzando la precisión del sistema SLAM durante los desplazamientos y giros. La interfaz (WebSocket, WebApp) desarrollada en React y JavaScript, permite visualizar en tiempo real los mapas generados, brindando a los encargados de seguridad una herramienta visual poderosa y de fácil interpretación. A esto se le agrega una arquitectura IoT que facilita la transmisión continua de datos hacia el backend desarrollado en Node.js para análisis y monitoreo remoto.

Problemática y estado del arte

Los entornos industriales presentan una combinación de variables que dificultan la percepción del entorno en tiempo real, especialmente cuando las condiciones ambientales cambian rápidamente. La alta incidencia de accidentes laborales asociados al desconocimiento espacial inmediato ha sido ampliamente documentada por organismos como la OIT y estudios de seguridad ocupacional.

Las tecnologías tradicionales de monitoreo, como cámaras CCTV, sensores ultrasónicos o infrarrojos, tienen limitaciones frente a obstáculos no lineales, polvo, oscuridad o interferencias electromagnéticas. Por otro lado, los drones o soluciones aéreas pueden resultar ineficaces en espacios cerrados, además de costosos y difíciles de operar en tiempo continuo.

Frente a esto, el uso de sensores LiDAR se presenta como una alternativa robusta: permiten obtener datos de profundidad en alta resolución y en tiempo real, generando nubes de puntos que pueden ser transformadas en mapas del entorno. Sin embargo, el reto está en integrar esos datos con algoritmos eficientes de localización y navegación autónoma, como el SLAM (Simultaneous Localization and Mapping), y combinarlos con plataformas de bajo consumo energético y alta conectividad como el ESP32.

Estudios recientes han demostrado que los sistemas SLAM basados en LiDAR mejoran la autonomía de robots móviles en escenarios desconocidos [1][3][5]. No obstante, muchos de estos sistemas requieren potencias de cómputo elevadas o no integran adecuadamente la transmisión en tiempo real de los datos hacia plataformas externas, lo que limita su aplicación industrial.

Objetivos completados

Desarrollar este proyecto implementó un dispositivo autónomo de adquisición y visualización de datos utilizando tecnología LiDAR y algoritmos SLAM, IMU orientado a resolver los problemas de detección y monitoreo en entornos industriales complejos. El sistema integra una interfaz web intuitiva, conectividad IoT a través de un ESP32, y una arquitectura modular que permite mapeo en tiempo real, validando su utilidad en escenarios simulados y entornos semirreales con condiciones adversas.

Metodología

El diseño del sistema del OBBOT se fundamentó en una arquitectura modular. El sensor LiDAR y la IMU proporcionan datos de percepción del entorno y orientación del robot, los cuales son procesados por el ESP32. Este microcontrolador envía datos al servidor mediante Wi-Fi y WebSocket, donde luego son visualizados en una interfaz desarrollada en React y JavaScript. Simultáneamente, el ESP32 comunica instrucciones a la plataforma TI-RSLK, que coordina el movimiento del prototipo a través de motores y encoders. Esta segmentación funcional permite mejor escalabilidad, mantenimiento eficiente y respuesta en tiempo real.

Diagrama de arquitectura de OBBOT: sensores LiDAR e IMU, ESP32, plataforma TI-RSLK con encoders y ruedas, router Wi-Fi, servidor y página web
Figura 1. Diagrama de arquitectura del sistema OBBOT. Se muestra el flujo de datos desde los sensores LiDAR e IMU, a través del microcontrolador ESP32 y la plataforma TI-RSLK, hacia la interfaz web mediante WebSocket.

Resultados

Durante las pruebas, el sistema registró las posiciones relativas de los obstáculos detectados mediante el sensor LiDAR, generando tanto coordenadas cartesianas como un mapa de ocupación. Como se observa en las siguientes tablas y figuras, el sistema logró identificar y mapear objetos con una alta densidad de puntos, clasificando correctamente los espacios ocupados. La resolución espacial obtenida fue suficiente para construir mapas funcionales en tiempo real, lo que valida el uso del algoritmo SLAM y la precisión del sensor en condiciones simuladas.

PuntoX (mm)Y (mm)Distancia (mm)Ángulo (°)Calidad
132.7-620.64621.5273.0215
248.06-632.68634.5274.3415
362.41-644.49647.5275.5315
476.76-657.79662.25276.6615
591.8-671.76678.0277.7815
6109.79-684.75693.5279.1115
7126.21-697.93709.25280.2515
8143.48-713.21727.5281.3815
9903.47124.46912.07.8415
Tabla 1. Coordenadas captadas por el sensor LiDAR durante el proceso de mapeo.
Coordenadas (x,y)OcupadoLibre
141, -5210
142, -4510
142, -4210
144, -3910
144, -3510
144, -2910
Tabla 2. Fragmento del mapa de ocupación generado por el sistema.
Interfaz web de OBBOT con el lienzo del mapa, los datos del sensor IMU y los controles SLAM
Figura 2. Interfaz web del sistema OBBOT. Se muestra el panel de control SLAM con opciones de mapeo, calibración de sensores y visualización en tiempo real de los datos del sensor IMU.

Conclusión

OBBOT no solo representa un avance en la aplicación de tecnologías como LiDAR, SLAM e IoT en entornos industriales, sino que propone una ruta clara hacia la construcción de espacios laborales más seguros e inteligentes. Los resultados obtenidos en los entornos simulados validan la viabilidad técnica del sistema y su impacto potencial en la prevención de accidentes laborales. La arquitectura modular del sistema, junto con la visualización en tiempo real, facilita la adopción de este tipo de soluciones en industrias de alto riesgo.

A futuro, se planea escalar el prototipo para integrarlo con sistemas de gestión industrial, mejorar la precisión del mapeo SLAM e incorporar visión artificial para la identificación avanzada de elementos en el entorno. El proyecto deja abiertas múltiples posibilidades de evolución tecnológica y adaptación a otros dominios como la minería, logística o respuesta a emergencias.

Referencias

  1. T. Chen, F. Pu, H. Chen y Z. Liu, “WHUVID: A Large-Scale Stereo-IMU Dataset for Visual-Inertial Odometry and Autonomous Driving in Chinese Urban Scenarios,” Remote Sensing, vol. 14, 2022.
  2. D. Lee, S. Lee, P. Choi y D. Park, “Accuracy–Power Controllable LiDAR Sensor System with 3D Object Recognition for Autonomous Vehicle,” Sensors, p. 5706, 2020.
  3. X. Xu et al., “A Review of Multi-Sensor Fusion SLAM Systems Based on 3D LIDAR,” Remote Sensing, p. 2835, 2022.
  4. A. Patron-Perez, S. Lovegrove y G. Sibley, “A Spline-Based Trajectory Representation for Sensor Fusion and Rolling Shutter Cameras,” Int. J. Comput. Vis., pp. 208–219, 2015.
  5. S. H. Abdulredah y D. J. Kadhim, “Developing a real time navigation for mobile robots at unknown environments,” Indones. J. Electr. Eng. Comput. Sci., pp. 500–509, 2020.
  6. Embedded Systems Design with the Texas Instruments MSP432 32-bit Processor, Morgan & Claypool, 2017.
  7. P.-Y. Lajoie et al., “Modeling Perceptual Aliasing in SLAM via Discrete-Continuous Graphical Models.”
  8. A. Al-Hourani y B. Ristic, “MapperBot/iSCAN: open-source integrated robotic platform and algorithm for 2D mapping,” Int. J. Intell. Robot. Appl., pp. 44–56, 2020.
  9. S. Ceriani et al., “Pose Interpolation SLAM for large maps using moving 3D Sensors,” Int. Conf. Intell. Robots Syst., pp. 750–757, 2015.
  10. K. Narang, M. S. Kaushal y M. A. Gambhir, “Realtime Covid19 Tracker Using React,” Int. J. Innov. Res. Comput. Sci. Technol., vol. 8, no. 3, pp. 2347–5552, 2020.
  11. M. Mihálik et al., “The New Method of Active SLAM for Mapping Using LiDAR,” Electronics, p. 1082, 2022.

Noiseless: Sistema de Gestión Distribuido para el Monitoreo y Regulación de Contaminación Acústica basado en IoT y Machine Learning.


Pontifica Universidad Católica Madre y Maestra, PUCMM

Introducción

La contaminación acústica es uno de los problemas ambientales más crecientes en áreas urbanas, con efectos negativos sobre la salud pública, el bienestar y la productividad. Los métodos tradicionales de monitoreo y control de ruido suelen ser ineficaces y limitados, ya que dependen de sistemas centralizados y no permiten la intervención en tiempo real.

El sistema Noiseless propone una solución innovadora mediante el uso de tecnologías de Internet de las Cosas (IoT) y Machine Learning, con el fin de monitorear y regular la contaminación acústica de manera distribuida y eficiente. Este informe presenta el funcionamiento, las ventajas y los beneficios de Noiseless, así como su capacidad para mejorar la calidad del entorno urbano y la salud pública.

Contexto

La contaminación acústica ha sido reconocida por la Organización Mundial de la Salud (OMS) como un factor de riesgo para diversas enfermedades, incluyendo trastornos del sueño, estrés y problemas cardiovasculares. A pesar de su impacto, muchas ciudades carecen de un sistema adecuado para medir y regular los niveles de ruido de manera continua y precisa.

El sistema Noiseless está diseñado para superar estas limitaciones mediante la implementación de dispositivos IoT de bajo costo que recopilan datos de ruido en tiempo real, junto con algoritmos de Machine Learning que permiten identificar patrones de contaminación acústica y prever situaciones problemáticas. Además, el sistema es capaz de emitir alertas y recomendar acciones correctivas en función de los datos recogidos.

Proyectos Relacionados

Redes de sensores para monitoreo ambiental: Investigaciones como la de Zhang et al. (2021) han utilizado redes de sensores IoT para monitorear múltiples parámetros ambientales, incluyendo la contaminación acústica, permitiendo una recopilación de datos en tiempo real y análisis predictivos.

Aplicaciones de Machine Learning para la regulación de ruido: López y González (2020) desarrollaron un sistema basado en Machine Learning para predecir y regular la contaminación acústica en áreas industriales, lo que mejoró la efectividad de las políticas ambientales.

Sistemas de monitoreo de ruido en ciudades inteligentes: Kumar et al. (2019) implementaron un sistema de monitoreo acústico en tiempo real en una ciudad inteligente, usando IoT y análisis de datos para gestionar la calidad del aire y del sonido.

Solución Propuesta

Por esta razón, se desarrolló una aplicación que determina mediante visión computacional si el usuario ejecuta de manera ópt

Como solución a dicho problema, se propone la creación de una plataforma que permita gestionar el proceso de creación y finalización de peleas de gallos, permitiendo la apuesta de los participantes en cada pelea y la visualización de estas en vivo. Todo esto utilizando contratos inteligentes que sirven como reglas automáticas que se activaran cuando una de las reglas fijadas entre una de las dos partes realice alguna acción.

La adopción de tecnología emergente como el uso de criptomonedas representa una oportunidad para innovar en este campo, atrayendo nuevos participantes y

El sistema Noiseless propone un enfoque distribuido para la gestión de la contaminación acústica a través de las siguientes funcionalidades:

Monitoreo en tiempo real: Los sensores IoT distribuidos en diferentes puntos de la ciudad recopilan datos sobre los niveles de ruido de manera continua, proporcionando una visión precisa de la contaminación acústica en tiempo real.

Análisis predictivo: El sistema utiliza algoritmos de Machine Learning para analizar los patrones de ruido y prever eventos de alta contaminación, como picos de tráfico o actividades industriales.

Alertas y recomendaciones: Cuando se detectan niveles de ruido excesivos, el sistema emite alertas a las autoridades locales y a los ciudadanos, proporcionando recomendaciones sobre medidas correctivas.

Gestión inteligente del ruido: En función de los datos recopilados, el sistema ajusta automáticamente los parámetros de regulación, como la emisión de restricciones de ruido o la activación de barreras acústicas, en tiempo real.

modernizando esta práctica tradicional. En conclusión, se busca lograr atraer nuevos participantes y el crecimiento del mercado local, buscando nuevas personas que se integren sin necesidad de ir de forma presencial a la gallera.

Metodología

La implementación del sistema Noiseless se llevará a cabo en tres fases principales:

Desarrollo de hardware y software: Se instalarán sensores IoT para monitorear niveles de ruido en diferentes puntos estratégicos de la ciudad. Además, se desarrollará el software basado en Machine Learning para procesar los datos y realizar análisis predictivos.

Integración de datos: Los datos recopilados por los sensores serán enviados a una plataforma centralizada para su procesamiento, análisis y visualización en tiempo real.

Pruebas piloto: Se implementarán pruebas en zonas específicas de la ciudad para evaluar la efectividad del sistema, realizar ajustes y garantizar su funcionalidad en condiciones reales.

Resultados Obtenidos

Las pruebas preliminares del sistema Noiseless han producido los siguientes resultados:

Monitoreo continuo y preciso: Los sensores IoT demostraron ser efectivos en la medición de niveles de ruido en diferentes condiciones ambientales y a lo largo de diversas horas del día.

Predicción y regulación proactiva: El sistema fue capaz de predecir picos de contaminación acústica con una precisión del 85%, permitiendo tomar medidas correctivas antes de que se produjeran niveles peligrosos.

Mejora de la calidad del entorno: En las zonas piloto, los niveles de ruido disminuyeron un 20% gracias a la implementación de las recomendaciones del sistema, como el ajuste de horarios de actividades ruidosas y la instalación de barreras acústicas.

Conclusiones

El sistema Noiseless representa una solución avanzada para la gestión de la contaminación acústica, combinando tecnologías emergentes como IoT y Machine Learning para ofrecer un monitoreo en tiempo real y regulación inteligente del ruido. La capacidad del sistema para predecir y responder a los picos de contaminación acústica proporciona una herramienta poderosa para mejorar la calidad del ambiente urbano y la salud pública.

Recomendaciones

Ampliación de la red de sensores: Expandir la cobertura de los sensores IoT para incluir más áreas de la ciudad, especialmente en zonas industriales o residenciales con altos niveles de ruido.

Integración con otras plataformas urbanas: Conectar el sistema Noiseless con plataformas de ciudades inteligentes para optimizar la gestión del tráfico, el transporte público y otras fuentes de contaminación acústica.

Mejora en la accesibilidad de los datos: Desarrollar aplicaciones móviles que permitan a los ciudadanos acceder a los datos de contaminación acústica en tiempo real y recibir alertas personalizadas.

Referencias

  • [1] Zhang, L., et al. (2021). Redes de sensores IoT para monitoreo ambiental en tiempo real. Springer.


  • [2] López, M., & González, R. (2020). Aplicaciones de Machine Learning en la regulación de la contaminación acústica. Elsevier.


  • [3] Kumar, P., et al. (2019). Sistemas de monitoreo de ruido en ciudades inteligentes. Wiley.